⚡ Integración de E/S Arduino en ROS 2
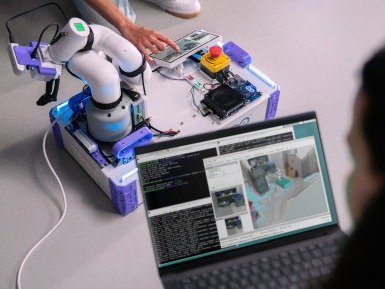
Arduino ha presentado en ROSCon una solución para integrar la entrada/salida de sus microcontroladores en el ecosistema ROS 2. Esta herramienta facilita la comunicación entre la capa de alto nivel y los periféricos de bajo nivel. El objetivo es simplificar la arquitectura habitual de los robots que combinan computadoras Linux con microcontroladores.
La arquitectura típica en robótica con ROS 2 separa las funciones de navegación y planificación, gestionadas por un ordenador potente, de las tareas deterministas de tiempo real. Estas últimas incluyen el conmutado de GPIOs, la lectura de sensores y el control de motores, realizadas por un microcontrolador externo. La integración de estos dos mundos suele requerir esfuerzos de desarrollo significativos.
La nueva propuesta busca reducir la complejidad de esta interacción, permitiendo una conexión más directa y sencilla. No se especifican detalles técnicos adicionales sobre el protocolo o el hardware específico utilizado en el resumen disponible. La presentación tuvo lugar durante el evento ROSCon, destacando la importancia de la interoperabilidad en el desarrollo robótico actual.