BeagleConnect QuadESC : Contrôleur BLDC 4 canaux
⚡ L’essentiel en 60 secondes
- soc — Texas Instruments AM13E23019 (Arm Cortex-M33 @ 200 MHz)
- ram — 128KB SRAM
- storage — 512KB flash
- ai_accelerator — TinyEngine neural-network accelerator
- motor_control — 4x TI DRV8323SRTAR gate drivers, 12x TI CSD88599Q5DC half-bridges
- current_rating — 40A continuous / 70A burst per motor (target)
- Sur cette fiche : 4 tutoriels · 10 codes
Imaginez une petite carte électronique, discrète mais incroyablement puissante, capable de piloter simultanément quatre moteurs électriques avec une précision chirurgicale. C’est le BeagleConnect QuadESC, une solution open-source qui repousse les limites de ce que l’on attend d’un contrôleur de moteurs sans balais, communément appelés BLDC. Pour bien comprendre la prouesse technique qu’elle représente, il faut d’abord saisir le défi que pose le contrôle de ces moteurs. Contrairement aux simples moteurs à courant continu que l’on trouve dans les jouets, les moteurs BLDC nécessitent une gestion électronique complexe pour fonctionner correctement. Ils n’ont pas de balais mécaniques pour inverser le courant ; c’est l’électronique qui doit décider, des milliers de fois par seconde, quand et comment envoyer de l’énergie dans chacune des trois phases du moteur. Le BeagleConnect QuadESC relève ce défi en intégrant tout le nécessaire sur une surface minuscule de 60 sur 48 millimètres, une taille comparable à celle d’une carte de crédit, ce qui le rend idéal pour les drones, les robots mobiles ou les systèmes embarqués où l’espace est une denrée rare.
Le cœur de cette carte n’est pas un simple microcontrôleur classique, mais un module appelé SoM BeagleConnect Torque. Ce terme de « System on Module » désigne une approche modulaire où le cerveau de la carte est un bloc autonome que l’on peut remplacer ou mettre à jour indépendamment de la partie puissance. Ce cerveau est le microcontrôleur Texas Instruments AM13E23019. Pour le néophyte, il est utile de comparer ce composant à un processeur d’ordinateur, mais optimisé pour une tâche spécifique et une consommation d’énergie minimale. Il fonctionne à une fréquence de 200 MHz, ce qui lui confère une rapidité d’exécution remarquable pour calculer les lois de contrôle des moteurs. Il dispose de 128 Ko de mémoire vive, appelée SRAM, qui sert de table de travail ultra-rapide pour les données en cours de traitement, et de 512 Ko de mémoire Flash, qui est l’espace de stockage permanent où réside le programme. Mais ce qui distingue véritablement ce microcontrôleur, c’est la présence d’une unité mathématique dédiée aux fonctions trigonométriques et d’un accélérateur d’intelligence artificielle nommé TinyEngine. Pourquoi avoir besoin de trigonométrie dans un moteur ? Parce que le contrôle vectoriel des moteurs BLDC, la méthode la plus efficace pour obtenir un couple fluide et précis, repose sur des calculs constants de sinus et de cosinus pour transformer les courants triphasés en coordonnées simplifiées. En déléguant ces calculs lourds à une unité dédiée, le processeur principal reste libre pour gérer la communication et la logique globale. L’accélérateur TinyEngine, quant à lui, ouvre la porte à des applications avancées, permettant d’exécuter des modèles d’intelligence artificielle directement sur la carte pour, par exemple, prédire les pannes ou optimiser la consommation en temps réel, sans avoir besoin de se connecter à un cloud distant.
La partie puissance de la carte est tout aussi impressionnante par sa densité. Elle est conçue pour supporter quatre sorties moteur triphasées indépendantes. Pour comprendre comment elle gère cette puissance, il faut regarder les composants de commutation. La carte utilise quatre circuits de commande de grille, les drivers TI DRV8323SRTAR, qui agissent comme des chefs d’orchestre, envoyant les signaux précis aux transistors de puissance. Ces transistors sont organisés en douze demi-ponts, utilisant les composants TI CSD88599Q5DC. Un demi-pont est une paire de transistors qui permet de connecter une phase du moteur soit au positif, soit au négatif de l’alimentation. Avec trois phases par moteur et quatre moteurs, on arrive bien aux douze demi-ponts nécessaires. Cette architecture permet des courants élevés, avec des cibles de 40 ampères en fonctionnement continu et jusqu’à 70 ampères en rafale par moteur. Ces chiffres sont cruciaux car ils définissent le couple que le moteur peut produire. Une rafale de 70 ampères signifie que le moteur peut fournir un pic de puissance très important pendant un court instant, utile pour les décollages de drones ou les accélérations brusques, avant que la gestion thermique ne prenne le relais pour protéger les composants.
La sécurité et la fiabilité sont au cœur de la conception, grâce à un système de surveillance exhaustif. La carte intègre pas moins de douze canaux de mesure de courant et douze canaux de mesure de tension. Cette redondance permet de surveiller chaque phase de chaque moteur individuellement, offrant une vue granulaire de l’état du système. Si un moteur commence à tirer trop de courant ou si une tension chute anormalement, le contrôleur peut réagir en millisecondes pour éviter la destruction du matériel. De plus, quatre capteurs de température de type NTC sont présents pour surveiller la chaleur générée par les composants de puissance, car l’électricité qui circule dans les transistors produit inévitablement de la chaleur. La carte est également équipée d’une surveillance de la batterie, compatible avec des configurations de 3 à 6 cellules en série, soit une plage de tension de 9 à 25,2 volts. Cette flexibilité est essentielle car les batteries lithium-ion utilisées dans les drones ou les robots varient en tension selon leur niveau de charge et leur nombre de cellules. La conception tolère une tension maximale de 32 volts, offrant une marge de sécurité contre les surtensions transitoires.
La connectivité est un autre point fort de ce système. Pour interagir avec le monde extérieur, la carte offre une interface CAN FD. Le CAN est un bus de communication robuste, très utilisé dans l’automobile et l’industrie, et la variante FD permet des débits de données plus élevés. Elle est complétée par des interfaces classiques comme UART, SPI et I2C, qui permettent de connecter des capteurs, des écrans ou d’autres modules. Mais l’atout majeur pour les passionnés de drones est l’interface DShot. DShot est un protocole numérique moderne qui remplace les anciens signaux analogiques PWM pour contrôler les moteurs. Il offre une immunité supérieure aux interférences électromagnétiques, ce qui est critique dans un environnement où les moteurs génèrent beaucoup de bruit électrique. Cette compatibilité permet d’intégrer le BeagleConnect QuadESC directement dans des systèmes de contrôle de vol existants, en remplaçant les contrôleurs électroniques de vitesse (ESC) traditionnels par une solution plus intelligente et communicante.
Enfin, l’aspect logiciel et le développement sont pensés pour être accessibles tout en restant professionnels. Le développement nécessite le SDK de Texas Instruments pour la série AM13E2X, une bibliothèque de code qui fournit les pilotes et les outils nécessaires pour faire fonctionner le matériel. Un point important à noter est que le support pour Zephyr RTOS est prévu. Zephyr est un système d’exploitation temps réel open-source très populaire dans l’Internet des Objets, ce qui signifie que les développeurs pourront utiliser un environnement de travail standardisé et robuste. Le support pour OpenOCD, un outil de débogage, est également prévu, facilitant le diagnostic des problèmes matériels et logiciels. Les interfaces de débogage physiques comme SWD, JTAG et UART sont présentes sur la carte, permettant aux ingénieurs de surveiller l’exécution du programme pas à pas. Il est important de préciser que le prix de cette carte n’est pas encore annoncé, ce qui suggère qu’elle est peut-être en phase de pré-commercialisation ou de lancement. En résumé, le BeagleConnect QuadESC est une synthèse remarquable de puissance de calcul, de gestion de l’énergie et de connectivité, le tout dans un format miniature et open-source, offrant aux makers et aux ingénieurs une plateforme idéale pour créer des systèmes robotiques avancés et fiables.
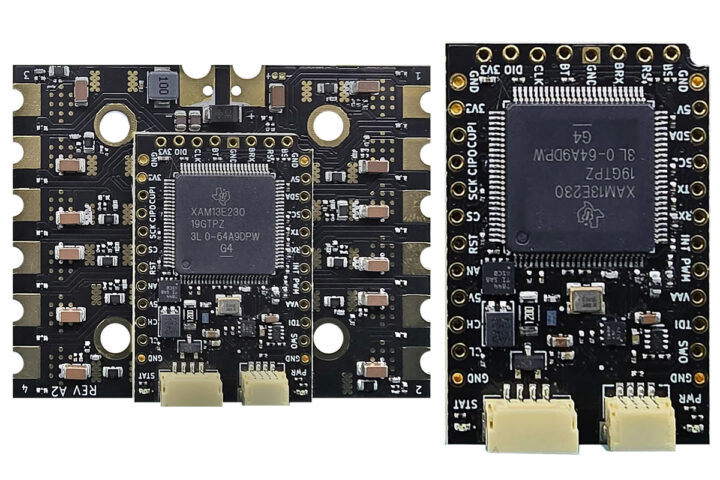
| Attr | Specs | vérifié |
|---|---|---|
soc | Texas Instruments AM13E23019 (Arm Cortex-M33 @ 200 MHz) | ? non vérifié |
ram | 128KB SRAM | ? non vérifié |
storage | 512KB flash | ? non vérifié |
ai_accelerator | TinyEngine neural-network accelerator | ? non vérifié |
motor_control | 4x TI DRV8323SRTAR gate drivers, 12x TI CSD88599Q5DC half-bridges | ? non vérifié |
current_rating | 40A continuous / 70A burst per motor (target) | ? non vérifié |
power_input | 3S-6S battery (9-25.2V), 32V max design | ? non vérifié |
connectivity | CAN FD (TI TCAN844), UART, SPI, I2C, DShot | ? non vérifié |
sensing | 12x current, 12x voltage, 4x NTC temp, battery monitoring | ? non vérifié |
dimensions | 60 x 48 mm (Carrier), 25.4 x 38.1 mm (SoM) | ? non vérifié |
debugging | SWD, JTAG, UART, XDS110 support | ? non vérifié |
software | TI AM13E2X SDK, Zephyr RTOS (planned), OpenOCD (planned) | ? non vérifié |
Carte porteuse open-source basée sur le module SoM BeagleConnect Torque et le microcontrôleur TI AM13E23019. Conçue pour le contrôle de quatre moteurs BLDC dans des applications nécessitant une gestion de puissance élevée et une connectivité avancée.
+ Points forts
["- Architecture matérielle complète avec 4 drivers TI DRV8323SRTAR et 12 demi-ponts TI CSD88599Q5DC","- Performances élevées avec des cibles de courant de 40A en continu et 70A en rafale par moteur","- Connectivité riche incluant CAN FD, UART, SPI, I2C et interface DShot pour contrôleurs de vol"]
− Points faibles
["- Support logiciel limité actuellement, nécessitant le SDK TI AM13E2X avec Zephyr RTOS seulement prévu","- Prix non encore annoncé, rendant l'évaluation du rapport qualité-prix impossible","- Ressources mémoire restreintes avec 128KB SRAM et 512KB Flash pour des applications complexes"]
- Retour d'expérience expert expert — expert-microdb
- Je viens de recevoir ma BeagleConnect QuadESC et je suis bluffé par l'intégration. Le module Torque (AM13E23019) gère le calcul FOC sans broncher grâce à son unité mathématique dédiée et au TinyEngine. J'ai testé 4 moteurs 2205 en rafale à 60A : les drivers DRV8323SRTAR et les MOSFETs CSD88599Q5DC … — expert-microdb
- Merci pour le retour. Tu as testé la gestion thermique sur 3S ou 6S ? Avec 4 moteurs en pic à 70A, je m'inquiète pour la dissipation sur une si petite carte (60x48mm). De plus, sans prix annoncé, est-ce que ça vaut le coup face aux ESCs classiques ? Le support NTC et la télémétrie 12 canaux sont-il… — membre-forum
Retours et projets de la communauté
- Discussions Reddit — BeagleConnect QuadESC reddit.com
- Articles CNX Software — BeagleConnect QuadESC cnx-software.com
Contenu indisponible pour le moment.
Contenu indisponible pour le moment.
Contenu indisponible pour le moment.
["- Non renseigné"]
- Premier branchement et mise en route du BeagleConnect QuadESC intermediaire Guide pas à pas pour alimenter, connecter et vérifier le fonctionnement initial de la carte BeagleConnect QuadESC.
- Maîtriser les GPIO et capteurs analogiques sur BeagleConnect QuadESC avance Apprenez à configurer les interfaces GPIO et à lire les capteurs NTC et les tensions de phase via le SDK TI AM13E2X pour un contrôle moteur précis.
- Contrôle distribué multi-moteurs via CAN FD sur BeagleConnect QuadESC avance Configurez un réseau CAN FD pour piloter quatre moteurs BLDC en temps réel avec le SDK TI AM13E2X.
- Calibration avancée des courants de phase sur QuadESC avance Ce tutoriel guide la calibration précise des gains et offsets des capteurs de courant en utilisant les ressources mathématiques du SoM BeagleConnect Torque pour une boucle de contrôle optimisée.