Unit 4-Encoder Motor Driver (DRV8837DSGR)
⚡ Lo esencial en 60 segundos
- soc — STM32F030C8T6
- motor_driver — 4x DRV8837DSGR H-bridge
- communication — I2C (Default address 0x24, configurable 0x08-0x77)
- encoder_support — 4-channel AB encoder, 3-15 PPR
- power_input — DC 6-12V (2x PH2.0-2P) or DC 5V (Grove)
- power_output — DC 5V @ 8A max (via DC-DC buck converter)
- En esta placa : 9 tutoriales · 10 código
Imaginar un robot que se mueve con la precisión de un reloj suizo o un brazo mecánico que coloca objetos con delicadeza requiere mucho más que simples motores girando a ciegas. En el mundo de la robótica y la automatización, la capacidad de saber exactamente dónde está cada componente y a qué velocidad se mueve es fundamental para lograr un control fino y fiable. Aquí es donde entra en juego la Unidad de Control de Cuatro Motores con Codificadores (DRV8837DSGR) de M5Stack, un módulo diseñado específicamente para dar ese salto de calidad en la gestión de movimientos. Este dispositivo no es simplemente un interruptor que enciende o apaga motores; es un cerebro especializado que gestiona la complejidad de cuatro motores de corriente continua equipados con codificadores, permitiendo al usuario centrarse en la lógica del movimiento sin perderse en los detalles electrónicos de bajo nivel.
El corazón de este módulo es un microcontrolador STM32F030C8T6, un chip de procesamiento que actúa como el director de orquesta. Su función principal es recibir instrucciones claras y simples a través de una comunicación I2C, un protocolo estándar que permite que múltiples dispositivos conversen entre sí utilizando solo dos líneas de datos. Por defecto, esta unidad responde a la dirección hexadecimal 0x24, pero ofrece la flexibilidad de configurarse dentro de un rango amplio, desde 0x08 hasta 0x77, lo que facilita su integración en sistemas complejos sin conflictos de dirección. Esta arquitectura permite que una placa principal, como un ESP32 o un Arduino, delegue el trabajo pesado de controlar los motores a esta unidad especializada. En lugar de que la placa principal tenga que generar señales de pulso de ancho de modulación (PWM) precisas y monitorear constantemente los sensores, la unidad DRV8837DSGR se encarga de todo ese proceso, liberando recursos de la placa principal para otras tareas como el procesamiento de datos de sensores o la toma de decisiones de alto nivel.
Para lograr un control preciso, el módulo integra cuatro puentes en H del tipo DRV8837DSGR. Un puente en H es un circuito electrónico que permite invertir la polaridad de la corriente que fluye hacia un motor, lo que se traduce en la capacidad de hacer que el motor gire hacia adelante o hacia atrás. Al tener cuatro de estos circuitos, la unidad puede controlar de forma independiente cuatro motores distintos. Sin embargo, la verdadera magia reside en los codificadores o encoders. Estos pequeños sensores, que suelen estar integrados en los motores de engranajes de 6 hilos o en los motores tipo TT, generan pulsos cada vez que el eje del motor gira. El módulo soporta codificadores con una resolución de entre 3 y 15 pulsos por revolución (PPR). Al contar estos pulsos, el microcontrolador puede calcular con exactitud la velocidad actual del motor y la distancia que ha recorrido. Esto habilita modos de control avanzados que serían muy difíciles de implementar manualmente, como la regulación de velocidad en bucle cerrado, donde el sistema ajusta automáticamente la potencia entregada al motor para mantener una velocidad constante aunque la carga cambie, o la regulación de posición, que permite mover el motor a un ángulo específico y detenerse allí con precisión.
La experiencia de usuario se ve enriquecida por funciones de seguridad y suavidad de movimiento. El módulo ofrece modos de arranque y parada progresivos, conocidos como soft start y soft stop. Esta característica es crucial para la longevidad de los engranajes y la estabilidad mecánica del robot, ya que evita los tirones bruscos que ocurren cuando se aplica potencia máxima instantáneamente. Además, incluye un modo de reposo o standby que reduce el consumo de energía cuando los motores no están en uso, una función esencial para proyectos alimentados por baterías. La alimentación del sistema es versátil y robusta. Se puede alimentar la unidad mediante una entrada de corriente continua externa de entre 6 y 12 voltios, o bien a través del puerto Grove estándar de 5 voltios. Un convertidor DC-DC integrado actúa como un regulador eficiente, capaz de proporcionar hasta 5 voltios a 8 amperios. Esta capacidad de corriente es notable, ya que permite no solo alimentar los motores, sino también suministrar energía a la placa principal o a otros periféricos conectados, simplificando el cableado y la gestión de fuentes de alimentación en el proyecto.
En cuanto a la capacidad de carga, cada canal de motor puede manejar una carga máxima de 1,2 amperios a 5 voltios. Es importante entender que esta especificación define el límite seguro de operación para cada motor individual, asegurando que el módulo funcione dentro de sus parámetros térmicos y eléctricos óptimos. Para monitorear el estado del sistema, el módulo incorpora un sensor de corriente INA199A. Este componente permite medir el consumo eléctrico en tiempo real, lo que es extremadamente útil para detectar si un motor está atascado o si hay una sobrecarga, permitiendo al software tomar medidas preventivas antes de que se produzca un daño físico. La comunicación con el mundo exterior se realiza a través de dos puertos Grove HY2.0-4P, que facilitan la conexión en cadena (daisy-chain) de otros módulos I2C, y cuatro conectores PH2.0-6P dedicados exclusivamente a los motores. Estos conectores están diseñados para ser fáciles de usar, permitiendo conectar y desconectar los motores sin necesidad de soldar o usar herramientas complejas.
Un detalle estético y funcional interesante es la inclusión de un LED RGB WS2812C. Aunque su función principal puede ser indicativa, como mostrar el estado de la comunicación o la actividad de los motores, también puede utilizarse creativamente para efectos visuales en el robot. Todo este conjunto de tecnologías se encuentra contenido en un formato compacto y ligero, con dimensiones de 56,5 x 24,0 x 12,8 milímetros y un peso de apenas 10 gramos. Este tamaño reducido hace que la unidad sea ideal para proyectos donde el espacio es limitado, como en robots multi-articulados, chassis de ruedas pequeños o brazos robóticos de escritorio. La combinación de un microcontrolador dedicado, drivers de motor eficientes, soporte para codificadores de alta resolución y una gestión de energía inteligente convierte a esta unidad en una herramienta indispensable para cualquier entusiasta o profesional que busque llevar sus proyectos de robótica al siguiente nivel de precisión y fiabilidad, transformando movimientos erráticos en acciones calculadas y suaves.
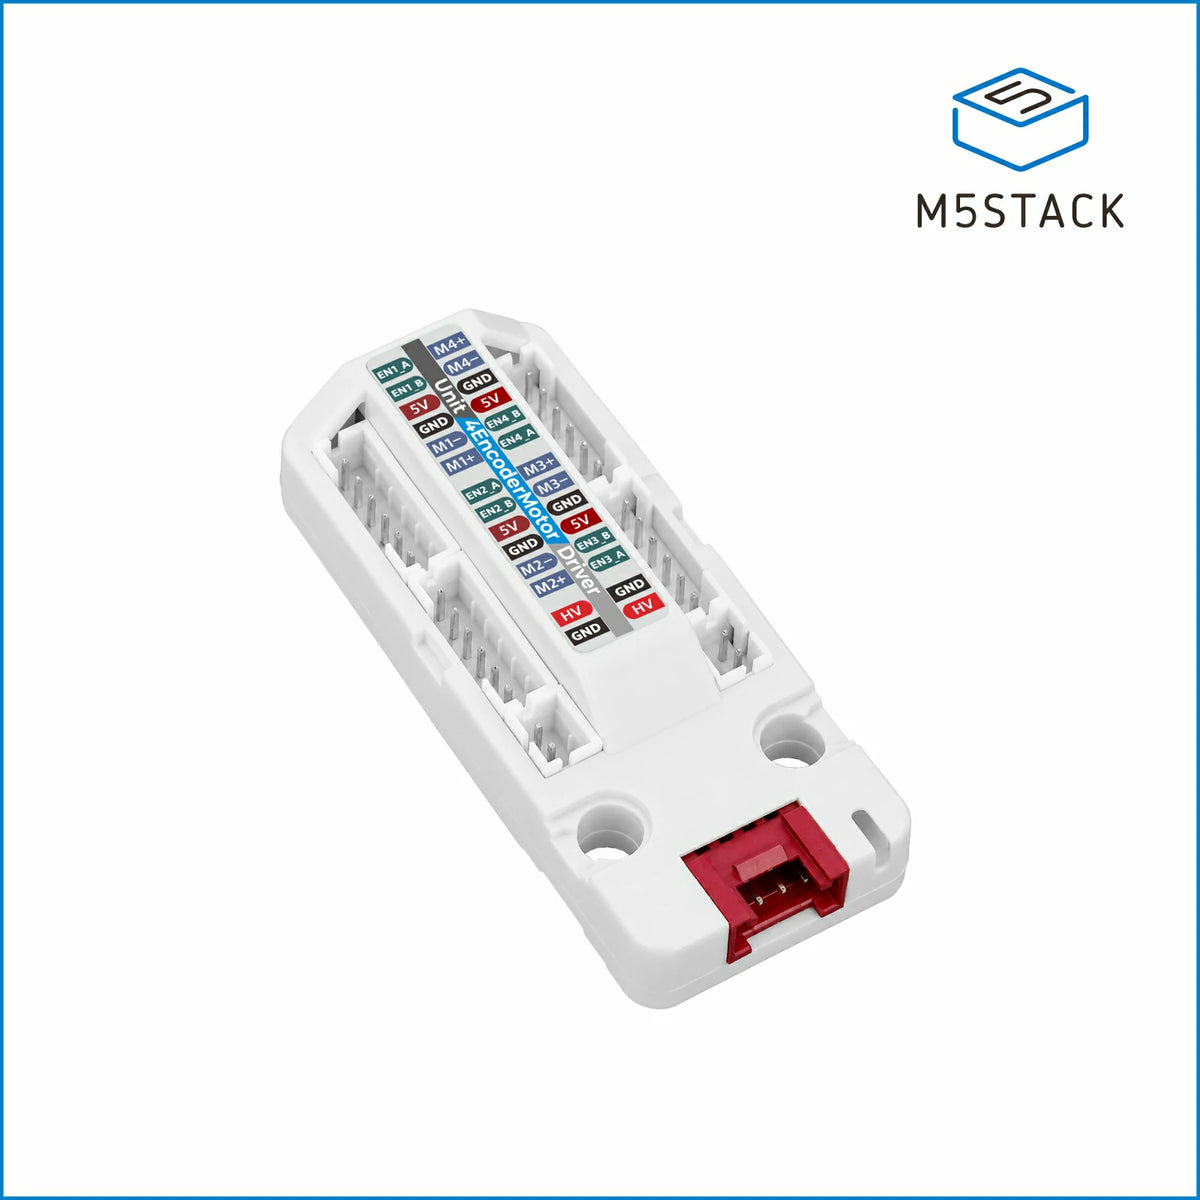
| Attr | Especificaciones | verificado |
|---|---|---|
soc | STM32F030C8T6 | ? sin verificar |
motor_driver | 4x DRV8837DSGR H-bridge | ? sin verificar |
communication | I2C (Default address 0x24, configurable 0x08-0x77) | ? sin verificar |
encoder_support | 4-channel AB encoder, 3-15 PPR | ? sin verificar |
power_input | DC 6-12V (2x PH2.0-2P) or DC 5V (Grove) | ? sin verificar |
power_output | DC 5V @ 8A max (via DC-DC buck converter) | ? sin verificar |
motor_load | Max single-channel DC 5V @ 1.2A | ? sin verificar |
current_sensing | INA199A circuit | ? sin verificar |
interfaces | 2x HY2.0-4P Grove, 4x PH2.0-6P motor ports | ? sin verificar |
dimensions | 56.5 x 24.0 x 12.8 mm | ? sin verificar |
weight | 10.0 g | ? sin verificar |
led | 1x WS2812C-2020 RGB | ? sin verificar |
control_modes | PWM, Forward/Reverse, Speed/Position Loop, Soft Start/Stop | ? sin verificar |
Este módulo M5Stack está diseñado para el control preciso de cuatro motores de corriente continua con codificadores. Se basa en un microcontrolador STM32F030C8T6 y cuatro puentes H DRV8837DSGR para ofrecer funciones de regulación en lazo cerrado a través del bus I2C.
+ Puntos fuertes
["- Regulación de velocidad y posición en lazo cerrado con arranque/parada suave","- Convertidor DC-DC integrado que proporciona hasta 5V @ 8A para alimentar los motores y el host","- Soporte nativo para codificadores AB (3-15 PPR) y compatibilidad con motores de engranajes de 6 hilos o tipo TT"]
− Puntos débiles
["- Carga máxima limitada a 1,2A por canal de motor a 5V","- Requiere alimentación externa DC 6-12V para la potencia del motor (el puerto Grove 5V es insuficiente para cargas elevadas)","- Dimensiones compactas (56,5 x 24,0 mm) que pueden limitar el acceso físico a los conectores en apilamientos densos"]
- Retour d'expérience expert expert — expert-microdb
- J'ai intégré la carte 4-Encoder Motor Driver (DRV8837DSGR) sur un châssis 4 roues. Le point fort est la boucle fermée PID gérée par le STM32F030, ce qui libère totalement l'hôte. La régulation de vitesse est précise avec des moteurs TT standards. Attention toutefois à la gestion thermique : bien qu… — expert-microdb
- Bon retour. Je confirme que la communication I2C (0x24) est très stable, mais la documentation sur les registres de position est parfois floue. Pour les bras robotiques, le mode veille est crucial pour économiser l'énergie. J'ai noté que les encodeurs 3-15 PPR fonctionnent bien, mais si tu utilises… — membre-forum
Opiniones y proyectos de la comunidad
Contenido no disponible todavía.
Contenido no disponible todavía.
Contenido no disponible todavía.
["- no informado"]
- Primer Conexión y Puesta en Marcha del Driver Motor 4-Encoder debutant Apprenez à alimenter, connecter et vérifier la communication I2C de votre module DRV8837 pour la première fois.
- Descubriendo E/S: LED RGB y lectura de encoders debutant Apprenez à interagir avec les périphériques intégrés du module en contrôlant la LED RGB et en lisant les données des encodeurs via I2C.
- Automatiza un chasis robótico con el Driver 4-Encoder debutant Apprenez à contrôler quatre moteurs avec retour d'encodeur pour une automatisation précise via I2C.
- Primera conexión y puesta en marcha del 4-Encoder Motor Driver intermediaire Guide étape par étape pour alimenter, connecter les moteurs et initialiser le module DRV8837DSGR via I2C.
- Control de GPIO y LED RGB en el Driver Motor 4-Encoders intermediaire Apprenez à utiliser les entrées-sorties et la LED RGB WS2812C intégrée au module DRV8837DSGR via I2C.
- Automatización en Bucle Cerrado con Driver 4-Encoder intermediaire Configurez une automatisation précise en utilisant la régulation de position en boucle fermée et le stockage d'état via I2C.
- Primer cableado e inicialización del módulo 4-Encoder Motor Driver avance Guide avancé pour le câblage physique, la gestion de l'alimentation et la vérification de la communication I2C du module DRV8837DSGR.
- Control avanzado de E/S y diagnósticos en el módulo DRV8837 avance Apprenez à exploiter les entrées-sorties étendues, le capteur de courant INA199A et la LED RGB pour le diagnostic temps réel.
- Automatización de múltiples ejes con M5Stack 4-Encoder Motor Driver avance Mettez en œuvre un système de contrôle de position en boucle fermée pour un robot à quatre roues ou un bras articulé en utilisant la régulation PID intégrée.
Biblioteca de código — ejemplos escritos para esta placa
i2c-motor-spin.inoarduinoclosed-loop-speed-control.inoarduinorelative-position-move.inoarduinorgb-led-status-indicator.inoarduinodifferential-drive-robot.inoarduinoi2c_basic_motor_control.pyPythonclosed_loop_speed_pid.inoC++rgb_status_led_ws2812.pyPythoncurrent_sensing_ina199.inoC++multi_motor_sequencer.pyPython