Módulo de IA AIWorld P1 para BPI-M2 Ultra y Berry
⚡ Lo esencial en 60 segundos
- soc — Allwinner V40
- camera — OV5640
- imu — ICM20602
- os — Linux (Vecoo)
- software_support — OpenCV v3.2
- compatibility — BPI-M2 Ultra / Berry
- En esta placa : 9 tutoriales · 10 código
Imaginar la inteligencia artificial como una entidad abstracta que flota en la nube es una concepción común, pero la verdadera magia ocurre cuando esta capacidad de procesamiento se ancla en el mundo físico, permitiendo que las máquinas perciban, interpreten y reaccionen a su entorno en tiempo real. En este contexto de computación en el borde, o edge computing, surge el módulo AIWorld P1, una propuesta de Banana Pi que no busca reemplazar a las computadoras de placa única tradicionales, sino complementarlas, actuando como un accesorio especializado que transforma tarjetas de desarrollo estándar en verdaderos centros de visión artificial. Este dispositivo está diseñado para integrarse específicamente con las placas BPI-M2 Ultra y Berry, conectándose a través del puerto GPIO, una interfaz que históricamente se ha asociado con el control de luces o motores, pero que aquí demuestra su versatilidad al servir de puente para flujos de datos complejos y de alta velocidad. Al acoplar el AIWorld P1 a estas bases, el usuario no está simplemente añadiendo un componente más, sino que está dotando a su plataforma de un cerebro dedicado a la percepción visual, liberando a la placa principal de la carga intensiva que supone el análisis de imágenes.
El corazón de este módulo es el sistema en un chip Allwinner V40, un procesador que orquesta las operaciones bajo el sistema operativo Linux Vecoo. Es fundamental entender que la elección de Linux no es arbitraria; al tratarse de un sistema operativo maduro y ampliamente documentado, ofrece a los desarrolladores un entorno familiar donde pueden aplicar conocimientos previos de programación y administración de sistemas. Sin embargo, lo que distingue a esta solución no es solo el hardware, sino la sofisticada pila de software que lo acompaña. Para que una cámara pueda ser útil para la inteligencia artificial, no basta con capturar píxeles; es necesario procesarlos. Aquí es donde entran en juego bibliotecas esenciales como OpenCV en su versión 3.2, el estándar de facto para la visión por computadora, que permite realizar desde tareas básicas como el detección de bordes hasta algoritmos complejos de reconocimiento de formas. Pero el procesamiento de imágenes es inherentemente paralelo; una imagen está compuesta por millones de píxeles que pueden ser analizados simultáneamente. Para aprovechar esta naturaleza, el sistema integra OpenMP V1.0, una tecnología que facilita la programación paralela, permitiendo que el código aproveche múltiples núcleos de procesamiento para acelerar las tareas computacionales sin requerir una reescritura total de la lógica del programa.
La percepción del mundo requiere más que solo ver; requiere entender la geometría y el movimiento. El AIWorld P1 aborda esto mediante una configuración de cámara binocular, capaz de procesar video en resolución 720P a 30 cuadros por segundo. La visión binocular, inspirada en la biología humana, permite al sistema calcular la profundidad y la distancia de los objetos, una capacidad crucial para la navegación autónoma o la interacción física segura. Esta captura visual es gestionada por Gstreamer V1.10, un framework multimedia que actúa como una tubería flexible para el flujo de datos. Gstreamer no solo maneja la captura local, sino que soporta protocolos de streaming como RTSP, HTTP y HLS, lo que significa que las imágenes procesadas pueden transmitirse a través de la red para ser analizadas en otro dispositivo o visualizadas en remoto, ampliando enormemente los escenarios de aplicación. Además, para garantizar que el rendimiento no se vea mermado por el software, se utiliza OpenMax V1.0, una capa que permite el acceso directo a las capacidades de decodificación de hardware del chip, asegurando que el video se procese de manera eficiente y con bajo consumo energético.
La interacción con el usuario y la visualización de resultados se apoyan en QT5.9, un conjunto de herramientas para crear interfaces gráficas que soporta eglfs y OpenGL ES 2.0. Esto implica que el módulo puede renderizar gráficos acelerados por hardware, permitiendo la creación de aplicaciones visuales ricas y fluidas directamente en la pantalla conectada al sistema, sin depender de la placa anfitriona para el dibujo en pantalla. Para aquellos interesados en la robótica y el movimiento, la integración de un sensor inercial ICM20602, conocido como IMU, añade una dimensión cinemática al sistema. Este sensor mide la aceleración y la velocidad angular, proporcionando datos sobre la orientación y el movimiento del dispositivo. Combinar esta información con los datos visuales permite crear sistemas de realidad aumentada más estables o robots que pueden mantener el equilibrio y navegar con mayor precisión, fusionando lo que ven con cómo se están moviendo.
El desarrollo de software para sistemas embebidos suele ser un proceso tedioso debido a las dificultades de transferencia de archivos y depuración. Banana Pi ha mitigado esta fricción con la herramienta VecooAT, que simplifica el flujo de trabajo al permitir operaciones de transferencia de archivos mediante adb push y pull tanto por USB como por WiFi. Esta conectividad inalámbrica para la gestión del sistema es un detalle técnico menor pero de gran impacto en la productividad, ya que elimina la necesidad de cables físicos para cada actualización de código. Asimismo, la posibilidad de realizar el flasheo del sistema sin cables agiliza la iteración durante las fases de prueba y error. Para facilitar la curva de aprendizaje, el kit incluye demostraciones preinstaladas, como la reproducción de video mediante gst-launch-1.0, la captura de fotos y videos a través de una aplicación de cámara dedicada, y ejemplos prácticos de uso de OpenMP. Estas demos no son meros adornos, sino plantillas funcionales que sirven como punto de partida para proyectos más ambiciosos, mostrando cómo conectar los diferentes componentes de la pila de software. Finalmente, la inclusión de las bibliotecas ARM Computer Library 17.06 asegura que el código esté optimizado para la arquitectura del procesador, extrayendo el máximo rendimiento posible del hardware disponible. En conjunto, el AIWorld P1 representa un esfuerzo por democratizar el acceso a la visión artificial avanzada, ofreciendo una plataforma coherente donde el hardware, el sistema operativo y las bibliotecas de software trabajan en armonía para resolver problemas del mundo real.
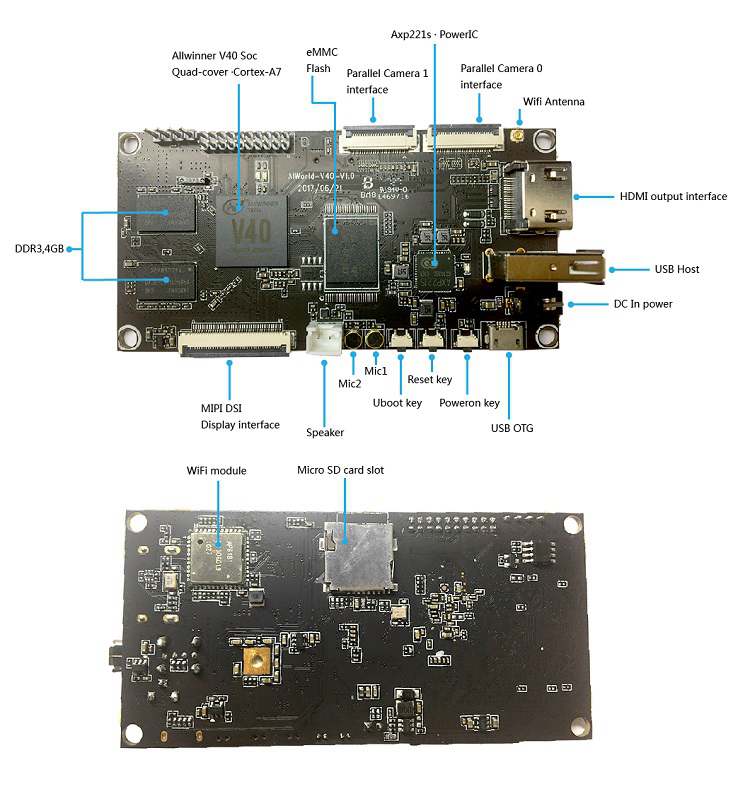
| Attr | Especificaciones | verificado |
|---|---|---|
soc | Allwinner V40 | ? sin verificar |
camera | OV5640 | ? sin verificar |
imu | ICM20602 | ? sin verificar |
os | Linux (Vecoo) | ? sin verificar |
software_support | OpenCV v3.2 | ? sin verificar |
compatibility | BPI-M2 Ultra / Berry | ? sin verificar |
interface | GPIO Port | ? sin verificar |
debugging | VecooAT (adb push/pull, USB, WiFi) | ? sin verificar |
video_support | Binocular 720P @ 30fps | ? sin verificar |
network_flow | RTSP, HTTP, HLS | ? sin verificar |
Diseñado por Banana Pi, el AIWorld P1 es un módulo de inteligencia artificial que funciona como accesorio para las placas BPI-M2 Ultra y Berry a través del puerto GPIO. Se basa en el SoC Allwinner V40 y el sistema Linux Vecoo para ofrecer capacidades de visión y cálculo paralelo.
+ Puntos fuertes
["Soporta procesamiento de video binocular a 720P @ 30fps con cámara OV5640 e IMU ICM20602.","Plataforma de software completa que incluye OpenCV v3.2, Gstreamer V1.10 (RTSP/HTTP/HLS) y OpenMax para decodificación por hardware.","La herramienta de depuración VecooAT facilita las transferencias de archivos y el flasheo inalámbrico vía USB o WiFi."]
− Puntos débiles
["Compatible únicamente con las placas BPI-M2 Ultra y Berry a través del puerto GPIO.","Dependencia del sistema operativo propietario Linux Vecoo.","Resolución de video limitada a 720P para el procesamiento binocular."]
- Retour d'expérience expert expert — expert-microdb
- Après trois semaines de tests intensifs sur la AIWorld P1, voici mon retour. C'est un module d'extension fascinant pour les BPI-M2 Ultra/Berry, mais il faut comprendre sa philosophie : il agit comme un coprocesseur IA via GPIO, basé sur le SoC Allwinner V40 et Linux Vecoo. L'intégration matérielle … — expert-microdb
- Tout à fait d'accord avec ton analyse sur les limites thermiques. J'ai ajouté un petit ventilateur et le V40 tient mieux les charges OpenMP parallèles. Pour ceux qui galèrent avec le setup, n'oubliez pas les démos intégrées. La commande gst-launch-1.0 fournie est cruciale pour tester rapidement la … — membre-forum
Opiniones y proyectos de la comunidad
- Discussions Reddit — AIWorld P1 reddit.com
- Articles CNX Software — AIWorld P1 cnx-software.com
Contenido no disponible todavía.
Contenido no disponible todavía.
Contenido no disponible todavía.
["non renseigné"]
- Conexión inicial y puesta en marcha de AIWorld P1 debutant Guide pas à pas pour connecter l'accessoire AIWorld P1 à une carte Banana Pi et vérifier son fonctionnement de base.
- Uso de Almacenamiento y Red en AIWorld P1 debutant Apprenez à transférer des fichiers et à diffuser de la vidéo via le réseau avec l'AIWorld P1.
- Puesta en marcha de AIWorld P1 en BPI-M2 Ultra intermediaire Guide pas à pas pour connecter, flasher et démarrer le module d'IA AIWorld P1 sur une carte Banana Pi compatible.
- Dominar las E/S en AIWorld P1 intermediaire Apprenez à lire les données du capteur IMU et à contrôler les GPIO via Vecoo Linux.
- Automatización y Streaming de Red en AIWorld P1 intermediaire Configurez le streaming vidéo RTSP et l'automatisation des tâches sur la carte AIWorld P1 en exploitant Gstreamer et le système Vecoo.
- Configuración avanzada de AIWorld P1 avance Guide technique pour initialiser l'AIWorld P1 via GPIO et configurer l'environnement Vecoo Linux.
- Dominar E/S: GPIO e IMU en AIWorld P1 avance Guide avancé pour interfacer le capteur inertielle ICM20602 et les GPIO via le port d'extension de l'AIWorld P1.
- Automatizar un flujo de vídeo inteligente en AIWorld P1 avance Mettez en place un pipeline vidéo automatisé combinant Gstreamer, OpenCV et le stockage local sur l'AIWorld P1.
- Capturar y reproducir vídeo con GStreamer debutant Apprendre à utiliser les démos intégrées pour tester la caméra et le flux vidéo.