Module d'IA AIWorld P1 pour BPI-M2 Ultra et Berry
⚡ L’essentiel en 60 secondes
- soc — Allwinner V40
- camera — OV5640
- imu — ICM20602
- os — Linux (Vecoo)
- software_support — OpenCV v3.2
- compatibility — BPI-M2 Ultra / Berry
- Sur cette fiche : 9 tutoriels · 10 codes
Imaginons un instant que vous disposiez d’un ordinateur puissant, capable de voir, de comprendre et d’interagir avec le monde qui l’entoure, mais que cet ordinateur soit de la taille d’un jeu de cartes et qu’il puisse se connecter à d’autres machines pour partager ses perceptions. C’est précisément l’ambition de l’AIWorld P1, un module de développement dédié à l’intelligence artificielle conçu par Banana Pi. Il ne s’agit pas d’une carte autonome traditionnelle, mais plutôt d’un accessoire spécialisé, un véritable cerveau visuel et sensoriel qui vient enrichir les capacités de cartes mères existantes, spécifiquement les modèles BPI-M2 Ultra et Berry. En se connectant via le port GPIO, ce module transforme une carte de développement classique en une plateforme capable de traiter des flux vidéo complexes et de percevoir les mouvements, ouvrant ainsi la porte à des projets de robotique avancée, de surveillance intelligente ou de réalité augmentée, sans nécessiter la mise à niveau complète de votre infrastructure matérielle.
Le cœur de cette capacité de calcul repose sur le système sur puce (SoC) Allwinner V40. Pour le néophyte, le terme SoC peut sembler abstrait, mais il désigne simplement l’assemblage de tous les composants essentiels d’un ordinateur — le processeur, la mémoire et les interfaces d’entrée/sortie — sur une seule et même puce de silicium. Dans le cas de l’AIWorld P1, ce processeur est optimisé pour gérer les tâches lourdes liées à l’analyse d’images et de vidéos, ce qui est fondamental pour l’intelligence artificielle moderne. Pour piloter cette puissance de calcul, le module fonctionne sous un système d’exploitation Linux personnalisé, nommé Vecoo. Linux est le système d’exploitation le plus répandu au monde pour les serveurs et les appareils embarqués, offrant une stabilité et une flexibilité remarquables. La version Vecoo est spécifiquement adaptée pour tirer parti des capacités matérielles du module, garantissant que les ressources soient allouées efficacement aux processus de vision et de traitement de données.
L’un des aspects les plus fascinants de l’AIWorld P1 réside dans ses sens, c’est-à-dire ses capteurs. Il intègre une caméra OV5640, un capteur d’image de haute qualité capable de capturer des détails fins, et un capteur inertielle ICM20602, également connu sous le nom d’IMU (Inertial Measurement Unit). Pour comprendre l’importance de l’IMU, imaginez que vous essayez de filmer une vidéo en marchant. Sans stabilisation, les images tremblent. L’IMU mesure les accélérations et les rotations du module, permettant au logiciel de savoir exactement comment la caméra bouge dans l’espace. Cette donnée est cruciale pour des applications comme la réalité augmentée, où un objet virtuel doit rester fixe par rapport au monde réel même si vous bougez, ou pour la navigation autonome d’un robot qui doit connaître son orientation précise. De plus, le module supporte le traitement vidéo binoculaire en 720P à 30 images par seconde. Le terme « binoculaire » signifie que le système utilise deux objectifs, imitant la vision humaine pour percevoir la profondeur. Cela permet de calculer la distance des objets, une fonctionnalité indispensable pour éviter les obstacles ou pour créer des effets de 3D.
Du côté du logiciel, l’AIWorld P1 est livré avec une boîte à outils impressionnante qui facilite grandement le développement. Il inclut OpenCV v3.2, la bibliothèque de référence mondiale pour la vision par ordinateur. OpenCV fournit des algorithmes prêts à l’emploi pour détecter des visages, suivre des objets ou reconnaître des formes, épargnant au développeur des mois de travail mathématique complexe. Pour accélérer ces calculs, le module utilise OpenMP V1.0, une technologie qui permet de répartir les tâches sur plusieurs cœurs de processeur simultanément, rendant le traitement beaucoup plus rapide. La gestion des flux vidéo est assurée par Gstreamer V1.10, un framework multimédia puissant qui supporte les protocoles de diffusion en réseau comme RTSP, HTTP et HLS. Concrètement, cela signifie que vous pouvez diffuser en direct les images captées par la caméra vers un navigateur web ou une application mobile sur le réseau local, ou recevoir des flux vidéo depuis d’autres sources. Le décodage matériel est pris en charge par OpenMax V1.0, ce qui signifie que les opérations lourdes de décompression vidéo sont réalisées par le matériel dédié plutôt que par le processeur principal, libérant ainsi de la puissance pour l’analyse intelligente. Enfin, pour créer des interfaces graphiques, le kit inclut QT5.9 avec support eglfs et OpenGL ES 2.0, permettant d’afficher des rendus 3D fluides directement à l’écran sans passer par un serveur graphique lourd, ce qui est idéal pour les écrans embarqués. Des bibliothèques ARM Computer Library 17.06 sont également fournies pour optimiser les calculs spécifiques à l’architecture du processeur.
Le développement et le débogage sont souvent les étapes les plus frustrantes en électronique, mais l’AIWorld P1 a été conçu pour simplifier ce processus grâce à l’outil VecooAT. Cet outil permet d’utiliser les commandes adb push/pull, une méthode standard pour transférer des fichiers entre un ordinateur et un appareil Android ou Linux, via une connexion USB ou WiFi. Cela signifie que vous pouvez envoyer votre code mis à jour vers le module sans avoir à débrancher physiquement la carte, et surtout, vous pouvez effectuer le flashage du système sans fil. Cette fonctionnalité est un gain de temps considérable pour les développeurs qui doivent tester de nombreuses versions de leur logiciel. Pour aider les débutants à prendre en main la plateforme, des démonstrations intégrées sont préchargées. Vous pouvez tester la lecture vidéo en utilisant la commande gst-launch-1.0, capturer des photos et des vidéos via l’application camera dédiée, ou encore explorer des exemples de code utilisant OpenMP pour comprendre comment paralléliser vos propres calculs. L’AIWorld P1 se présente donc non pas comme un simple composant électronique, mais comme un écosystème complet, prêt à l’emploi, qui démystifie l’intégration de l’intelligence artificielle et de la vision par ordinateur dans des projets embarqués, en offrant un pont matériel et logiciel robuste entre la perception du monde réel et le traitement numérique intelligent.
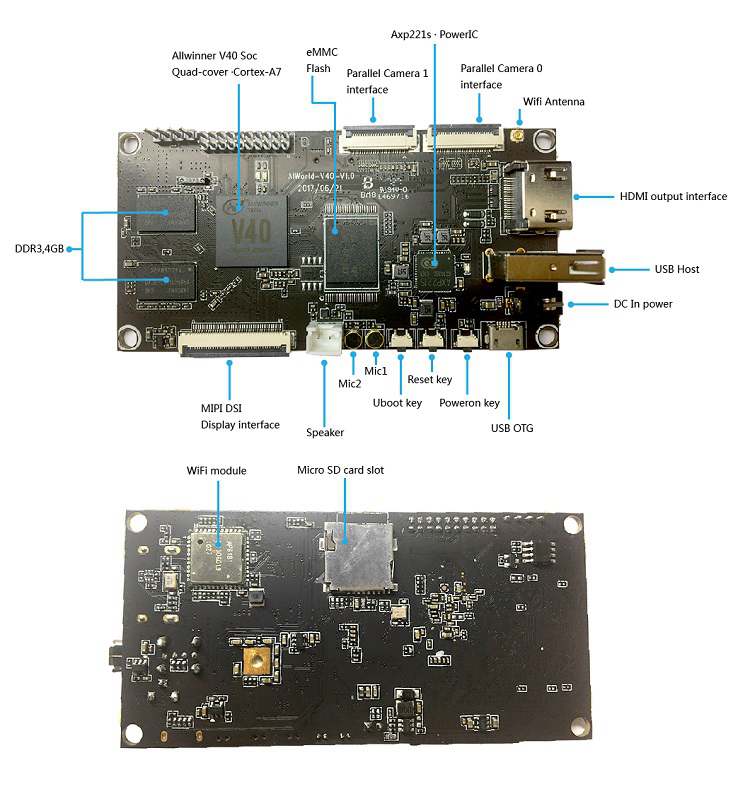
| Attr | Specs | vérifié |
|---|---|---|
soc | Allwinner V40 | ? non vérifié |
camera | OV5640 | ? non vérifié |
imu | ICM20602 | ? non vérifié |
os | Linux (Vecoo) | ? non vérifié |
software_support | OpenCV v3.2 | ? non vérifié |
compatibility | BPI-M2 Ultra / Berry | ? non vérifié |
interface | GPIO Port | ? non vérifié |
debugging | VecooAT (adb push/pull, USB, WiFi) | ? non vérifié |
video_support | Binocular 720P @ 30fps | ? non vérifié |
network_flow | RTSP, HTTP, HLS | ? non vérifié |
Conçu par Banana Pi, l'AIWorld P1 est un module d'intelligence artificielle fonctionnant comme un accessoire pour les cartes BPI-M2 Ultra et Berry via le port GPIO. Il repose sur le SoC Allwinner V40 et le système Linux Vecoo pour offrir des capacités de vision et de calcul parallèle.
+ Points forts
["Supporte le traitement vidéo binoculaire en 720P à 30fps avec caméra OV5640 et IMU ICM20602.","Plateforme logicielle complète incluant OpenCV v3.2, Gstreamer V1.10 (RTSP/HTTP/HLS) et OpenMax pour le décodage matériel.","Outil de débogage VecooAT facilitant les transferts de fichiers et le flashage sans fil via USB ou WiFi."]
− Points faibles
["Compatible uniquement avec les cartes BPI-M2 Ultra et Berry via le port GPIO.","Dépendance au système d'exploitation propriétaire Linux Vecoo.","Résolution vidéo limitée à 720P pour le traitement binoculaire."]
- Retour d'expérience expert expert — expert-microdb
- Après trois semaines de tests intensifs sur la AIWorld P1, voici mon retour. C'est un module d'extension fascinant pour les BPI-M2 Ultra/Berry, mais il faut comprendre sa philosophie : il agit comme un coprocesseur IA via GPIO, basé sur le SoC Allwinner V40 et Linux Vecoo. L'intégration matérielle … — expert-microdb
- Tout à fait d'accord avec ton analyse sur les limites thermiques. J'ai ajouté un petit ventilateur et le V40 tient mieux les charges OpenMP parallèles. Pour ceux qui galèrent avec le setup, n'oubliez pas les démos intégrées. La commande gst-launch-1.0 fournie est cruciale pour tester rapidement la … — membre-forum
Retours et projets de la communauté
- Discussions Reddit — AIWorld P1 reddit.com
- Articles CNX Software — AIWorld P1 cnx-software.com
Contenu indisponible pour le moment.
Contenu indisponible pour le moment.
Contenu indisponible pour le moment.
["non renseigné"]
- Premier branchement et mise en route de l'AIWorld P1 debutant Guide pas à pas pour connecter l'accessoire AIWorld P1 à une carte Banana Pi et vérifier son fonctionnement de base.
- Utiliser le stockage et le réseau sur AIWorld P1 debutant Apprenez à transférer des fichiers et à diffuser de la vidéo via le réseau avec l'AIWorld P1.
- Mise en route de l'AIWorld P1 sur BPI-M2 Ultra intermediaire Guide pas à pas pour connecter, flasher et démarrer le module d'IA AIWorld P1 sur une carte Banana Pi compatible.
- Maîtriser les entrées-sorties sur AIWorld P1 intermediaire Apprenez à lire les données du capteur IMU et à contrôler les GPIO via Vecoo Linux.
- Automatisation et Streaming Réseau sur AIWorld P1 intermediaire Configurez le streaming vidéo RTSP et l'automatisation des tâches sur la carte AIWorld P1 en exploitant Gstreamer et le système Vecoo.
- Mise en route avancée de l'AIWorld P1 avance Guide technique pour initialiser l'AIWorld P1 via GPIO et configurer l'environnement Vecoo Linux.
- Maîtriser les E/S : GPIO et IMU sur AIWorld P1 avance Guide avancé pour interfacer le capteur inertielle ICM20602 et les GPIO via le port d'extension de l'AIWorld P1.
- Automatiser un flux vidéo intelligent sur AIWorld P1 avance Mettez en place un pipeline vidéo automatisé combinant Gstreamer, OpenCV et le stockage local sur l'AIWorld P1.
- Capturer et lire une vidéo avec GStreamer debutant Apprendre à utiliser les démos intégrées pour tester la caméra et le flux vidéo.