Raspberry Pi Compute Module 1 (CM1)
⚡ Lo esencial en 60 segundos
- soc — Broadcom BCM2835 — single-core ARM1176JZF-S (ARMv6, ARM11 family) at 700 MHz, with VideoCore IV GPU (documentation mirror, compute-module introduction; RP-008161-DS datasheet, retrieved 2026-10-13). The datasheet confirms CM1 uses the same BCM2835 as the original Raspberry Pi Model B/B+ and lists the software ISA as ARMv6.
- ram — 512 MB LPDDR2, shared between CPU and GPU (GPU/CPU split configured via gpu_mem in config.txt) (RP-008161-DS, retrieved 2026-10-13).
- storage — 4 GB eMMC soldered on-module, wired directly to the BCM2835's primary SD/eMMC interface (not broken out to the connector); eMMC I/O voltage is fixed at 1.8 V (RP-008161-DS, retrieved 2026-10-13).
- connectivity — No Wi-Fi, no Bluetooth, no Ethernet on the module. One USB 2.0 host/OTG port (shared: the module has a single USB interface), HDMI 1.3a (via TMDS pins + CEC/DDC), composite video out (TVDAC pin), HDMI CEC. The CMIO v1/v3 IO Boards expose HDMI, one USB 2.0 Type-A, camera/display FPC connectors — still no Ethernet (RP-008161-DS; compute-module introduction, retrieved 2026-10-13).
- gpio_peripherals_from_the_datasheet_s_peripheral_list — 48× GPIO lines total (BCM283x has 54 GPIOs in 3 voltage banks; bank 2 is used internally for the eMMC, GPIO0–27 = bank 0, GPIO28–45 = bank 1, GPIO46/47 are 1.8 V special functions HDMI_HPD_N / EMMC_EN_N); 2× I2C, 2× SPI, 2× UART, PCM/I2S, 2× hardware PWM (PWM0/1), 3× GPCLK, 2× SD/SDIO, JTAG, DPI (24-bit parallel RGB display), SMI (NAND/SRAM "Secondary Memory Interface"), 4-lane + 2-lane MIPI CSI camera and 4-lane + 2-lane MIPI DSI display interfaces (each up to 1 Gbps/lane) (RP-008161-DS, retrieved 2026-10-13). No ADC; the only analog output is the composite TV DAC. GPIO bank supply (VDD_IO) is externally selectable at 1.8 V / 2.7 V / 3.3 V per bank; per-GPIO drive up to 16 mA, ≤50 mA aggregate per bank.
- form_factor — DDR2-SODIMM mechanically-compatible System-on-Module, 200-pin connector, JEDEC MO-224 (1.8 V SODIMM outline), 30 mm module height, ~68×30 mm board area as reported at announcement; electrically NOT compatible with DDR2 SODIMM sockets (RP-008161-DS; Wired UK, retrieved 2026-10-13).
- En esta placa : 9 tutoriales · 10 código
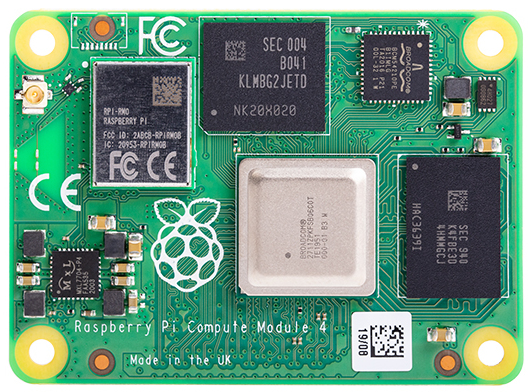
La Raspberry Pi Compute Module 1, conocida simplemente como CM1, representa un hito fundamental en la historia de la computación embebida y de bajo coste. Anunciada en abril de 2014, esta placa no es un ordenador de escritorio tradicional, sino un Sistema en Módulo (SoM, por sus siglas en inglés). Para entender su naturaleza, imagine que toma el cerebro, la memoria y el almacenamiento de una Raspberry Pi clásica y los compacta en una pequeña tarjeta rectangular sin conectores externos visibles, diseñada específicamente para ser insertada en una placa base personalizada, conocida como placa portadora. Esta arquitectura permite a los ingenieros crear dispositivos industriales, quioscos interactivos o productos electrónicos de consumo con la potencia de un Linux completo, pero con un factor de forma reducido y una integración mucho más limpia que la de una placa de desarrollo estándar. La CM1 fue la primera incursión de la Fundación Raspberry Pi en este mercado industrial, estableciendo el estándar para las generaciones posteriores.
El corazón de la CM1 es el procesador Broadcom BCM2835, el mismo chip que impulsaba a las primeras Raspberry Pi Modelo B y B+. Este procesador cuenta con un único núcleo ARM1176JZF-S que funciona a una frecuencia de 700 MHz. En términos sencillos, la frecuencia de reloj indica cuántos ciclos de procesamiento puede realizar el chip por segundo; aunque 700 MHz puede parecer modesto comparado con los procesadores modernos de varios gigahercios, es suficiente para tareas de control, automatización y multimedia básica. Acompañando a este núcleo, la CM1 integra 512 MB de memoria RAM LPDDR2. Es crucial notar que esta memoria es compartida entre el procesador principal y la unidad gráfica (GPU) VideoCore IV. A diferencia de los ordenadores de sobremesa donde la memoria gráfica suele ser independiente, aquí el sistema operativo debe gestionar dinámicamente cómo se divide ese espacio limitado entre las necesidades del sistema y las de la representación visual, una configuración que se ajusta mediante archivos de texto en el sistema operativo.
En cuanto al almacenamiento, la CM1 presenta una característica distintiva frente a sus hermanas mayores: viene con 4 GB de memoria eMMC soldada directamente en el módulo. La eMMC es un tipo de memoria flash de alta velocidad que se utiliza comúnmente en teléfonos móviles y tabletas. Al estar soldada, no existe una ranura para tarjeta SD en el propio módulo, lo que mejora la fiabilidad mecánica al eliminar puntos de fallo potenciales como conectores sueltos o tarjetas mal insertadas. Sin embargo, esto implica que el sistema operativo debe ser grabado directamente en este chip. Para ello, se utiliza un método de arranque por USB: al conectar el módulo a una placa de desarrollo oficial (la Compute Module IO Board) y activar un puente específico, el módulo se comporta como un disco duro externo para un ordenador anfitrión, permitiendo la instalación del sistema operativo mediante herramientas estándar de imagen de disco.
La conectividad de la CM1 es extensa pero requiere una placa portadora para ser accesible. El módulo en sí mismo no incluye Wi-Fi, Bluetooth ni puerto Ethernet. En su lugar, expone una interfaz USB 2.0 que puede funcionar tanto como host como dispositivo (OTG), salida de vídeo HDMI y vídeo compuesto. Además, ofrece una riqueza de interfaces de bajo nivel que la hacen ideal para proyectos de hardware personalizado. Dispone de 48 líneas de GPIO (Entradas/Salidas de Propósito General), que son pines digitales que pueden leer o enviar señales eléctricas simples para controlar luces, motores o leer sensores. Un detalle técnico importante es que estas líneas de GPIO permiten seleccionar el voltaje de operación (1.8 V, 2.7 V o 3.3 V) por bancos, lo que facilita la conexión con sensores o componentes industriales que no operan a los 3.3 V estándar de la lógica digital. También incluye interfaces avanzadas como MIPI CSI para cámaras digitales y MIPI DSI para pantallas de alta resolución, permitiendo una integración muy compacta de sistemas de visión y visualización sin necesidad de cables voluminosos.
El formato físico del módulo sigue el estándar mecánico de los conectores DDR2-SODIMM, utilizando un conector de 200 pines. Es vital aclarar que, aunque es mecánicamente compatible con los zócalos de memoria de portátiles antiguos, no es eléctricamente compatible; no se puede insertar una CM1 en una ranura de RAM de un portátil. Esta decisión de diseño priorizó la densidad de pines y la robustez del contacto. La alimentación del módulo es también particular: requiere rieles de 3.3 V, 1.8 V y otros voltajes específicos que deben subir en un orden descendente preciso para evitar daños internos por latch-up (un bloqueo eléctrico destructivo). Esto subraya la necesidad de diseñar cuidadosamente la placa portadora, ya que una secuencia de encendido incorrecta puede inutilizar el módulo.
En el ámbito del software, la CM1 ejecuta Raspberry Pi OS, pero con una limitación importante debido a su arquitectura de procesador ARMv6. Las versiones modernas del sistema operativo han abandonado el soporte para esta antigua instrucción de conjunto, por lo que los usuarios deben utilizar imágenes de 32 bits basadas en la versión "Bullseye" o anteriores. Para uso embebido sin interfaz gráfica, se recomienda la versión Lite. La ausencia de un bootloader EEPROM, una característica que llegó con la CM4, significa que el proceso de arranque depende completamente de archivos específicos en la partición de arranque de la eMMC. Si esta interfaz se deshabilita, el módulo puede caer en un modo de recuperación USB para ser reprogramado desde un PC, una función esencial para el mantenimiento en campo.
A pesar de su utilidad histórica y actual en productos legados, la CM1 tiene advertencias claras. Fue declarada como producto "legacy" (anticuado) en 2019, no recomendándose para nuevos diseños en favor de la CM4 o CM5. Su disponibilidad estaba garantizada hasta enero de 2026, marcando el fin de su ciclo de vida comercial oficial. Además, presenta limitaciones de seguridad, careciendo de los motores de cifrado y arranque seguro presentes en modelos posteriores, confiando únicamente en la seguridad del software Linux. También existen problemas conocidos, como un error en la enumeración USB durante el arranque desde la eMMC que puede requerir probar diferentes puertos USB en el ordenador anfitrión. Finalmente, los interfaces de cámara y pantalla están cerrados, funcionando solo con sensores y pantallas oficialmente admitidos por el firmware de Raspberry Pi, lo que limita la flexibilidad para usar hardware de terceros sin adaptadores USB. En resumen, la CM1 es una pieza de ingeniería compacta y potente para su época, ideal para entender la evolución de los sistemas embebidos, pero que hoy en día debe considerarse con cautela para proyectos nuevos debido a su estatus de fin de vida.
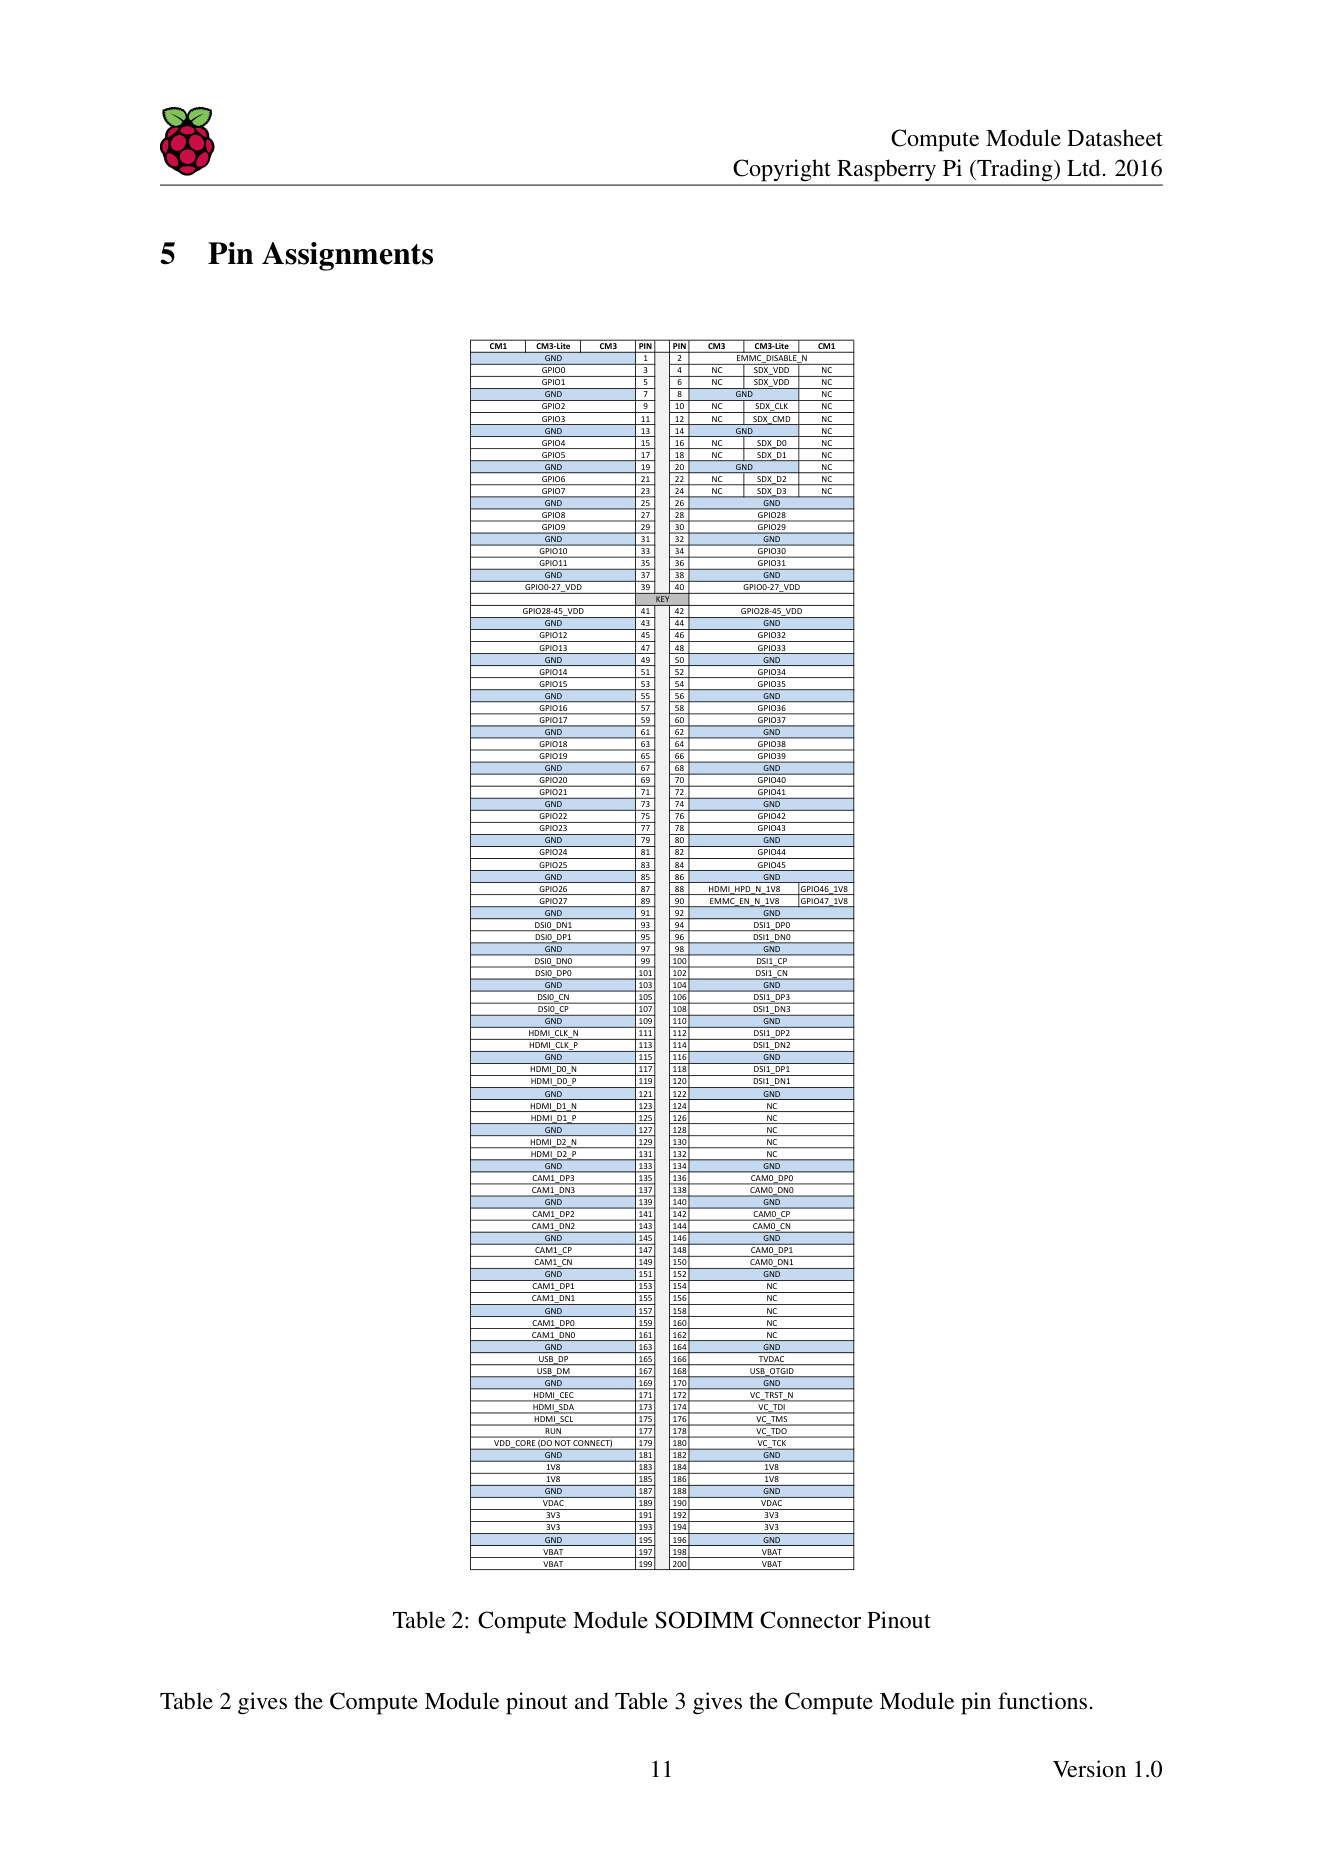
Esquema de pines (pinout)
| Attr | Especificaciones | verificado |
|---|---|---|
soc | Broadcom BCM2835 — single-core ARM1176JZF-S (ARMv6, ARM11 family) at 700 MHz, with VideoCore IV GPU (documentation mirror, compute-module introduction; RP-008161-DS datasheet, retrieved 2026-10-13). The datasheet confirms CM1 uses the same BCM2835 as the original Raspberry Pi Model B/B+ and lists the software ISA as ARMv6. | ✔ |
ram | 512 MB LPDDR2, shared between CPU and GPU (GPU/CPU split configured via gpu_mem in config.txt) (RP-008161-DS, retrieved 2026-10-13). | ✔ |
storage | 4 GB eMMC soldered on-module, wired directly to the BCM2835's primary SD/eMMC interface (not broken out to the connector); eMMC I/O voltage is fixed at 1.8 V (RP-008161-DS, retrieved 2026-10-13). | ✔ |
connectivity | No Wi-Fi, no Bluetooth, no Ethernet on the module. One USB 2.0 host/OTG port (shared: the module has a single USB interface), HDMI 1.3a (via TMDS pins + CEC/DDC), composite video out (TVDAC pin), HDMI CEC. The CMIO v1/v3 IO Boards expose HDMI, one USB 2.0 Type-A, camera/display FPC connectors — still no Ethernet (RP-008161-DS; compute-module introduction, retrieved 2026-10-13). | ✔ |
gpio_peripherals_from_the_datasheet_s_peripheral_list | 48× GPIO lines total (BCM283x has 54 GPIOs in 3 voltage banks; bank 2 is used internally for the eMMC, GPIO0–27 = bank 0, GPIO28–45 = bank 1, GPIO46/47 are 1.8 V special functions HDMI_HPD_N / EMMC_EN_N); 2× I2C, 2× SPI, 2× UART, PCM/I2S, 2× hardware PWM (PWM0/1), 3× GPCLK, 2× SD/SDIO, JTAG, DPI (24-bit parallel RGB display), SMI (NAND/SRAM "Secondary Memory Interface"), 4-lane + 2-lane MIPI CSI camera and 4-lane + 2-lane MIPI DSI display interfaces (each up to 1 Gbps/lane) (RP-008161-DS, retrieved 2026-10-13). No ADC; the only analog output is the composite TV DAC. GPIO bank supply (VDD_IO) is externally selectable at 1.8 V / 2.7 V / 3.3 V per bank; per-GPIO drive up to 16 mA, ≤50 mA aggregate per bank. | ✔ |
form_factor | DDR2-SODIMM mechanically-compatible System-on-Module, 200-pin connector, JEDEC MO-224 (1.8 V SODIMM outline), 30 mm module height, ~68×30 mm board area as reported at announcement; electrically NOT compatible with DDR2 SODIMM sockets (RP-008161-DS; Wired UK, retrieved 2026-10-13). | ✔ |
power | Powered from the carrier at 3.3 V rails (unlike CM4/CM5 which take 5 V): minimum recommended supplies are VBAT ≥ 2000 mW, 3V3 ≥ 250 mA, 1V8 ≥ 250 mA, VDAC ≥ 25 mA (clean 2.5–2.8 V, LDO from 3V3 recommended for composite out); supplies must ramp in descending voltage order (or simultaneously) to avoid latch-up (RP-008161-DS §7, retrieved 2026-10-13). The official IO Board accepts 5 V via GPIO header or micro USB and generates the 3.3 V rails (compute-module introduction). | ✔ |
temperature | The narrowest-rated components (eMMC, LPDDR2) are rated −25 °C to +80 °C; the datasheet states this as the nominal module range for CM3/CM3L built from the same memory/eMMC classes. Treat −25…+80 °C as the practical CM1 envelope, with thermal design headroom required (RP-008161-DS §10, retrieved 2026-10-13). | ✔ |
- Fabricante: Raspberry Pi (Trading) Ltd / Raspberry Pi Foundation (Cambridge, Reino Unido).
- Año: Anunciado el 7 de abril de 2014 (Wired UK, "Raspberry Pi announces customisable module for industry", consultado el 2026-10-13); la sección de historia de Wikipedia sitúa igualmente la aparición del Compute Module en abril de 2014 (Wikipedia, Raspberry Pi — "Product line expansion (2014–present)", consultado el 2026-10-13).
- Precio de lanzamiento: 30 USD (≈18 GBP) por módulo en lotes de 100 en el momento del anuncio; el precio minorista individual era "slightly higher" (ligeramente más alto) (Wired UK, consulta de 2026-10-13).
- Estado: Legacy (obsoleto). El historial de versiones del datasheet oficial de CM1/CM3 registra "CM1/CM3/CM3L move to legacy status (not recommended for new designs)" el 25/01/2019, y la versión 4 (04/08/2021) fijó la fecha de EOL más temprana en 2026; Raspberry Pi garantizaba la disponibilidad "until at least January 2026" (CM1/CM3 datasheet RP-008161-DS, consultado el 2026-10-13). La documentación oficial actual todavía describe el CM1 como "a supported product with an end-of-life (EOL) date no earlier than January 2026" (documentation mirror, datasheet.adoc, consultado el 2026-10-13).
- Variantes: una única configuración de hardware — 512 MB de RAM + 4 GB de eMMC. A diferencia del CM3 y de los modelos posteriores, no existió ningún CM1 "Lite" (sin almacenamiento) ni opciones de RAM/eMMC (RP-008161-DS; documentation mirror, compute-module introduction, ambos consultados el 2026-10-13).
+ Puntos fuertes
- El primer System-on-Module de Raspberry Pi (2014): el SoC/RAM/eMMC del Pi original en un módulo con perfil SODIMM de 200 pines sin conectores, diseñado para integrarse en placas portadoras personalizadas — la entrada de Raspberry Pi en el mercado industrial/embebido (Wired UK, 2014; Wikipedia, consultado el 2026-10-13).
- E/S muy por encima de un Model B: dobles interfaces de cámara MIPI CSI (4 carriles + 2 carriles), dobles interfaces de pantalla MIPI DSI, interfaz de pantalla DPI paralela de 24 bits, bus SMI NAND/SRAM, salida de vídeo compuesto, JTAG, 46 GPIO de propósito general con tensión de E/S seleccionable por banco (1,8/2,7/3,3 V) — nada de esto está disponible en una placa Model B equivalente (RP-008161-DS §2.2, §9, consultado el 2026-10-13).
- Fiabilidad de componente soldado: el almacenamiento eMMC y la LPDDR2 van en el módulo; los pines del conector tienen chapado en oro duro de 35 µm; disponibilidad garantizada prolongada (política de ciclo de vida industrial, ≥ enero de 2026) (RP-008161-DS, consultado el 2026-10-13).
- Arranque por USB slave y regrabación en campo: el pin EMMC_DISABLE_N + USB OTG permiten arrancar y regrabar la eMMC desde un PC host sin ningún medio extraíble (rpiboot) (RP-008161-DS §8, consultado el 2026-10-13).
- Portadora de referencia abierta: la Compute Module IO Board (CMIO v1, 2014; la CMIO3 también acepta el CM1) es un diseño de referencia de código abierto con esquemáticos publicados (RP-008256-DS CMIO schematics; compute-module introduction, consultado el 2026-10-13).
- Sin motor de seguridad: sin secure boot, sin keystore TPM/OTP de la era CM4/CM5 — la seguridad del CM1 es únicamente la seguridad de userspace de Linux (cm-bootloader.adoc — las funciones EEPROM/secure-boot son "since CM4", consultado el 2026-10-13).
− Puntos débiles
- Fallo de enumeración en el arranque USB (documentado oficialmente): "The CM1 bootloader returns a slightly incorrect USB packet to the host. Most USB hosts ignore it, but some USB ports don't work due to this bug. CM3 fixed this bug." Solución alternativa: probar otros puertos/hosts USB (evitar hubs) (Flash an image to a Compute Module — Known issues, consultado el 2026-10-13).
- Riesgo legacy / EOL: movido a "legacy, not recommended for new designs" en enero de 2019; la disponibilidad garantizada terminó en enero de 2026 — los nuevos diseños deberían migrar (white paper oficial: Transition from Compute Module 1 or Compute Module 3 to Compute Module 4, RP-003469-WP) (RP-008161-DS release history, consultado el 2026-10-13).
- Sensibilidad de la cadena de alimentación: las alimentaciones deben activarse en orden descendente de tensión o simultáneamente, o se corre el riesgo de polarizar directamente los diodos internos del chip / latch-up; VBAT debe entregar ≥2 W en picos; VDAC necesita un riel limpio de 2,5–2,8 V para la salida de vídeo compuesto. El datasheet advierte explícitamente que el diseño de la cadena de alimentación "is critical for stable and reliable operation" (RP-008161-DS §7, §9.6, consultado el 2026-10-13).
- La eMMC está fijada a E/S de 1,8 V y no es extraíble; regrabarla requiere la coreografía con MOSFETs EMMC_DISABLE_N/EMMC_EN_N (MOSFETs con umbral de puerta de 1,8 V) como en la IO Board, y tras el arranque por USB el módulo necesita un par de segundos de tiempo de espera de reintento de la eMMC antes de recurrir al arranque por USB (RP-008161-DS §8, consultado el 2026-10-13).
- CSI/DSI son interfaces cerradas: "the CSI interface is not openly documented and only CSI camera sensors supported by the official Raspberry Pi firmware will work" (OmniVision OV5647, Sony IMX219); lo mismo para las pantallas DSI — cualquier otra cosa debe ir por USB (RP-008161-DS §9.2–9.3, consultado el 2026-10-13).
- Throttling térmico: el DVFS reduce tensión/frecuencia del core cuando el die supera los 85 °C; en carcasas metálicas selladas el ARM11+VC4 puede sostener una carga del 100 % pero reducirá la frecuencia (RP-008161-DS §10, consultado el 2026-10-13).
- Trampas del retrofit CM1→CM3: el CM3 mide 1 mm más de alto (30→31 mm), consume mucho más en VBAT, y movió GPIO46/47 (HDMI_HPD_N, EMMC_EN_N) a un expander de E/S — los diseños de portadoras para CM1 deben comprobar esto antes de montar un CM3 (RP-008161-DS §1, consultado el 2026-10-13).
- Rarezas reportadas por la comunidad: el comportamiento de bajo voltaje y brown-out en diseños de portadora débiles de 5 V→3,3 V, y la saturación del ancho de banda del puerto USB único al apilar Ethernet + webcam en la IO Board, son temas recurrentes en la sección Compute Module de los foros de Raspberry Pi (forums.raspberrypi.com — Compute Module forum, consultado el 2026-10-13).
- Retour d'expérience expert expert — expert-raspberrypi
- Petit retour d'experience sur la CM1, qui est officiellement en statut legacy depuis janvier 2019. Si vous bossez dessus, attention au bug de boot USB documente : le bootloader envoie un paquet incorrect que certaines cartes meres ignorent, mais d'autres bloquent completement. Le seul contournement… — expert-raspberrypi
- Merci pour le rappel sur l'alim, j'ai effectivement eu des coupures bizarres avec mon carrier board maison avant de comprendre que la sequence de montee des rails etait trop rapide. Par contre, je bloque sur le reflash de l'eMMC via USB. Malgre le passage a 1.8V sur EMMC_DISABLE_N, le module ne sem… — maker_bricole
- Oui, le timeout de retry de l'eMMC est normal, il faut patienter environ deux secondes après la mise a la terre de la broche. Attention aussi, si tu comptes migrer vers une CM3 plus tard, verifie bien la hauteur du module (1 mm de plus) et surtout que ton schéma ne repose pas sur les GPIO 46 et 47 … — embed_dev
Opiniones y proyectos de la comunidad
- Power Supply for EDATEC's Compute Module I/O Boards and 12V Computers forum.digikey.com
- EDATEC의 Compute Module I/O 보드와 12V 컴퓨터용 전원 공급 장치 forum.digikey.com
- Raspberry PI Compute Module - SPI1 stackoverflow.com
- bluetooth connection error between raspberry pi compute module and blend micro stackoverflow.com
- Design Your Own Raspberry Pi Compute Module PCB instructables.com
Contenido no disponible todavía.
- CM1/CM3 datasheet (official)
- CM1 schematics
- Compute Module IO Board schematics
- Compute Module IO Board schematics
- Compute Module IO Board schematics
- Camera/Display Adapter Board (CMCDA)
- Migration white paper (CM1/CM3 → CM4)
- Official docs (Compute Module page, mirror)
- BCM2835 SoC
- usbboot / rpiboot
- Community
- Community
- Announcement coverage
- Fallo de enumeración en el arranque USB (documentado oficialmente): "The CM1 bootloader returns a slightly incorrect USB packet to the host. Most USB hosts ignore it, but some USB ports don't work due to this bug. CM3 fixed this bug." Solución alternativa: probar otros puertos/hosts USB (evitar hubs) (Flash an image to a Compute Module — Known issues, consultado el 2026-10-13).
- Riesgo legacy / EOL: movido a "legacy, not recommended for new designs" en enero de 2019; la disponibilidad garantizada terminó en enero de 2026 — los nuevos diseños deberían migrar (white paper oficial: Transition from Compute Module 1 or Compute Module 3 to Compute Module 4, RP-003469-WP) (RP-008161-DS release history, consultado el 2026-10-13).
- Sensibilidad de la cadena de alimentación: las alimentaciones deben activarse en orden descendente de tensión o simultáneamente, o se corre el riesgo de polarizar directamente los diodos internos del chip / latch-up; VBAT debe entregar ≥2 W en picos; VDAC necesita un riel limpio de 2,5–2,8 V para la salida de vídeo compuesto. El datasheet advierte explícitamente que el diseño de la cadena de alimentación "is critical for stable and reliable operation" (RP-008161-DS §7, §9.6, consultado el 2026-10-13).
- La eMMC está fijada a E/S de 1,8 V y no es extraíble; regrabarla requiere la coreografía con MOSFETs EMMC_DISABLE_N/EMMC_EN_N (MOSFETs con umbral de puerta de 1,8 V) como en la IO Board, y tras el arranque por USB el módulo necesita un par de segundos de tiempo de espera de reintento de la eMMC antes de recurrir al arranque por USB (RP-008161-DS §8, consultado el 2026-10-13).
- CSI/DSI son interfaces cerradas: "the CSI interface is not openly documented and only CSI camera sensors supported by the official Raspberry Pi firmware will work" (OmniVision OV5647, Sony IMX219); lo mismo para las pantallas DSI — cualquier otra cosa debe ir por USB (RP-008161-DS §9.2–9.3, consultado el 2026-10-13).
- Throttling térmico: el DVFS reduce tensión/frecuencia del core cuando el die supera los 85 °C; en carcasas metálicas selladas el ARM11+VC4 puede sostener una carga del 100 % pero reducirá la frecuencia (RP-008161-DS §10, consultado el 2026-10-13).
- Trampas del retrofit CM1→CM3: el CM3 mide 1 mm más de alto (30→31 mm), consume mucho más en VBAT, y movió GPIO46/47 (HDMI_HPD_N, EMMC_EN_N) a un expander de E/S — los diseños de portadoras para CM1 deben comprobar esto antes de montar un CM3 (RP-008161-DS §1, consultado el 2026-10-13).
- Rarezas reportadas por la comunidad: el comportamiento de bajo voltaje y brown-out en diseños de portadora débiles de 5 V→3,3 V, y la saturación del ancho de banda del puerto USB único al apilar Ethernet + webcam en la IO Board, son temas recurrentes en la sección Compute Module de los foros de Raspberry Pi (forums.raspberrypi.com — Compute Module forum, consultado el 2026-10-13).
- Flasher l'eMMC du CM1 avec rpiboot et le jumper J4 debutant Schéma : IMG-cm1-debutant-1-flasher-emmc-rpiboot-j4.svg — Le Compute Module 1 relié au PC par USB, le jumper J4 positionné sur 1-2, la puce eMMC apparaissant comme disque USB de masse pour la commande dd
- Premier boot : Bullseye legacy, rails 3,3 V et ordre des alimentations debutant Schéma : IMG-cm1-debutant-2-premier-boot-bullseye.svg — Le Compute Module 1 sur son IO Board alimenté en 3,3 V, avec un avertissement Bookworm barré (ARMv6 non supporté) et un chronogramme montrant la rampe d'alimentation en ordre décroissant
- Première LED sur GPIO17 : banques, courants et broches réservées debutant Schéma : IMG-cm1-debutant-3-led-gpio17-cm1.svg — Le connecteur du Compute Module 1 avec la banque 0 (broches 0-27) et la banque 1 (28-45), les broches réservées GPIO46/47 barrées, et une LED avec résistance sur GPIO17
- Servo moteur sur PWM0 (GPIO18) : 50 Hz et 2,5 à 12,5 % intermediaire Schéma : IMG-cm1-intermediaire-1-servo-pwm-gpio18.svg — Un servo moteur branché sur GPIO18 du Compute Module 1, avec le chronogramme PWM 50 Hz annoté des impulsions 0,5 ms à 2,5 ms correspondant à 2,5 % à 12,5 % de rapport cyclique
- BME280 sur I2C0 (GPIO2/3) : activer i2c_arm et lire l'ID 0x60 intermediaire Schéma : IMG-cm1-intermediaire-2-bme280-i2c0-cm1.svg — Un capteur BME280 adresse 0x76 relié aux broches GPIO2 (SDA) et GPIO3 (SCL) du Compute Module 1, avec la ligne dtparam=i2c_arm=on dans config.txt et le registre 0xD0 renvoyant 0x60
- Caméra officielle sur le connecteur FPC CSI du CM1 intermediaire Schéma : IMG-cm1-intermediaire-3-camera-ov5647-fpc.svg — Un module caméra v2 OV5647 relié par nappe FPC au connecteur CSI fermé du Compute Module 1, avec la mention des capteurs acceptés OV5647 et IMX219 uniquement et la ligne start_x=1 dans config.txt
- Boot sans EEPROM : fallback USB et bootcode.bin sur eMMC avance Schéma : IMG-cm1-avance-1-boot-sans-eeprom-fallback-usb.svg — La séquence de boot du Compute Module 1 sans EEPROM : tentative eMMC avec timeout d'environ 2 secondes, repli sur le mode périphérique USB, et la partition FAT de l'eMMC contenant bootcode.bin et config.txt
- Chaîne d'alimentation VDD_IO : tension par banque, eMMC en 1,8 V et rampe avance Schéma : IMG-cm1-avance-2-vdd-io-powerchain.svg — Les trois tensions possibles de VDD_IO (1,8 V, 2,7 V, 3,3 V) appliquées par banque de GPIO du Compute Module 1, l'eMMC fixée en 1,8 V, l'entrée VBAT consommant au moins 2 W, et la rampe d'alimentation en ordre décroissant
- Provisionnement en masse de l'eMMC et migration CM1 vers CM4 avance Schéma : IMG-cm1-avance-3-provisionnement-emmc-migration-cm4.svg — Une station de provisioning écrivant la même image sur une rangée de Compute Modules via dd, avec le document white paper RP-003469-WP en référence et le gabarit de hauteur passant de 30 à 31 mm pour la migration CM1 vers CM4
Biblioteca de código — ejemplos escritos para esta placa
clignotante.pyPythonbouton-gpio.pyPythoncapteur-i2c.shBashsurveillance-temperature.shBashcapteur-dht11.pyPythonservo-pwm-sysfs.shBashserveur-web-capteur.pyPythonreseau-ethernet.shBashjournal-cron.shBashveilleur-systemd.pyPython
Ejemplos y repositorios encontrados en línea
- raspberrypi/usbboot github.com
- raspberrypi/noobs github.com
- raspberrypi/userland github.com
- WiringPi/WiringPi github.com