Raspberry Pi Compute Module 1 (CM1)
⚡ L’essentiel en 60 secondes
- soc — Broadcom BCM2835 — single-core ARM1176JZF-S (ARMv6, ARM11 family) at 700 MHz, with VideoCore IV GPU (documentation mirror, compute-module introduction; RP-008161-DS datasheet, retrieved 2026-10-13). The datasheet confirms CM1 uses the same BCM2835 as the original Raspberry Pi Model B/B+ and lists the software ISA as ARMv6.
- ram — 512 MB LPDDR2, shared between CPU and GPU (GPU/CPU split configured via gpu_mem in config.txt) (RP-008161-DS, retrieved 2026-10-13).
- storage — 4 GB eMMC soldered on-module, wired directly to the BCM2835's primary SD/eMMC interface (not broken out to the connector); eMMC I/O voltage is fixed at 1.8 V (RP-008161-DS, retrieved 2026-10-13).
- connectivity — No Wi-Fi, no Bluetooth, no Ethernet on the module. One USB 2.0 host/OTG port (shared: the module has a single USB interface), HDMI 1.3a (via TMDS pins + CEC/DDC), composite video out (TVDAC pin), HDMI CEC. The CMIO v1/v3 IO Boards expose HDMI, one USB 2.0 Type-A, camera/display FPC connectors — still no Ethernet (RP-008161-DS; compute-module introduction, retrieved 2026-10-13).
- gpio_peripherals_from_the_datasheet_s_peripheral_list — 48× GPIO lines total (BCM283x has 54 GPIOs in 3 voltage banks; bank 2 is used internally for the eMMC, GPIO0–27 = bank 0, GPIO28–45 = bank 1, GPIO46/47 are 1.8 V special functions HDMI_HPD_N / EMMC_EN_N); 2× I2C, 2× SPI, 2× UART, PCM/I2S, 2× hardware PWM (PWM0/1), 3× GPCLK, 2× SD/SDIO, JTAG, DPI (24-bit parallel RGB display), SMI (NAND/SRAM "Secondary Memory Interface"), 4-lane + 2-lane MIPI CSI camera and 4-lane + 2-lane MIPI DSI display interfaces (each up to 1 Gbps/lane) (RP-008161-DS, retrieved 2026-10-13). No ADC; the only analog output is the composite TV DAC. GPIO bank supply (VDD_IO) is externally selectable at 1.8 V / 2.7 V / 3.3 V per bank; per-GPIO drive up to 16 mA, ≤50 mA aggregate per bank.
- form_factor — DDR2-SODIMM mechanically-compatible System-on-Module, 200-pin connector, JEDEC MO-224 (1.8 V SODIMM outline), 30 mm module height, ~68×30 mm board area as reported at announcement; electrically NOT compatible with DDR2 SODIMM sockets (RP-008161-DS; Wired UK, retrieved 2026-10-13).
- Sur cette fiche : 9 tutoriels · 10 codes
La Raspberry Pi Compute Module 1, souvent désignée par son acronyme CM1, représente une étape charnière dans l'histoire de l'informatique embarquée et du prototypage électronique. Annoncée le 7 avril 2014 par la Fondation Raspberry Pi, cette carte ne se présente pas comme un ordinateur de bureau classique avec des ports USB ou une prise HDMI directement accessibles sur son propre circuit imprimé. Elle est conçue sous la forme d'un module système, ou SoM (System-on-Module), destiné à être inséré dans une carte porteuse personnalisée. Cette approche permet aux ingénieurs et aux makers d'intégrer la puissance de calcul d'une Raspberry Pi dans des produits finis compacts, industriels ou grand public, sans avoir à concevoir depuis zéro la partie processeur et mémoire. À son lancement, la CM1 était proposée à un prix de 30 dollars américains pour des lots de 100 unités, marquant ainsi l'entrée officielle de la marque sur le marché professionnel et industriel. Il est important de noter que ce modèle est désormais considéré comme un produit hérité (legacy). Depuis janvier 2019, il n'est plus recommandé pour de nouvelles conceptions, et sa disponibilité garantie a pris fin en janvier 2026. Les concepteurs actuels sont donc orientés vers des successeurs plus récents, bien que la CM1 reste une référence pédagogique pour comprendre l'architecture des premiers modules.
Sur le plan technique, la CM1 repose sur le processeur Broadcom BCM2835, le même cœur qui animait les premières Raspberry Pi Model B. Il s'agit d'un processeur à cœur unique de type ARM1176JZF-S, fonctionnant à une fréquence de 700 MHz. Pour le néophyte, cela signifie que la carte dispose d'une puissance de calcul modeste comparée aux standards modernes, mais suffisante pour des tâches dédiées comme la lecture de capteurs, le contrôle de moteurs ou l'affichage d'interfaces simples. Elle est accompagnée de 512 Mo de mémoire vive LPDDR2, une mémoire rapide partagée entre le processeur principal et le processeur graphique intégré VideoCore IV. Contrairement aux cartes de développement classiques, la CM1 ne possède pas de port pour carte SD. Le stockage est assuré par 4 Go de mémoire eMMC soudée directement sur le module. L'eMMC est une technologie de stockage flash intégrée, plus robuste et plus rapide que les cartes SD amovibles, idéale pour des applications où la fiabilité est primordiale. Il n'existe pas de version "Lite" sans stockage pour la CM1 ; cette configuration de 512 Mo de RAM et 4 Go de stockage est la seule disponible.
L'un des atouts majeurs de la CM1 réside dans sa connectivité étendue, bien que celle-ci ne soit pas visible de l'extérieur du module. Le module se présente sous la forme d'un format DDR2-SODIMM de 200 broches, mécaniquement compatible avec les connecteurs de mémoire vive d'ordinateurs portables, mais électriquement incompatible avec ces derniers. Il ne faut donc jamais insérer une CM1 dans un slot de RAM de PC. Cette densité de broches permet d'exposer une multitude d'interfaces de communication. On y trouve notamment deux interfaces I2C, deux interfaces SPI et deux ports série UART, qui sont des protocoles standards pour dialoguer avec des capteurs, des écrans ou d'autres puces électroniques. La carte offre également des interfaces vidéo avancées, telles que deux ports MIPI CSI pour connecter des caméras et deux ports MIPI DSI pour des écrans tactiles, ainsi qu'une interface DPI parallèle 24 bits pour des affichages directs. Une particularité intéressante est la gestion des tensions sur les broches GPIO (General Purpose Input/Output) : elles peuvent être configurées pour fonctionner en 1,8 V, 2,7 V ou 3,3 V par groupe de broches, offrant une flexibilité rare pour interfacer avec des composants électroniques variés. Cependant, il est crucial de noter que la CM1 ne dispose pas de convertisseur analogique-numérique (ADC) intégré, limitant la lecture de signaux analogiques continus sans ajout de composants externes.
La gestion de l'alimentation de la CM1 est un aspect critique de sa conception. Contrairement aux modèles plus récents qui acceptent une entrée de 5 volts, la CM1 doit être alimentée en 3,3 volts par la carte porteuse. Le datasheet officiel insiste sur la nécessité d'une séquence de démarrage précise des tensions pour éviter d'endommager le circuit intégré (phénomène de latch-up). La carte porteuse de référence, la Compute Module IO Board, se charge de convertir une entrée 5 volts standard en ces rails de tension spécifiques. En l'absence de réseau Ethernet, de Wi-Fi ou de Bluetooth intégrés sur le module lui-même, toute connectivité sans fil ou réseau doit être ajoutée via la carte porteuse ou des adaptateurs USB. Le module ne dispose que d'une seule interface USB 2.0 partagée, ce qui signifie que la bande passante est limitée si l'on connecte simultanément un clavier, une souris et un périphérique de stockage.
Le système d'exploitation recommandé pour la CM1 est une version 32 bits de Raspberry Pi OS, spécifiquement la génération "Bullseye" ou antérieure. Les versions plus récentes, comme Bookworm, nécessitent des jeux d'instructions processeur plus modernes que l'ARMv6 de la CM1 ne supporte pas. L'installation du système est particulière car il n'y a pas de carte SD à insérer. Pour écrire le système d'exploitation sur la mémoire eMMC interne, il faut connecter le module à une carte porteuse, activer un mode de démarrage spécifique via un pontet (jumper J4), et utiliser un outil logiciel appelé rpiboot sur un ordinateur hôte. Une fois le module reconnu comme un disque USB externe, on peut y écrire l'image système. Ce processus, bien que plus complexe que l'insertion d'une carte SD, garantit une intégration propre et sans pièces mobiles.
Il convient de mentionner certaines limitations et particularités logicielles. Le démarrage de la CM1 ne fait pas appel à un micrologiciel EEPROM séparé, comme c'est le cas sur les modèles ultérieurs. La chaîne de démarrage réside entièrement dans la partition de démarrage de la mémoire eMMC. De plus, les interfaces caméras (CSI) et écrans (DSI) sont des interfaces propriétaires fermées ; seules les caméras officiellement supportées par le firmware Raspberry Pi (comme les modèles OV5647 ou IMX219) fonctionneront nativement. Pour tout autre périphérique, il faudra passer par l'interface USB. Enfin, bien que la CM1 ait été un succès commercial avec des produits comme le lecteur multimédia "Slice", elle est aujourd'hui en fin de vie. Les concepteurs doivent anticiper la migration vers des modules plus performants et mieux supportés, tout en gardant à l'esprit que la CM1 reste un excellent exemple pédagogique pour comprendre les contraintes et les opportunités de l'intégration système sur puce.
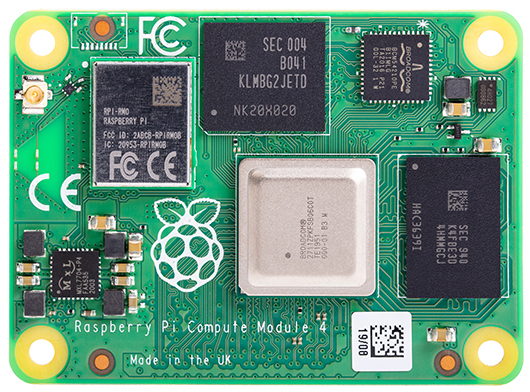
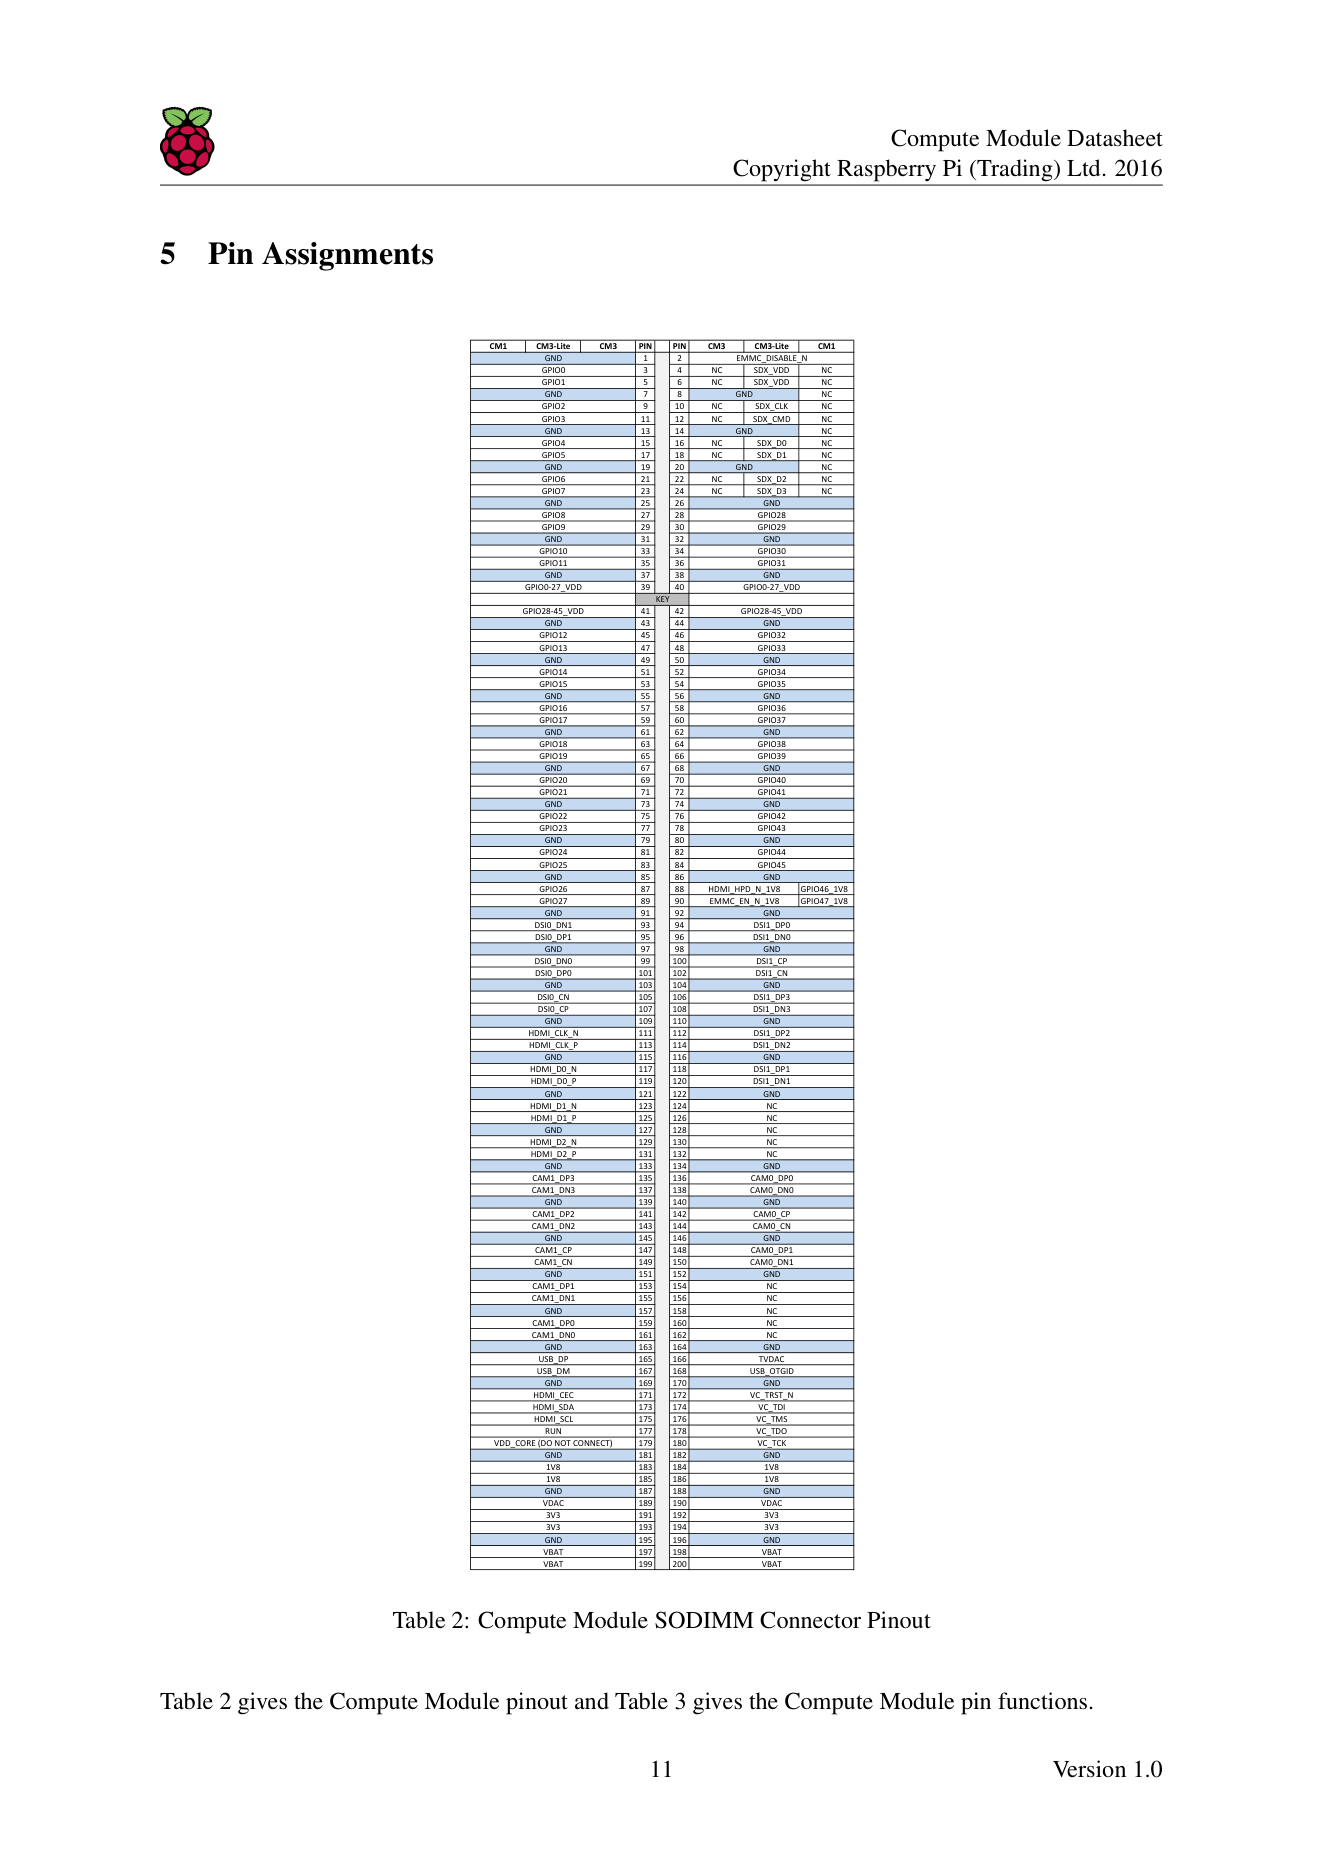
Schéma de brochage (pinout)
| Attr | Specs | vérifié |
|---|---|---|
soc | Broadcom BCM2835 — single-core ARM1176JZF-S (ARMv6, ARM11 family) at 700 MHz, with VideoCore IV GPU (documentation mirror, compute-module introduction; RP-008161-DS datasheet, retrieved 2026-10-13). The datasheet confirms CM1 uses the same BCM2835 as the original Raspberry Pi Model B/B+ and lists the software ISA as ARMv6. | ✔ |
ram | 512 MB LPDDR2, shared between CPU and GPU (GPU/CPU split configured via gpu_mem in config.txt) (RP-008161-DS, retrieved 2026-10-13). | ✔ |
storage | 4 GB eMMC soldered on-module, wired directly to the BCM2835's primary SD/eMMC interface (not broken out to the connector); eMMC I/O voltage is fixed at 1.8 V (RP-008161-DS, retrieved 2026-10-13). | ✔ |
connectivity | No Wi-Fi, no Bluetooth, no Ethernet on the module. One USB 2.0 host/OTG port (shared: the module has a single USB interface), HDMI 1.3a (via TMDS pins + CEC/DDC), composite video out (TVDAC pin), HDMI CEC. The CMIO v1/v3 IO Boards expose HDMI, one USB 2.0 Type-A, camera/display FPC connectors — still no Ethernet (RP-008161-DS; compute-module introduction, retrieved 2026-10-13). | ✔ |
gpio_peripherals_from_the_datasheet_s_peripheral_list | 48× GPIO lines total (BCM283x has 54 GPIOs in 3 voltage banks; bank 2 is used internally for the eMMC, GPIO0–27 = bank 0, GPIO28–45 = bank 1, GPIO46/47 are 1.8 V special functions HDMI_HPD_N / EMMC_EN_N); 2× I2C, 2× SPI, 2× UART, PCM/I2S, 2× hardware PWM (PWM0/1), 3× GPCLK, 2× SD/SDIO, JTAG, DPI (24-bit parallel RGB display), SMI (NAND/SRAM "Secondary Memory Interface"), 4-lane + 2-lane MIPI CSI camera and 4-lane + 2-lane MIPI DSI display interfaces (each up to 1 Gbps/lane) (RP-008161-DS, retrieved 2026-10-13). No ADC; the only analog output is the composite TV DAC. GPIO bank supply (VDD_IO) is externally selectable at 1.8 V / 2.7 V / 3.3 V per bank; per-GPIO drive up to 16 mA, ≤50 mA aggregate per bank. | ✔ |
form_factor | DDR2-SODIMM mechanically-compatible System-on-Module, 200-pin connector, JEDEC MO-224 (1.8 V SODIMM outline), 30 mm module height, ~68×30 mm board area as reported at announcement; electrically NOT compatible with DDR2 SODIMM sockets (RP-008161-DS; Wired UK, retrieved 2026-10-13). | ✔ |
power | Powered from the carrier at 3.3 V rails (unlike CM4/CM5 which take 5 V): minimum recommended supplies are VBAT ≥ 2000 mW, 3V3 ≥ 250 mA, 1V8 ≥ 250 mA, VDAC ≥ 25 mA (clean 2.5–2.8 V, LDO from 3V3 recommended for composite out); supplies must ramp in descending voltage order (or simultaneously) to avoid latch-up (RP-008161-DS §7, retrieved 2026-10-13). The official IO Board accepts 5 V via GPIO header or micro USB and generates the 3.3 V rails (compute-module introduction). | ✔ |
temperature | The narrowest-rated components (eMMC, LPDDR2) are rated −25 °C to +80 °C; the datasheet states this as the nominal module range for CM3/CM3L built from the same memory/eMMC classes. Treat −25…+80 °C as the practical CM1 envelope, with thermal design headroom required (RP-008161-DS §10, retrieved 2026-10-13). | ✔ |
- Fabricant : Raspberry Pi (Trading) Ltd / Raspberry Pi Foundation (Cambridge, Royaume-Uni).
- Année : annoncée le 7 avril 2014 (Wired UK, « Raspberry Pi announces customisable module for industry », consulté le 2026-10-13) ; la section historique de Wikipedia place de même l'apparition du Compute Module en avril 2014 (Wikipedia, Raspberry Pi — « Product line expansion (2014–present) », consulté le 2026-10-13).
- Prix au lancement : 30 US$ (≈18 £) par module par lots de 100 à l'annonce ; prix de détail unitaire « légèrement supérieur » (Wired UK, consultation 2026-10-13).
- Statut : Legacy (produit en fin de vie). L'historique des révisions de la fiche technique officielle CM1/CM3 consigne le passage des « CM1/CM3/CM3L au statut legacy (non recommandé pour de nouvelles conceptions) » le 25/01/2019, et la révision 4 (04/08/2021) fixe la date d'EOL la plus précoce à 2026 ; Raspberry Pi garantissait la disponibilité « jusqu'à janvier 2026 au minimum » (fiche technique CM1/CM3 RP-008161-DS, consultée le 2026-10-13). La documentation officielle actuelle décrit encore le CM1 comme « un produit pris en charge dont la date de fin de vie (EOL) n'est pas antérieure à janvier 2026 » (miroir de la documentation, datasheet.adoc, consulté le 2026-10-13).
- Variantes : Une seule configuration matérielle — 512 Mo de RAM + 4 Go de eMMC. Contrairement au CM3 et aux modèles ultérieurs, il n'a jamais existé de CM1 « Lite » (sans stockage) ni d'options de RAM/eMMC (RP-008161-DS ; miroir de la documentation, introduction au compute module, tous deux consultés le 2026-10-13).
+ Points forts
- Premier System-on-Module Raspberry Pi (2014) : le SoC/RAM/eMMC du Pi d'origine dans un module d'encombrement SODIMM à 200 broches sans connecteurs, conçu pour être intégré dans des cartes porteuses sur mesure — l'entrée de Raspberry Pi sur le marché industriel/embarqué (Wired UK, 2014 ; Wikipedia, consultés le 2026-10-13).
- Des E/S bien au-delà d'un Model B : double interface caméra MIPI CSI (4 voies + 2 voies), double interface écran MIPI DSI, interface écran DPI parallèle 24 bits, bus SMI NAND/SRAM, sortie vidéo composite, JTAG, 46 GPIO d'usage général avec tension d'E/S sélectionnable par banque (1,8/2,7/3,3 V) — rien de tout cela n'est disponible sur une carte Model B équivalente (RP-008161-DS §2.2, §9, consultée le 2026-10-13).
- Fiabilité en soudure directe : le stockage eMMC et la LPDDR2 sont sur le module ; les broches du connecteur ont un placage or dur de 35 µm ; longue disponibilité garantie (politique de cycle de vie industriel, ≥ janvier 2026) (RP-008161-DS, consultée le 2026-10-13).
- Amorçage en esclave USB et reflash sur le terrain : la broche EMMC_DISABLE_N + l'USB OTG permettent d'amorcer et de reflasher la eMMC depuis un PC hôte sans aucun support amovible (rpiboot) (RP-008161-DS §8, consultée le 2026-10-13).
- Carte porteuse de référence ouverte : la Compute Module IO Board (CMIO v1, 2014 ; la CMIO3 accepte aussi le CM1) est une conception de référence open source avec schémas publiés (schémas CMIO RP-008256-DS ; introduction au compute module, consultés le 2026-10-13).
- Pas de moteur de sécurité : pas de secure boot, pas de keystore TPM/OTP de l'ère CM4/CM5 — la sécurité du CM1 se limite à la sécurité ordinaire de l'espace utilisateur Linux (cm-bootloader.adoc — les fonctions EEPROM/secure boot sont « since CM4 », consulté le 2026-10-13).
− Points faibles
- Bogue d'énumération au boot USB (documenté officiellement) : "The CM1 bootloader returns a slightly incorrect USB packet to the host. Most USB hosts ignore it, but some USB ports don't work due to this bug. CM3 fixed this bug." Solution de contournement : essayer d'autres ports/hôtes USB (éviter les hubs) (Flash an image to a Compute Module — Known issues, consultée le 2026-10-13).
- Risque legacy / EOL : passé en « legacy, non recommandé pour de nouvelles conceptions » en janvier 2019 ; la disponibilité garantie a pris fin en janvier 2026 — les nouvelles conceptions doivent migrer (livre blanc officiel : Transition from Compute Module 1 or Compute Module 3 to Compute Module 4, RP-003469-WP) (historique des révisions RP-008161-DS, consultée le 2026-10-13).
- Sensibilité de la chaîne d'alimentation : les alimentations doivent monter en ordre de tension décroissant ou simultanément, au risque de polariser en direct des diodes internes / déclencher un latch-up ; VBAT doit fournir ≥2 W en crête ; VDAC exige un rail propre 2,5–2,8 V pour la sortie composite. La fiche technique avertit explicitement que la conception de la chaîne d'alimentation « is critical for stable and reliable operation » (RP-008161-DS §7, §9.6, consultée le 2026-10-13).
- La eMMC est fixée en E/S 1,8 V et non amovible ; la reflasher exige la danse MOSFET EMMC_DISABLE_N/EMMC_EN_N (MOSFETs à seuil de grille 1,8 V) comme sur l'IO Board, et après un boot USB le module a besoin de quelques secondes de timeout de retry eMMC avant de basculer vers l'amorçage USB (RP-008161-DS §8, consultée le 2026-10-13).
- CSI/DSI sont des interfaces fermées : "the CSI interface is not openly documented and only CSI camera sensors supported by the official Raspberry Pi firmware will work" (OmniVision OV5647, Sony IMX219) ; idem pour les écrans DSI — tout le reste doit passer par USB (RP-008161-DS §9.2–9.3, consultée le 2026-10-13).
- Limitation thermique : le DVFS réduit tension/fréquence du cœur quand la puce dépasse 85 °C ; dans un boîtier métallique fermé, l'ARM11+VC4 peut tenir une charge à 100 % mais rétro-clockera (RP-008161-DS §10, consultée le 2026-10-13).
- Pièges du retrofit CM1→CM3 : le CM3 est 1 mm plus haut (30→31 mm), tire beaucoup plus sur VBAT, et a déplacé GPIO46/47 (HDMI_HPD_N, EMMC_EN_N) sur un expandeur IO — les conceptions de cartes porteuses CM1 doivent vérifier ces points avant d'insérer un CM3 (RP-008161-DS §1, consultée le 2026-10-13).
- Particularités signalées par la communauté : les comportements de sous-tension et de brown-out sur les cartes porteuses faibles 5 V→3,3 V, et l'épuisement de la bande passante du port USB unique quand on empile Ethernet + webcam sur l'IO Board, sont des thèmes récurrents de la section Compute Module des forums Raspberry Pi (forums.raspberrypi.com — forum Compute Module, consulté le 2026-10-13).
- Retour d'expérience expert expert — expert-raspberrypi
- Petit retour d'experience sur la CM1, qui est officiellement en statut legacy depuis janvier 2019. Si vous bossez dessus, attention au bug de boot USB documente : le bootloader envoie un paquet incorrect que certaines cartes meres ignorent, mais d'autres bloquent completement. Le seul contournement… — expert-raspberrypi
- Merci pour le rappel sur l'alim, j'ai effectivement eu des coupures bizarres avec mon carrier board maison avant de comprendre que la sequence de montee des rails etait trop rapide. Par contre, je bloque sur le reflash de l'eMMC via USB. Malgre le passage a 1.8V sur EMMC_DISABLE_N, le module ne sem… — maker_bricole
- Oui, le timeout de retry de l'eMMC est normal, il faut patienter environ deux secondes après la mise a la terre de la broche. Attention aussi, si tu comptes migrer vers une CM3 plus tard, verifie bien la hauteur du module (1 mm de plus) et surtout que ton schéma ne repose pas sur les GPIO 46 et 47 … — embed_dev
Retours et projets de la communauté
- Power Supply for EDATEC's Compute Module I/O Boards and 12V Computers forum.digikey.com
- EDATEC의 Compute Module I/O 보드와 12V 컴퓨터용 전원 공급 장치 forum.digikey.com
- Raspberry PI Compute Module - SPI1 stackoverflow.com
- bluetooth connection error between raspberry pi compute module and blend micro stackoverflow.com
- Design Your Own Raspberry Pi Compute Module PCB instructables.com
Contenu indisponible pour le moment.
- CM1/CM3 datasheet (official)
- CM1 schematics
- Compute Module IO Board schematics
- Compute Module IO Board schematics
- Compute Module IO Board schematics
- Camera/Display Adapter Board (CMCDA)
- Migration white paper (CM1/CM3 → CM4)
- Official docs (Compute Module page, mirror)
- BCM2835 SoC
- usbboot / rpiboot
- Community
- Community
- Announcement coverage
- Bogue d'énumération au boot USB (documenté officiellement) : "The CM1 bootloader returns a slightly incorrect USB packet to the host. Most USB hosts ignore it, but some USB ports don't work due to this bug. CM3 fixed this bug." Solution de contournement : essayer d'autres ports/hôtes USB (éviter les hubs) (Flash an image to a Compute Module — Known issues, consultée le 2026-10-13).
- Risque legacy / EOL : passé en « legacy, non recommandé pour de nouvelles conceptions » en janvier 2019 ; la disponibilité garantie a pris fin en janvier 2026 — les nouvelles conceptions doivent migrer (livre blanc officiel : Transition from Compute Module 1 or Compute Module 3 to Compute Module 4, RP-003469-WP) (historique des révisions RP-008161-DS, consultée le 2026-10-13).
- Sensibilité de la chaîne d'alimentation : les alimentations doivent monter en ordre de tension décroissant ou simultanément, au risque de polariser en direct des diodes internes / déclencher un latch-up ; VBAT doit fournir ≥2 W en crête ; VDAC exige un rail propre 2,5–2,8 V pour la sortie composite. La fiche technique avertit explicitement que la conception de la chaîne d'alimentation « is critical for stable and reliable operation » (RP-008161-DS §7, §9.6, consultée le 2026-10-13).
- La eMMC est fixée en E/S 1,8 V et non amovible ; la reflasher exige la danse MOSFET EMMC_DISABLE_N/EMMC_EN_N (MOSFETs à seuil de grille 1,8 V) comme sur l'IO Board, et après un boot USB le module a besoin de quelques secondes de timeout de retry eMMC avant de basculer vers l'amorçage USB (RP-008161-DS §8, consultée le 2026-10-13).
- CSI/DSI sont des interfaces fermées : "the CSI interface is not openly documented and only CSI camera sensors supported by the official Raspberry Pi firmware will work" (OmniVision OV5647, Sony IMX219) ; idem pour les écrans DSI — tout le reste doit passer par USB (RP-008161-DS §9.2–9.3, consultée le 2026-10-13).
- Limitation thermique : le DVFS réduit tension/fréquence du cœur quand la puce dépasse 85 °C ; dans un boîtier métallique fermé, l'ARM11+VC4 peut tenir une charge à 100 % mais rétro-clockera (RP-008161-DS §10, consultée le 2026-10-13).
- Pièges du retrofit CM1→CM3 : le CM3 est 1 mm plus haut (30→31 mm), tire beaucoup plus sur VBAT, et a déplacé GPIO46/47 (HDMI_HPD_N, EMMC_EN_N) sur un expandeur IO — les conceptions de cartes porteuses CM1 doivent vérifier ces points avant d'insérer un CM3 (RP-008161-DS §1, consultée le 2026-10-13).
- Particularités signalées par la communauté : les comportements de sous-tension et de brown-out sur les cartes porteuses faibles 5 V→3,3 V, et l'épuisement de la bande passante du port USB unique quand on empile Ethernet + webcam sur l'IO Board, sont des thèmes récurrents de la section Compute Module des forums Raspberry Pi (forums.raspberrypi.com — forum Compute Module, consulté le 2026-10-13).
- Flasher l'eMMC du CM1 avec rpiboot et le jumper J4 debutant Schéma : IMG-cm1-debutant-1-flasher-emmc-rpiboot-j4.svg — Le Compute Module 1 relié au PC par USB, le jumper J4 positionné sur 1-2, la puce eMMC apparaissant comme disque USB de masse pour la commande dd
- Premier boot : Bullseye legacy, rails 3,3 V et ordre des alimentations debutant Schéma : IMG-cm1-debutant-2-premier-boot-bullseye.svg — Le Compute Module 1 sur son IO Board alimenté en 3,3 V, avec un avertissement Bookworm barré (ARMv6 non supporté) et un chronogramme montrant la rampe d'alimentation en ordre décroissant
- Première LED sur GPIO17 : banques, courants et broches réservées debutant Schéma : IMG-cm1-debutant-3-led-gpio17-cm1.svg — Le connecteur du Compute Module 1 avec la banque 0 (broches 0-27) et la banque 1 (28-45), les broches réservées GPIO46/47 barrées, et une LED avec résistance sur GPIO17
- Servo moteur sur PWM0 (GPIO18) : 50 Hz et 2,5 à 12,5 % intermediaire Schéma : IMG-cm1-intermediaire-1-servo-pwm-gpio18.svg — Un servo moteur branché sur GPIO18 du Compute Module 1, avec le chronogramme PWM 50 Hz annoté des impulsions 0,5 ms à 2,5 ms correspondant à 2,5 % à 12,5 % de rapport cyclique
- BME280 sur I2C0 (GPIO2/3) : activer i2c_arm et lire l'ID 0x60 intermediaire Schéma : IMG-cm1-intermediaire-2-bme280-i2c0-cm1.svg — Un capteur BME280 adresse 0x76 relié aux broches GPIO2 (SDA) et GPIO3 (SCL) du Compute Module 1, avec la ligne dtparam=i2c_arm=on dans config.txt et le registre 0xD0 renvoyant 0x60
- Caméra officielle sur le connecteur FPC CSI du CM1 intermediaire Schéma : IMG-cm1-intermediaire-3-camera-ov5647-fpc.svg — Un module caméra v2 OV5647 relié par nappe FPC au connecteur CSI fermé du Compute Module 1, avec la mention des capteurs acceptés OV5647 et IMX219 uniquement et la ligne start_x=1 dans config.txt
- Boot sans EEPROM : fallback USB et bootcode.bin sur eMMC avance Schéma : IMG-cm1-avance-1-boot-sans-eeprom-fallback-usb.svg — La séquence de boot du Compute Module 1 sans EEPROM : tentative eMMC avec timeout d'environ 2 secondes, repli sur le mode périphérique USB, et la partition FAT de l'eMMC contenant bootcode.bin et config.txt
- Chaîne d'alimentation VDD_IO : tension par banque, eMMC en 1,8 V et rampe avance Schéma : IMG-cm1-avance-2-vdd-io-powerchain.svg — Les trois tensions possibles de VDD_IO (1,8 V, 2,7 V, 3,3 V) appliquées par banque de GPIO du Compute Module 1, l'eMMC fixée en 1,8 V, l'entrée VBAT consommant au moins 2 W, et la rampe d'alimentation en ordre décroissant
- Provisionnement en masse de l'eMMC et migration CM1 vers CM4 avance Schéma : IMG-cm1-avance-3-provisionnement-emmc-migration-cm4.svg — Une station de provisioning écrivant la même image sur une rangée de Compute Modules via dd, avec le document white paper RP-003469-WP en référence et le gabarit de hauteur passant de 30 à 31 mm pour la migration CM1 vers CM4
Bibliothèque de code — exemples écrits pour cette carte
clignotante.pyPythonbouton-gpio.pyPythoncapteur-i2c.shBashsurveillance-temperature.shBashcapteur-dht11.pyPythonservo-pwm-sysfs.shBashserveur-web-capteur.pyPythonreseau-ethernet.shBashjournal-cron.shBashveilleur-systemd.pyPython
Exemples et dépôts trouvés en ligne
- raspberrypi/usbboot github.com
- raspberrypi/noobs github.com
- raspberrypi/userland github.com
- WiringPi/WiringPi github.com