Unidad de control de motor con encoder M5Stack (DRV8837DSGR)
⚡ Lo esencial en 60 segundos
- MCU — STM32G031G8U6
- Motor Driver — DRV8837DSGR H-bridge
- Communication — I2C (Default address 0x2F, configurable 0x08-0x77)
- Channels — Single-channel encoder motor drive
- Encoder Support — Single-channel AB encoder, 3 ~ 15 PPR
- Motor Interface — PH2.0-6P (M+ / M- / GND / 5V / EN_B / EN_A)
- En esta placa : 9 tutoriales · 10 código
Imaginar un pequeño robot que se mueve con precisión, que sabe exactamente dónde está y qué tan rápido debe ir para no derrapar ni quedarse corto, puede parecer una tarea reservada a los ingenieros de robótica avanzada con presupuestos ilimitados. Sin embargo, la Unidad de Control de Motor con Encoder (Encoder Motor Driver Unit) basada en el chip DRV8837DSGR de M5Stack demuestra que esta sofisticación puede caber en la palma de la mano, ofreciendo una solución compacta y accesible para quienes desean dar el salto desde el movimiento básico de motores hacia un control inteligente y retroalimentado. Esta pequeña placa, que apenas pesa 4.8 gramos y mide 32.1 por 24.0 milímetros, funciona como el cerebro y los músculos combinados para un único motor de corriente continua, permitiendo que los creadores de proyectos electrónicos integren movimiento preciso sin necesidad de diseñar circuitos complejos desde cero ni programar algoritmos de control desde lo más elemental.
Para entender la magia detrás de esta unidad, primero debemos comprender qué significa realmente "controlar" un motor. En los proyectos más simples, un motor gira o se detiene, pero no tiene noción de su posición ni de su velocidad real; simplemente responde a la energía que recibe. La Unidad de Control de Motor con Encoder introduce el concepto de "bucle cerrado" o "closed-loop", que es una forma elegante de decir que el sistema observa constantemente lo que está haciendo y corrige sus errores en tiempo real. Esto es posible gracias al soporte para encoders AB, que son sensores que cuentan los pasos de rotación del motor. Esta unidad es compatible con encoders que tienen entre 3 y 15 PPR (pulsos por revolución), lo que significa que puede leer con precisión el movimiento de motores comunes, como los populares motores TT o los motores con engranajes de 6 hilos, proporcionando datos vitales sobre la velocidad y la posición exacta del eje. Al tener esta información, el microcontrolador integrado, un STM32G031G8U6, puede ajustar la potencia entregada al motor para mantener una velocidad constante aunque haya resistencia, o para detenerse exactamente en una posición deseada, eliminando la deriva y la imprecisión típicas de los sistemas abiertos.
El corazón de esta capacidad de control reside en el puente en H DRV8837DSGR. Un puente en H es un circuito electrónico que permite invertir la polaridad del voltaje aplicado a un motor, lo que traduce directamente en la capacidad de hacerlo girar hacia adelante o hacia atrás. Al ser una unidad de un solo canal, está optimizada para controlar un motor individual con gran eficiencia, pero su diseño permite una integración sencilla en sistemas más grandes donde cada motor tiene su propio controlador dedicado. Además de los modos básicos de marcha y parada, la unidad ofrece modos de control avanzados como el arranque y la parada progresiva (soft start/stop). Esta función es crucial para la longevidad de los componentes mecánicos y la estabilidad del robot, ya que evita los picos de corriente y las sacudidas bruscas que ocurren cuando un motor se enciende o apaga de golpe. Al acelerar y desacelerar suavemente, se protege la transmisión del motor y se mantiene el equilibrio de estructuras móviles, algo esencial en brazos robóticos o plataformas de transporte.
La comunicación con el mundo exterior se realiza a través del protocolo I2C, un estándar ampliamente utilizado en electrónica que permite conectar múltiples dispositivos en un solo par de cables. La unidad utiliza una dirección por defecto de 0x2F, pero esta es configurable en un rango amplio de 0x08 a 0x77, lo que facilita la integración de varias de estas unidades en un mismo proyecto sin conflictos de dirección. Esto significa que un usuario puede controlar múltiples motores de forma independiente utilizando una sola placa principal, como una M5Stack o cualquier otro microcontrolador compatible con I2C, simplificando enormemente el cableado y la lógica de programación. La interfaz Grove, característica de la familia M5Stack, garantiza una conexión plug-and-play, eliminando la necesidad de soldar cables o preocuparse por la polaridad incorrecta, lo que hace que la barrera de entrada para los principiantes sea casi inexistente.
En cuanto a la alimentación, la unidad está diseñada para ser flexible pero robusta. Acepta una entrada de corriente continua externa de 6 a 12 voltios, que es convertida internamente a 5 voltios para alimentar el motor. Esta conversión es vital porque muchos motores pequeños funcionan mejor a 5 voltios, mientras que las baterías o fuentes de alimentación comunes suelen ofrecer voltajes más altos. La carga máxima soportada es de 1.2 amperios, lo que es suficiente para la mayoría de los motores de juguetes y robótica educativa, aunque es importante recordar que este límite protege tanto al driver como al motor de sobrecargas que podrían dañarlos. Para monitorear el consumo energético y detectar posibles bloqueos o sobrecargas, la unidad integra un circuito de detección de corriente INA199A. Este sensor permite al microcontrolador saber cuánta corriente está absorbiendo el motor en tiempo real, lo que puede usarse para detectar si el robot ha chocado con un obstáculo (ya que la corriente sube cuando el motor se atasca) o para optimizar el uso de la batería.
Un detalle que añade un toque de interactividad y depuración visual es la inclusión de un LED RGB programable WS2812C. Aunque su función principal no es controlar el motor, este LED puede programarse para indicar el estado del sistema, como la velocidad actual, la dirección de giro o errores de comunicación, proporcionando una retroalimentación visual inmediata sin necesidad de conectar una computadora. Esto es especialmente útil durante la fase de pruebas, donde ver un color cambiar según la velocidad del motor puede ayudar a diagnosticar problemas de configuración rápidamente. La combinación de un microcontrolador potente, un driver de motor eficiente, sensores de corriente y retroalimentación visual en un formato tan pequeño demuestra el nivel de integración alcanzado por los módulos modernos.
Finalmente, es importante contextualizar el valor de esta unidad en el ecosistema de la electrónica de desarrollo. Con un precio indicativo de 9.50 USD, representa una inversión mínima para adquirir capacidades de control de movimiento profesional. No es solo un componente electrónico, sino una herramienta pedagógica que permite experimentar con conceptos de teoría de control, como la proporcionalidad, la integración y la derivada (PID), aunque la unidad maneje gran parte de la complejidad interna. Para el estudiante, el hobbista o el educador, esta placa elimina la frustración de los cálculos de resistencia y los problemas de ruido eléctrico, permitiendo centrarse en la lógica del movimiento y la creación de comportamientos robóticos. Al ofrecer control en bucle cerrado de velocidad y posición, junto con modos de control PWM y de dirección, la Unidad de Control de Motor con Encoder DRV8837DSGR se posiciona como un puente esencial entre la electrónica básica y la robótica de precisión, demostrando que la complejidad técnica puede ser accesible, compacta y, sobre todo, comprensible para cualquier persona con curiosidad por hacer que las máquinas se muevan con inteligencia.
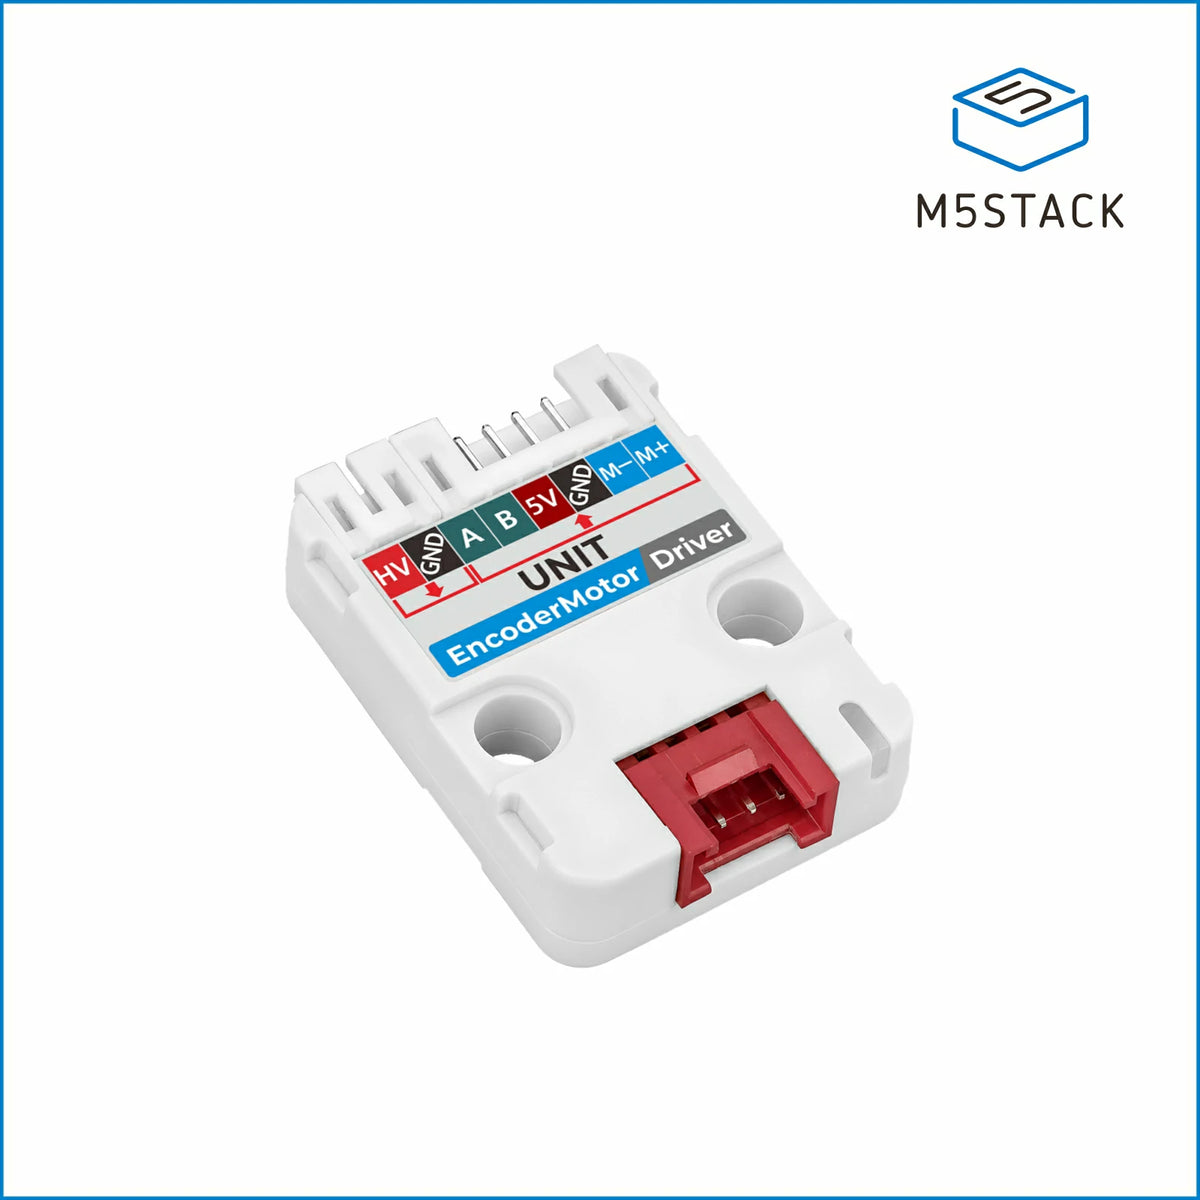
| Attr | Especificaciones | verificado |
|---|---|---|
MCU | STM32G031G8U6 | ? sin verificar |
Motor Driver | DRV8837DSGR H-bridge | ? sin verificar |
Communication | I2C (Default address 0x2F, configurable 0x08-0x77) | ? sin verificar |
Channels | Single-channel encoder motor drive | ? sin verificar |
Encoder Support | Single-channel AB encoder, 3 ~ 15 PPR | ? sin verificar |
Motor Interface | PH2.0-6P (M+ / M- / GND / 5V / EN_B / EN_A) | ? sin verificar |
Power Input | External DC 6 ~ 12V (PH2.0-2P) or Grove DC 5V | ? sin verificar |
Motor Load | Max DC 5V @ 1.2A (external supply) | ? sin verificar |
Current Detection | INA199A circuit | ? sin verificar |
LED | 1x Programmable RGB (WS2812C-2020) | ? sin verificar |
Dimensions | 32.1 x 24.0 x 8.0 mm | ? sin verificar |
Weight | 4.8 g | ? sin verificar |
Control Modes | PWM speed, Forward/Reverse, Speed/Position closed-loop, Soft start/stop | ? sin verificar |
Esta unidad de la gama Grove de M5Stack está diseñada para el control preciso de motores de corriente continua mediante un puente H DRV8837DSGR. Se basa en un microcontrolador STM32G031G8U6 para gestionar la comunicación I2C y los algoritmos de bucle cerrado.
+ Puntos fuertes
["- Control de velocidad y posición en bucle cerrado con soporte para encoders AB (3-15 PPR).","- Circuito integrado de detección de corriente INA199A y LED RGB programable WS2812C.","- Compatible con motores de engranajes de 6 hilos y motores TT mediante interfaz PH2.0-6P."]
− Puntos débiles
["- Canal único limitado a un solo motor por unidad.","- Carga máxima restringida a 1.2A a 5V.","- Requiere una fuente de alimentación externa DC 6-12V para un rendimiento óptimo."]
- Retour d'expérience expert expert — expert-microdb
- Après deux semaines d'utilisation sur mon robot, je confirme que l'Encoder Motor Driver Unit (DRV8837DSGR) de M5Stack est bluffante pour sa taille (32x24mm). Le STM32G031 et le pont DRV8837 gèrent bien la boucle fermée position/vitesse. Attention : l'adresse I2C est 0x2F par défaut. Le courant max … — expert-microdb
- Merci pour le feedback. Je galère avec les encodeurs AB de 15 PPR, le signal semble bruité. Tu utilises le mode démarrage progressif ? J'ai aussi remarqué que la conversion 6-12V en 5V chauffe légèrement sous charge max. L'INA199A aide à surveiller ça. Quelqu'un a testé avec l'adresse 0x08 sans con… — membre-forum
Opiniones y proyectos de la comunidad
Contenido no disponible todavía.
Contenido no disponible todavía.
Contenido no disponible todavía.
["- no especificado"]
- Primer cableado y puesta en marcha de la Encoder Motor Driver Unit debutant Apprenez à connecter physiquement l'unité DRV8837DSGR et à vérifier sa communication I2C de base.
- Dominar las E/S con la Unidad de Motor con Encoder debutant Apprenez à utiliser la LED RGB intégrée et à lire les données de l'encodeur via I2C pour un contrôle visuel et positionnel basique.
- Automatizar un movimiento preciso con el Controlador de Motor con Encoder debutant Apprenez à configurer un mouvement en boucle fermée pour un positionnement précis et répétable.
- Primer encendido del Driver Motor Encoder intermediaire Apprenez à brancher, alimenter et initialiser l'unité DRV8837DSGR pour un premier test fonctionnel.
- Control de GPIO y LED RGB en la Encoder Motor Driver Unit intermediaire Apprenez à utiliser les extensions GPIO de l'unité pour piloter des périphériques externes tout en gérant le moteur.
- Automatización con realimentación de encoder DRV8837 intermediaire Mettez en place une boucle de régulation PID pour maintenir une position précise en temps réel.
- Configuración avanzada y validación del bus I2C avance Apprenez à configurer l'adresse I2C personnalisée et à valider la communication avec le DRV8837DSGR via le registre de statut.
- Controlar GPIOs y periféricos con la Encoder Motor Driver Unit avance Exploitez les capacités avancées de l'Encoder Motor Driver Unit pour gérer les entrées-sorties, la LED RGB et l'affichage via son microcontrôleur STM32.
- Automatización distribuida: Control preciso y telemetría con la Encoder Motor Driver Unit avance Intégrez l'unité DRV8837DSGR dans un système IoT pour un contrôle en boucle fermée synchronisé et une remontée de données en temps réel.
Biblioteca de código — ejemplos escritos para esta placa
m5stack-encoder-motor-i2c-esp32.inoC++ (Arduino)m5stack-encoder-motor-pwm-control.inoC++ (Arduino)m5stack-encoder-motor-closed-loop.inoC++ (Arduino)m5stack-encoder-motor-position-control.inoC++ (Arduino)m5stack-encoder-motor-led-status.inoC++ (Arduino)closed_loop_speed_pid.pyMicroPythonposition_control_absolute.pyMicroPythonrgb_status_indicator.pyMicroPythoncurrent_monitoring_safety.pyMicroPythonsoft_start_stop_profile.pyMicroPython