Unité de pilotage moteur à encodeur M5Stack (DRV8837DSGR)
⚡ L’essentiel en 60 secondes
- MCU — STM32G031G8U6
- Motor Driver — DRV8837DSGR H-bridge
- Communication — I2C (Default address 0x2F, configurable 0x08-0x77)
- Channels — Single-channel encoder motor drive
- Encoder Support — Single-channel AB encoder, 3 ~ 15 PPR
- Motor Interface — PH2.0-6P (M+ / M- / GND / 5V / EN_B / EN_A)
- Sur cette fiche : 9 tutoriels · 10 codes
Imaginez que vous souhaitiez construire un petit robot capable de se déplacer avec précision, ou une miniature de véhicule dont les roues tournent exactement à la vitesse désirée, sans dériver ni s’arrêter brusquement. Pour y parvenir, il ne suffit pas de brancher un moteur sur une batterie ; il faut un cerveau capable de comprendre la commande, un muscle pour fournir la puissance, et des sens pour vérifier que le mouvement correspond bien à l’intention. C’est précisément ce trio fonctionnel que propose l’Encoder Motor Driver Unit DRV8837DSGR de M5Stack. Cette petite carte, à peine plus grande qu’une pièce de monnaie et pesant moins de cinq grammes, condense une intelligence électronique sophistiquée dans un format ultra-compact de 32,1 sur 24 millimètres. Elle s’adresse aux makers, aux étudiants et aux ingénieurs qui cherchent à intégrer un contrôle moteur précis dans des projets où l’espace est compté, tout en offrant une simplicité de mise en œuvre remarquable grâce à son interface standardisée.
Au cœur de cette unité bat un microcontrôleur STM32G031G8U6. Pour comprendre son rôle, il faut voir le microcontrôleur comme le chef d’orchestre. Il ne produit pas directement le courant qui fait tourner le moteur, mais il calcule en temps réel les signaux nécessaires pour que le moteur respecte les consignes de vitesse ou de position. Ce composant est associé à un pont en H DRV8837DSGR. Le terme « pont en H » peut sembler abstrait, mais il désigne simplement une configuration électronique qui permet d’inverser le sens du courant électrique traversant le moteur. Grâce à ce pont, la carte peut faire tourner le moteur dans un sens ou dans l’autre, et varier la puissance fournie, agissant comme une pédale d’accélérateur et de frein très réactive. Cette architecture est conçue pour un canal unique, ce qui signifie qu’elle pilote un seul moteur à la fois, une configuration idéale pour les petits véhicules différentiels ou les mécanismes simples nécessitant un axe de rotation contrôlé.
La véritable force de cette unité réside dans sa capacité à « voir » le mouvement du moteur grâce à la gestion des encodeurs. Un moteur à courant continu classique tourne, mais il ignore combien de tours il a effectués. Un encodeur, souvent intégré aux moteurs à engrenages à 6 fils ou aux moteurs TT compatibles, ajoute deux capteurs qui envoient des impulsions à chaque fraction de tour. La carte supporte les encodeurs de type AB, offrant une résolution allant de 3 à 15 impulsions par tour (PPR). Cette information est cruciale car elle permet de passer d’un contrôle en boucle ouverte, où l’on applique une puissance sans garantie de résultat, à un contrôle en boucle fermée. Dans ce mode avancé, le microcontrôleur compare en permanence la vitesse ou la position réelle mesurée par l’encodeur avec la consigne donnée par l’utilisateur. Si le moteur ralentit à cause d’une pente ou d’une friction, la carte augmente automatiquement la puissance pour compenser. Si le moteur dépasse la position cible, elle corrige en temps réel. Cette stabilité est essentielle pour des applications comme les bras robotiques ou les plateformes de suivi, où la précision prime sur la simple force brute.
La communication entre cette unité et le reste de votre projet électronique se fait via le protocole I2C. Pour faire une analogie simple, imaginez que l’I2C est un bus de données partagé où plusieurs composants peuvent discuter avec un maître unique, comme un chef d’orchestre parlant à ses musiciens. L’adresse par défaut de cette carte est 0x2F, mais elle est configurable entre 0x08 et 0x77, ce qui permet d’intégrer plusieurs de ces unités sur un même bus sans conflit d’adresse. Cette flexibilité est précieuse pour les projets complexes. L’interface physique utilise le connecteur Grove, un standard de M5Stack qui simplifie énormément le câblage. Au lieu de souder des fils ou de manipuler des breadboards fragiles, vous branchez simplement un câble Grove pour l’alimentation et la communication, rendant l’assemblage aussi simple que connecter un câble audio.
L’alimentation de la carte est également pensée pour la polyvalence. Elle accepte une entrée externe en courant continu de 6 à 12 volts via un connecteur dédié. Cette tension est ensuite régulée en interne pour fournir 5 volts au moteur, avec une charge maximale supportée de 1,2 ampère. Il est important de noter que cette capacité de courant est suffisante pour la plupart des petits moteurs à engrenages, mais il faut veiller à ne pas dépasser cette limite pour éviter d’endommager le pont en H. Alternativement, l’unité peut être alimentée directement en 5 volts via l’interface Grove, bien que cela limite la puissance disponible pour le moteur. Pour surveiller la santé du système, la carte intègre un circuit de détection de courant INA199A. Ce composant mesure en permanence le courant consommé par le moteur. Cette information permet non seulement d’optimiser l’énergie, mais aussi de détecter des anomalies, comme un moteur bloqué qui consommerait soudainement trop de courant, permettant ainsi au logiciel de prendre des mesures de sécurité.
En plus de ses fonctions de pilotage, l’unité offre des outils de retour visuel et des modes de contrôle variés. Une LED RGB programmable WS2812C est intégrée à la carte. Bien que ce ne soit pas une fonction de pilotage moteur à proprement parler, elle sert d’indicateur d’état précieux : elle peut clignoter en rouge en cas d’erreur, rester verte en fonctionnement normal, ou changer de couleur pour indiquer la vitesse actuelle. Les modes de contrôle disponibles couvrent un large spectre de besoins. Vous pouvez utiliser un mode PWM simple pour varier la vitesse manuellement, un mode marche/arrêt pour des actions binaires, ou des modes plus avancés comme le démarrage et l’arrêt progressifs. Ces derniers sont particulièrement utiles pour éviter les à-coups mécaniques qui pourraient casser les engrenages ou faire tomber la charge transportée par un robot. Le démarrage progressif, souvent appelé « soft start », augmente la puissance de manière douce, tandis que l’arrêt progressif ralentit le moteur jusqu’à l’immobilité, préservant ainsi la mécanique.
En somme, l’Encoder Motor Driver Unit DRV8837DSGR est une solution complète qui abstrait la complexité électronique derrière une interface simple. Elle combine la puissance d’un pont en H dédié, l’intelligence d’un microcontrôleur moderne capable de gérer des boucles de régulation, et la commodité d’une connectique standardisée. Que vous soyez débutant cherchant à faire tourner un moteur sans vous soucier des détails bas niveau, ou expert souhaitant implémenter un contrôle de position précis dans un espace restreint, cette unité offre une plateforme fiable et bien documentée. Son prix indicatif de 9,50 USD la rend accessible pour la plupart des projets éducatifs ou de prototypage, tandis que sa robustesse et ses fonctionnalités de sécurité, comme la détection de courant, en font un composant sérieux pour des applications plus exigeantes. En intégrant cette carte, vous n’ajoutez pas seulement un pilote de moteur, vous ajoutez la capacité de donner à vos créations le sens de l’équilibre et de la précision.
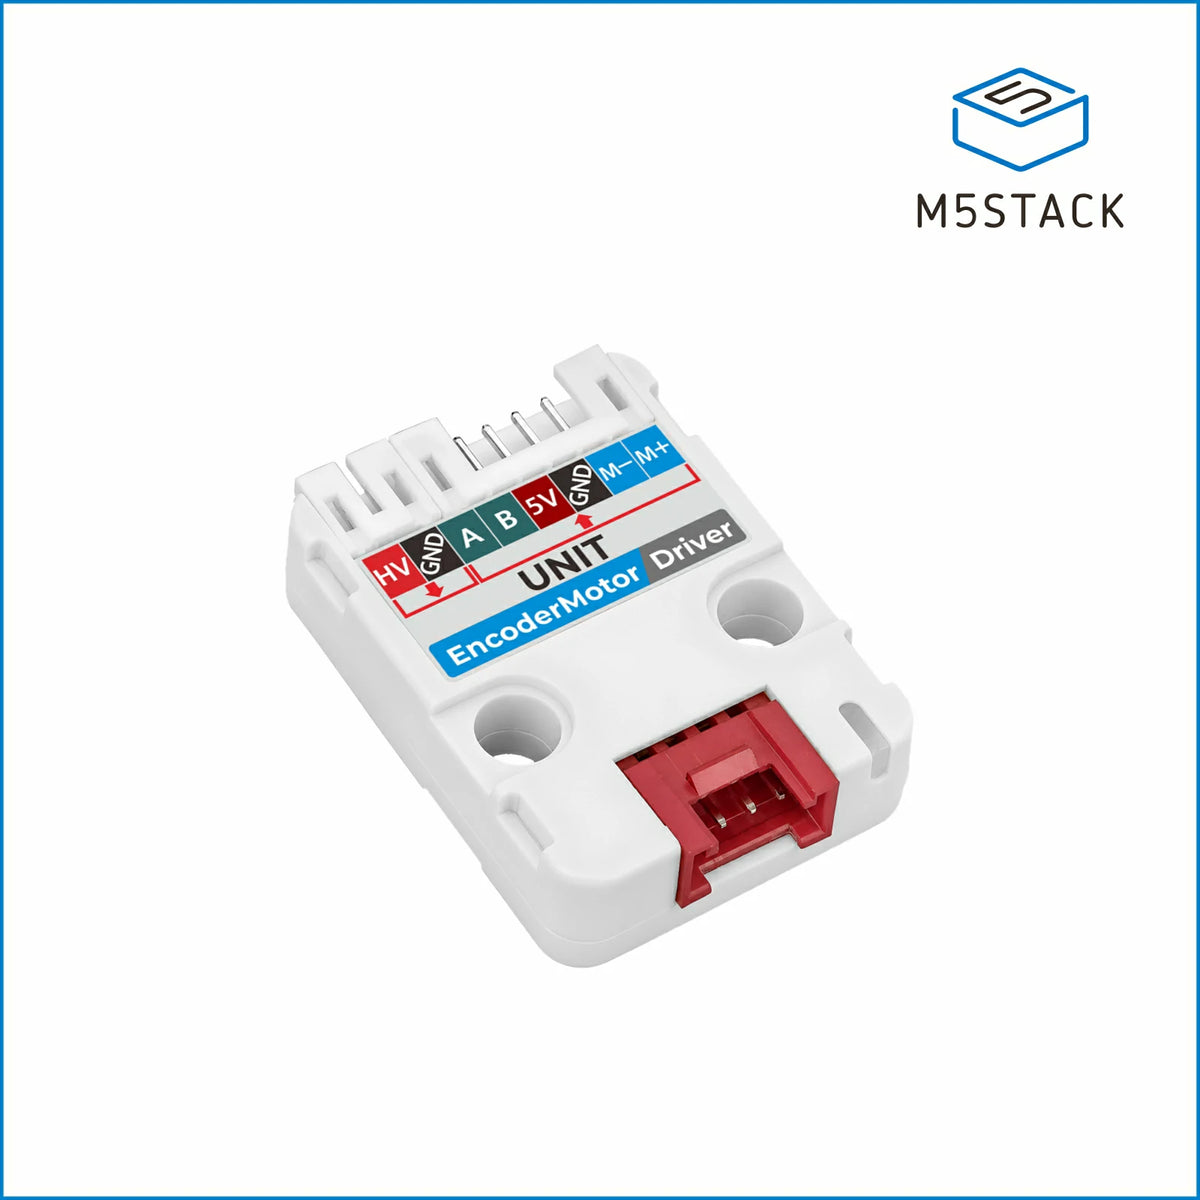
| Attr | Specs | vérifié |
|---|---|---|
MCU | STM32G031G8U6 | ? non vérifié |
Motor Driver | DRV8837DSGR H-bridge | ? non vérifié |
Communication | I2C (Default address 0x2F, configurable 0x08-0x77) | ? non vérifié |
Channels | Single-channel encoder motor drive | ? non vérifié |
Encoder Support | Single-channel AB encoder, 3 ~ 15 PPR | ? non vérifié |
Motor Interface | PH2.0-6P (M+ / M- / GND / 5V / EN_B / EN_A) | ? non vérifié |
Power Input | External DC 6 ~ 12V (PH2.0-2P) or Grove DC 5V | ? non vérifié |
Motor Load | Max DC 5V @ 1.2A (external supply) | ? non vérifié |
Current Detection | INA199A circuit | ? non vérifié |
LED | 1x Programmable RGB (WS2812C-2020) | ? non vérifié |
Dimensions | 32.1 x 24.0 x 8.0 mm | ? non vérifié |
Weight | 4.8 g | ? non vérifié |
Control Modes | PWM speed, Forward/Reverse, Speed/Position closed-loop, Soft start/stop | ? non vérifié |
Cette unité de la gamme Grove de M5Stack est conçue pour le contrôle précis de moteurs à courant continu via un pont en H DRV8837DSGR. Elle s'appuie sur un microcontrôleur STM32G031G8U6 pour gérer la communication I2C et les algorithmes de boucle fermée.
+ Points forts
["- Contrôle en boucle fermée de la vitesse et de la position avec support d'encodeurs AB (3-15 PPR).","- Intégration d'un circuit de détection de courant INA199A et d'une LED RGB programmable WS2812C.","- Compatibilité avec les moteurs à engrenages 6 fils et les moteurs TT via interface PH2.0-6P."]
− Points faibles
["- Canal unique limité à un seul moteur par unité.","- Charge maximale restreinte à 1.2A sous 5V.","- Nécessite une alimentation externe DC 6-12V pour les performances optimales."]
- Retour d'expérience expert expert — expert-microdb
- Après deux semaines d'utilisation sur mon robot, je confirme que l'Encoder Motor Driver Unit (DRV8837DSGR) de M5Stack est bluffante pour sa taille (32x24mm). Le STM32G031 et le pont DRV8837 gèrent bien la boucle fermée position/vitesse. Attention : l'adresse I2C est 0x2F par défaut. Le courant max … — expert-microdb
- Merci pour le feedback. Je galère avec les encodeurs AB de 15 PPR, le signal semble bruité. Tu utilises le mode démarrage progressif ? J'ai aussi remarqué que la conversion 6-12V en 5V chauffe légèrement sous charge max. L'INA199A aide à surveiller ça. Quelqu'un a testé avec l'adresse 0x08 sans con… — membre-forum
Retours et projets de la communauté
Contenu indisponible pour le moment.
Contenu indisponible pour le moment.
Contenu indisponible pour le moment.
["- non renseigné"]
- Premier branchement et mise en route de l'Encoder Motor Driver Unit debutant Apprenez à connecter physiquement l'unité DRV8837DSGR et à vérifier sa communication I2C de base.
- Maîtriser les entrées-sorties avec l'Encoder Motor Driver Unit debutant Apprenez à utiliser la LED RGB intégrée et à lire les données de l'encodeur via I2C pour un contrôle visuel et positionnel basique.
- Automatiser un mouvement précis avec l'Encoder Motor Driver debutant Apprenez à configurer un mouvement en boucle fermée pour un positionnement précis et répétable.
- Première mise en route du Driver Moteur Encoder intermediaire Apprenez à brancher, alimenter et initialiser l'unité DRV8837DSGR pour un premier test fonctionnel.
- Pilotage GPIO et LED RGB sur l'Encoder Motor Driver Unit intermediaire Apprenez à utiliser les extensions GPIO de l'unité pour piloter des périphériques externes tout en gérant le moteur.
- Automatisation par retour d'encodeur avec la DRV8837 intermediaire Mettez en place une boucle de régulation PID pour maintenir une position précise en temps réel.
- Configuration avancée et validation du bus I2C avance Apprenez à configurer l'adresse I2C personnalisée et à valider la communication avec le DRV8837DSGR via le registre de statut.
- Piloter les GPIO et périphériques avec l'Encoder Motor Driver Unit avance Exploitez les capacités avancées de l'Encoder Motor Driver Unit pour gérer les entrées-sorties, la LED RGB et l'affichage via son microcontrôleur STM32.
- Automatisation distribuée : Pilotage précis et télémétrie avec l'Encoder Motor Driver Unit avance Intégrez l'unité DRV8837DSGR dans un système IoT pour un contrôle en boucle fermée synchronisé et une remontée de données en temps réel.
Bibliothèque de code — exemples écrits pour cette carte
m5stack-encoder-motor-i2c-esp32.inoC++ (Arduino)m5stack-encoder-motor-pwm-control.inoC++ (Arduino)m5stack-encoder-motor-closed-loop.inoC++ (Arduino)m5stack-encoder-motor-position-control.inoC++ (Arduino)m5stack-encoder-motor-led-status.inoC++ (Arduino)closed_loop_speed_pid.pyMicroPythonposition_control_absolute.pyMicroPythonrgb_status_indicator.pyMicroPythoncurrent_monitoring_safety.pyMicroPythonsoft_start_stop_profile.pyMicroPython