ODROID-C4 (Hardkernel)
⚡ Lo esencial en 60 segundos
- soc — Amlogic S905X3 ("SM1" family), 4× Arm Cortex-A55 (ARMv8-A 64-bit, NEON, FPU, Armv8 Crypto extensions) (CNX launch + comparison articles). GPU: Arm Mali-G31 MP2 @650 MHz, OpenGL ES 3.2 / Vulkan 1.0 / OpenCL 2.0 (CNX launch article; GPU clock from Wikipedia ODROID table).
- cpu_clock — rated up to 2.0 GHz (CNX launch article; Wikipedia). Mainline Linux OPP table for SM1 goes 1.0 / 1.2 / 1.404 / 1.5 / 1.608 / 1.704 / 1.8 / 1.908 GHz at 770–950 mV (arch/arm64/boot/dts/amlogic/meson-sm1.dtsi, torvalds/linux master, retrieved 2026-10-13). > x" as the safe summary.
- caches — 32 KB I-cache + 32 KB D-cache per core, shared 256 KB L2 (mainline meson-sm1.dtsi, above).
- ram — 4 GB DDR4 on 32-bit bus (Wikipedia ODROID table; CNX). 2 GB variant exists (shop menu). Note: the mainline board DTS ships a 1 GB memory@0 placeholder node that the bootloader is expected to replace with the real size (meson-sm1-odroid.dtsi, retrieved 2026-10-13).
- storage — microSD slot, UHS-I up to SDR104 (CNX; sd-uhs-sdr104 in mainline dtsi) and eMMC module socket (8/16/32/64/128/256 GB modules sold, Linux- or Android-preloaded variants, $34–$125 — fetched 2026-10-13). Mainline drives eMMC up to HS200 (mmc-hs200-1_8v, 200 MHz, in meson-sm1-odroid.dtsi). >
- video — 1× HDMI 2.0 Type-A, up to 4K@60 Hz with HDR, CEC, EDID (CNX). VPU: 4K H.265 75 fps 10-bit decode, low-latency 1080p60 H.265/H.264 encode, multi-decode 4K×2K@60 + 1080p60 (CNX launch article).
- En esta placa : 9 tutoriales · 10 código
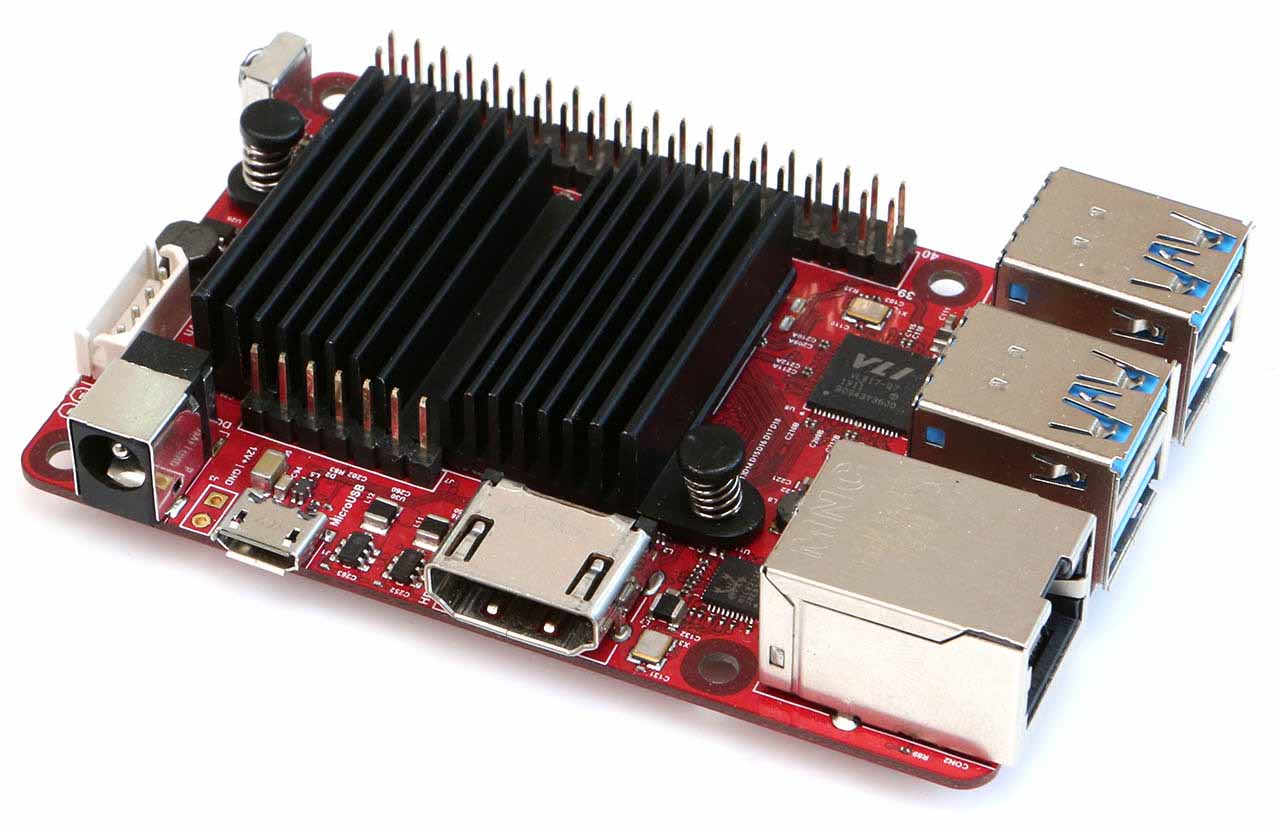
La ODROID-C4, fabricada por Hardkernel Co., Ltd. con sede en Anyang, Corea del Sur, se presentó al mercado el 23 de abril de 2020 como una evolución directa de su predecesora, la ODROID-C2. Con un precio de lanzamiento de 50 dólares estadounidenses, esta placa de desarrollo se posicionó como una alternativa competitiva dentro de la categoría de computadoras de placa única de bajo costo, ofreciendo mejoras significativas en rendimiento frente a modelos anteriores. Hardkernel afirmó en su lanzamiento un incremento del 40 % en el rendimiento de la CPU multinúcleo y un aumento del 50 % en el ancho de banda de la memoria RAM en comparación con la C2. A fecha de octubre de 2026, la placa sigue activa en el catálogo de la empresa, disponible en variantes de 2 GB y 4 GB de memoria DDR4, aunque la fecha exacta de introducción de la versión de 2 GB no está claramente documentada en las fuentes principales. La ODROID-C4 utiliza un formato físico compacto de 85 × 56 mm y pesa aproximadamente 59 gramos incluyendo su disipador de calor pasivo incluido, lo que la hace adecuada para proyectos donde el espacio es limitado.
El corazón de la ODROID-C4 es el sistema en chip (SoC) Amlogic S905X3, perteneciente a la familia SM1. Este procesador integra cuatro núcleos Arm Cortex-A55 de 64 bits, una arquitectura que prioriza la eficiencia energética sobre la potencia bruta extrema, lo que se traduce en un consumo eléctrico muy bajo. La frecuencia de reloj nominal alcanza hasta 2,0 GHz, aunque existe cierta controversia y variabilidad según la imagen de software utilizada; algunas configuraciones predeterminadas o firmware antiguo pueden limitar la velocidad a 1,5 GHz por defecto, mientras que las tablas de frecuencia oficiales del kernel Linux principal (mainline) muestran pasos intermedios hasta 1,908 GHz. Es crucial verificar la frecuencia real en uso mediante comandos del sistema, ya que el marketing inicial y las imágenes de fábrica no siempre exponen el máximo teórico. La unidad de procesamiento gráfico (GPU) es una Arm Mali-G31 MP2 a 650 MHz, capaz de manejar gráficos 3D modernos y decodificación de video 4K a 60 Hz con soporte para HDR, lo que la hace apta para centros multimedia. La memoria RAM es DDR4, gestionada a través de un bus de 32 bits, y aunque el dispositivo de árbol de dispositivos (DTS) del kernel principal contiene un marcador de 1 GB, el cargador de arranque debe corregir este valor para que el sistema operativo reconozca los 2 o 4 GB reales instalados.
En cuanto a conectividad y almacenamiento, la ODROID-C4 destaca por ofrecer opciones robustas para su rango de precio. Dispone de un puerto Gigabit Ethernet, utilizando un controlador MAC integrado en el SoC junto con un transceptor físico Realtek RTL8211F. No incluye Wi-Fi ni Bluetooth de forma nativa, una decisión de diseño que permite mantener el costo bajo; sin embargo, Hardkernel ofrece un módulo de expansión Wi-Fi/Bluetooth económico que se instala en la ranura mSOTA+, liberando así los puertos USB para otros periféricos. El almacenamiento se gestiona mediante una ranura para tarjetas microSD compatible con el estándar UHS-I SDR104 y, de manera distintiva, un zócalo para módulos eMMC. Esta última característica es rara en placas de esta gama, permitiendo velocidades de lectura/escritura superiores y mayor fiabilidad que una tarjeta SD tradicional, con módulos disponibles hasta 256 GB. En el puerto USB, la placa ofrece cuatro puertos USB 3.0 host, gestionados por un concentrador Realtek, y un puerto USB 2.0 OTG que no puede utilizarse para alimentar la placa. La alimentación se realiza mediante un conector de barril DC con un rango de voltaje amplio, reportado entre 5,5 V y 17 V, lo que facilita su uso en entornos automotrices o solares, aunque se recomienda un adaptador de 12 V y 2 A.
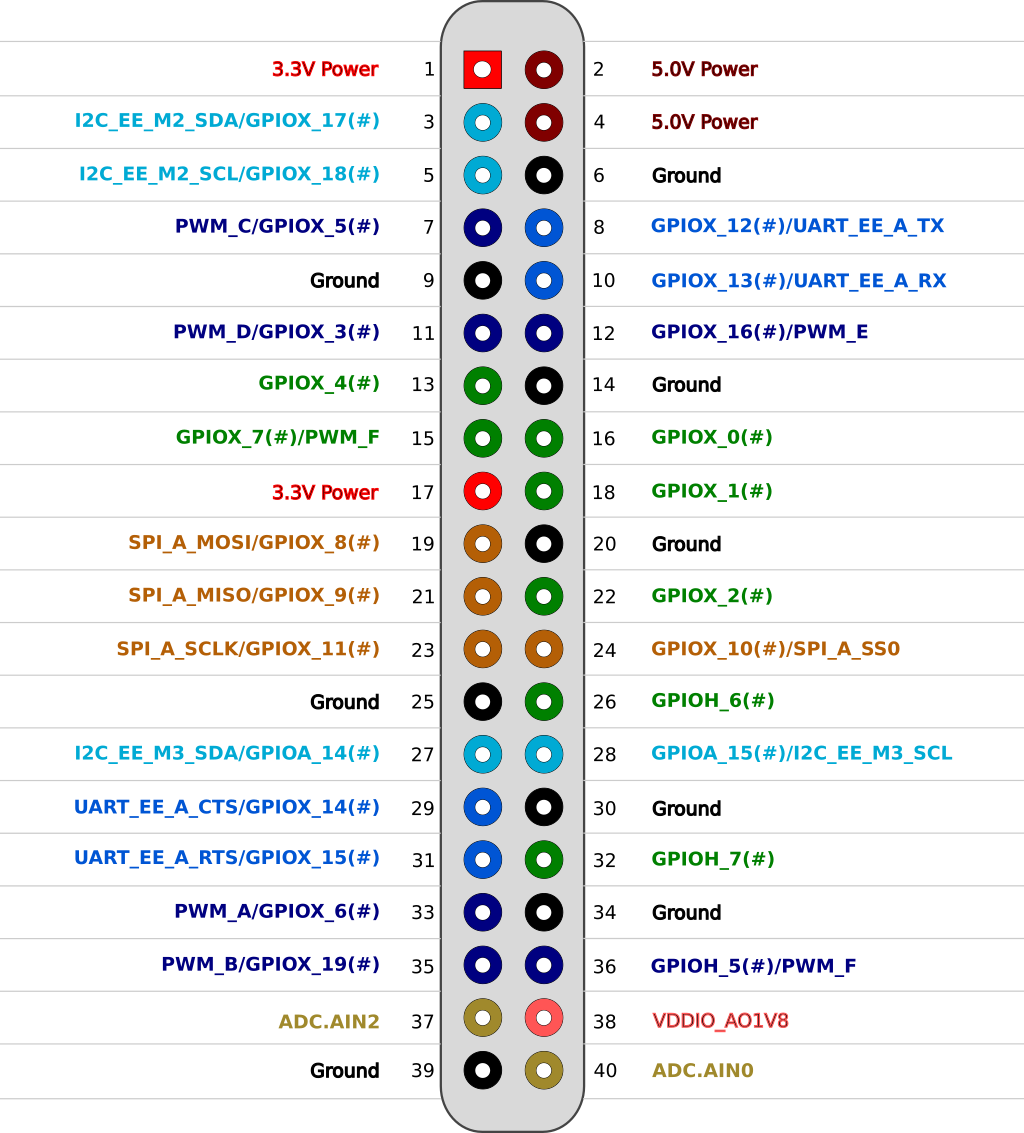
La interfaz de entrada/salida de propósito general (GPIO) es un aspecto fundamental para los entusiastas de la electrónica. La ODROID-C4 cuenta con un conector de 40 pines compatible con el formato de Raspberry Pi, lo que facilita la reutilización de carcasas y accesorios existentes. Este conector expone hasta 25 pines GPIO, seis salidas de modulación por ancho de pulso (PWM), dos entradas analógicas (ADC) de 12 bits, dos buses I2C, una interfaz SPI y una UART. Es vital prestar atención a los niveles de voltaje: todos los pines de lógica operan a 3,3 V, pero las entradas ADC tienen un máximo estricto de 1,8 V. Conectar una señal de 3,3 V directamente a un pin ADC puede dañar el SoC. Además, la placa incluye un receptor de infrarrojos (IR) con soporte nativo en el kernel principal, ideal para controles remotos de medios, y un puerto serie de depuración UART para acceso a la consola del sistema. El sistema operativo puede instalarse desde imágenes oficiales de Ubuntu, Android, CoreELEC o distribuciones comunitarias como Armbian y DietPi. Armbian, en particular, ofrece soporte de primer nivel con kernels Linux principales (versión 6.6 o superior), lo que garantiza un mejor soporte a largo plazo para servidores y aplicaciones de red en comparación con el kernel legado de 4.9 proporcionado por el fabricante.
El rendimiento térmico y energético es uno de los puntos fuertes de esta placa. En reposo, el consumo es de aproximadamente 1,8 W, y bajo estrés máximo de CPU, alcanza unos 3,64 W, cifras que permiten una operación silenciosa y sin ventiladores en la mayoría de los casos. El disipador de calor pasivo incluido es suficiente para cargas moderadas, aunque para cargas sostenidas de todos los núcleos a máxima frecuencia, se recomienda asegurar una ventilación adecuada en la carcasa. La ODROID-C4 soporta extensiones criptográficas Armv8, lo que acelera significativamente operaciones de cifrado, haciéndola más eficiente que competidores que carecen de estas instrucciones nativas. A pesar de sus fortalezas, los usuarios deben ser conscientes de ciertas limitaciones documentadas, como la ausencia de Wi-Fi integrado, la necesidad de verificar la configuración de frecuencia de CPU en cada imagen, y la discrepancia potencial en el soporte de velocidad máxima del eMMC (HS400) en el kernel principal frente al kernel del fabricante. En resumen, la ODROID-C4 representa una solución equilibrada para servidores domésticos, centros multimedia y nodos de sensores, ofreciendo una excelente relación rendimiento-consumo y una sólida integración con el ecosistema Linux principal.
Esquema de pines (pinout)
| Attr | Especificaciones | verificado |
|---|---|---|
soc | Amlogic S905X3 ("SM1" family), 4× Arm Cortex-A55 (ARMv8-A 64-bit, NEON, FPU, Armv8 Crypto extensions) (CNX launch + comparison articles). GPU: Arm Mali-G31 MP2 @650 MHz, OpenGL ES 3.2 / Vulkan 1.0 / OpenCL 2.0 (CNX launch article; GPU clock from Wikipedia ODROID table). | ? sin verificar |
cpu_clock | rated up to 2.0 GHz (CNX launch article; Wikipedia). Mainline Linux OPP table for SM1 goes 1.0 / 1.2 / 1.404 / 1.5 / 1.608 / 1.704 / 1.8 / 1.908 GHz at 770–950 mV (arch/arm64/boot/dts/amlogic/meson-sm1.dtsi, torvalds/linux master, retrieved 2026-10-13). > x" as the safe summary. | ? sin verificar |
caches | 32 KB I-cache + 32 KB D-cache per core, shared 256 KB L2 (mainline meson-sm1.dtsi, above). | ? sin verificar |
ram | 4 GB DDR4 on 32-bit bus (Wikipedia ODROID table; CNX). 2 GB variant exists (shop menu). Note: the mainline board DTS ships a 1 GB memory@0 placeholder node that the bootloader is expected to replace with the real size (meson-sm1-odroid.dtsi, retrieved 2026-10-13). | ? sin verificar |
storage | microSD slot, UHS-I up to SDR104 (CNX; sd-uhs-sdr104 in mainline dtsi) and eMMC module socket (8/16/32/64/128/256 GB modules sold, Linux- or Android-preloaded variants, $34–$125 — fetched 2026-10-13). Mainline drives eMMC up to HS200 (mmc-hs200-1_8v, 200 MHz, in meson-sm1-odroid.dtsi). > | ✔ |
video | 1× HDMI 2.0 Type-A, up to 4K@60 Hz with HDR, CEC, EDID (CNX). VPU: 4K H.265 75 fps 10-bit decode, low-latency 1080p60 H.265/H.264 encode, multi-decode 4K×2K@60 + 1080p60 (CNX launch article). | ? sin verificar |
audio | HDMI digital audio; optional S/PDIF via 7-pin audio expansion header (I2C-controlled S/PDIF out + 5 V) (CNX launch article). | ? sin verificar |
network | 1× Gigabit Ethernet (RJ45), SoC MAC + Realtek RTL8211F PHY (CNX; PHY part number also commented in mainline meson-sm1-odroid.dtsi: "Realtek RTL8211F (0x001cc916)"). No onboard Wi-Fi/Bluetooth — add via the mSOTA+ slot (Hardkernel "WiFi Module 5BK", $8.90, or any USB dongle (CNX: "optional WiFi with USB dongle"). > | ✔ |
usb | 4× USB 3.0 host (on-board Realtek USB2/USB3 companion hub, mainline compatibles usb2109,2817 / usb2109,817 in meson-sm1-odroid-c4.dts) + 1× USB 2.0 OTG (host or device, not usable for power input) (CNX; dts). | ? sin verificar |
gpio_40_pin_header | (Raspberry Pi-compatible footprint): up to 25× GPIO, 6× PWM, 2× ADC (12-bit, 1.8 V max), 2× I2C, 1× SPI, 1× UART, plus 5 V / 3.3 V / 1.8 V / GND rails. All logic I/Os are 3.3 V; ADC inputs max 1.8 V (CNX launch article). Mainline DT gpio-line-names maps header pins to SoC pins, e.g. PIN_3=GPIOX_17, PIN_5=GPIOX_18, PIN_7=GPIOX_5, PIN_8=GPIOX_12, PIN_10=GPIOX_13, PIN_11=GPIOX_3, PIN_12=GPIOX_16, PIN_13=GPIOX_4, PIN_15=GPIOX_7, PIN_16=GPIOX_0, PIN_18=GPIOX_1, PIN_19=GPIOX_8, PIN_21=GPIOX_9, PIN_22=GPIOX_2, PIN_23=GPIOX_11, PIN_24=GPIOX_10, PIN_26=GPIOH_6, PIN_27=GPIOA_14, PIN_28=GPIOA_15, PIN_29=GPIOX_14, PIN_31=GPIOX_15, PIN_32=GPIOH_7, PIN_33=GPIOX_6, PIN_35=GPIOX_19, PIN_36=GPIOH_5, PIN_42=GPIOAO_10, PIN_44=GPIOAO_9, PIN_45=GPIOAO_7, PIN_46=GPIOAO_8, PIN_47=GPIOAO_4 (meson-sm1-odroid.dtsi, retrieved 2026-10-13). No DAC, no onboard I2S breakout documented in the sources fetched. > | ? sin verificar |
misc | IR receiver (mainline RC keymap rc-odroid, meson-sm1-odroid-c4.dts), red power LED + blue status LED (mainline: GPIOAO_11, heartbeat trigger + panic indicator), debug UART console on SoC UART_AO @115200 (stdout-path in dtsi). | ? sin verificar |
power | 5.5/2.1 mm DC barrel jack. CNX: 5.5–17 V, 12 V/2 A adaptor recommended; Wikipedia: DC 7.5–17 V (up to 25 W). > | ? sin verificar |
mechanical_thermal | 85 × 56 mm PCB, ~59 g with heatsink (CNX); bundled heatsink 40×32×10 mm (Wikipedia). > | ? sin verificar |
- Fabricante: Hardkernel Co., Ltd. (Anyang, Corea del Sur) —
- Año / fecha de lanzamiento: 2020; lanzada el 23 de abril de 2020 (artículo de lanzamiento de CNX Software, 2020-04-23: ; la tabla comparativa confirma la fecha de lanzamiento del 23 abr 2020: La tabla ODROID de Wikipedia también lista 2020 ( consultado el 2026-10-13).
- Precio de lanzamiento: US$50 + envío, disipador incluido (artículo de lanzamiento de CNX, arriba).
- Posicionamiento: sucesor directo del ODROID-C2 (S905, 2016) en la línea "C-class" de 50 $ de Hardkernel — CNX: "Hardkernel has just launched an update to its ODROID-C2 board" (enlace arriba). Hardkernel afirma +40 % de CPU multi-núcleo y +50 % de ancho de banda de DRAM frente al C2 (citado por CNX, mismo artículo).
- Estado (2026-10): Activo — "ODROID-C4 with 2GByte RAM" y "ODROID-C4 with 4GByte RAM" siguen listados en el menú de navegación de la tienda hardkernel.com (obtenido el 2026-10-13), y los accesorios del C4 (módulos eMMC, carcasa, módulo WiFi) están en stock en (obtenido el 2026-10-13). El ODROID-C5 (S905X5M, 2025) se comercializa como su "lower-cost upgrade" (
- Variantes: - ODROID-C4 4 GB DDR4 (SKU de lanzamiento; tabla ODROID de Wikipedia). - ODROID-C4 2 GB DDR4 (añadido más tarde; listado en el menú de la tienda 2026-10-13). > a).
+ Puntos fuertes
- La mejor placa servidor GbE en relación precio/rendimiento de su generación: 4× USB 3.0 + GbE + zócalo eMMC por $50 — el zócalo eMMC (módulos de hasta 256 GB) es único en la clase de precio del Pi 4 (artículo de comparación de CNX: el RPi 4 "does not offer an eMMC option").
- Extensiones Armv8 crypto: SHA256 (8 KB) ~7× más rápido que el BCM2711 del Raspberry Pi 4, que carece de ellas (sección de benchmarks del artículo de lanzamiento de CNX).
- Eficiencia Cortex-A55: reposo ≈ 1.8 W / estrés ≈ 3.64 W con el disipador pasivo incluido (CNX) — las cajas sin ventilador 24/7 son el uso canónico.
- Ranura de expansión mSOTA+ para el pequeño módulo Wi-Fi/BT de $8.90 (WiFi Module 5BK) — deja libres los puertos USB 3.0 frente a un dongle ( obtenido el 2026-10-13).
- Receptor IR con mapa de teclas rc-odroid dedicado para el mando en mainline (meson-sm1-odroid-c4.dts) — ideal para centro multimedia.
- Amplio rango de entrada DC (≈5.5–17 V) — puede alimentarse desde rieles automotrices/solares de 12 V, a diferencia de las placas Pi de solo 5 V (CNX; Wikipedia).
- Rico ecosistema de complementos en el conector de 40 pines: Weather Board Zero ($2), placa Amplificador de Audio ($10), placa complementaria CAN FD ($11), ventiladores de 12 V, UPS, grabador de eMMC (todos en obtenido el 2026-10-13).
- Estatus Linux mainline de primera clase: DT de la placa en el árbol torvalds, OPP/cpufreq, térmico, SARADC, hub USB, IR, LEDs todos descritos aguas arriba (ver Resources).
− Puntos débiles
- Sin Wi-Fi/Bluetooth integrados — a diferencia del Pi 4, las radios son extras opcionales (módulo mSOTA+ o dongle USB) (artículo de lanzamiento de CNX). Prevé los $9 extra y un puerto/ranura.
- Las entradas ADC admiten como máximo 1.8 V mientras el resto del conector es de 3.3 V — enviar analógico de 3.3 V a los pines SARADC puede dañar el SoC (artículo de lanzamiento de CNX: "all I/Os are 3.3V, except ADC @ 1.8V max").
- Confusión de frecuencia de CPU (1.5 vs 2.0 GHz): el marketing del lanzamiento y algunas imágenes vienen con 1.5 GHz por defecto mientras el SoC es nominal de 2.0 GHz y las OPP mainline se detienen en 1.908 GHz (CNX vs meson-sm1.dtsi, arriba). >
- El kernel del proveedor es legacy 4.9 (odroidc4-4.9.y, última modificación 2020-05-11 según la lista de ramas de GitHub) — Hardkernel lo distribuye como imágenes precompiladas; la compilación de módulos fuera de árbol y las toolchains modernas pueden morder. Mainline (Armbian, 6.6+) es la vía sensata para servidores.
- El eMMC mainline se detiene en HS200 (mmc-hs200-1_8v en meson-sm1-odroid.dtsi); >
- El puerto USB OTG no puede alimentar la placa (CNX: "not for power input") — un apaño con un cable USB-C de 5 V no funcionará; usa el conector de barril.
- Nodo de memoria de 1 GB en el DTS mainline de serie: si un gestor de arranque no corrige el nodo memory@0, Linux solo ve 1 GB de los 4 GB (meson-sm1-odroid.dtsi, consultado el 2026-10-13).
- Margen térmico: el disipador pasivo es suficiente a ~3.6 W de estrés (CNX), pero >
- Hilo de anuncio/soporte: discusión de lanzamiento con benchmarks de Hardkernel: (enlazado desde el artículo de lanzamiento de CNX). >
- Retour d'expérience expert expert — expert-pi-like
- Retour d'experience sur l'ODROID-C4. Le rapport qualite/prix est reel : a 50 dollars avec le dissipateur inclus, on a un vrai GbE, 4x USB 3.0 et surtout un socket eMMC, chose inexistante sur le Pi 4. Les extensions crypto ARMv8 donnent des gains enorms sur le chiffrement. Par contre, attention aux … — expert-pi-like
- Merci pour le rappel sur les ADC. Je confirme le souci de fréquence. J'ai utilise une image Hardkernel officielle et j'ai du passer par des scripts pour atteindre les 1.908GHz max autorises par le noyau. Le kernel 4.9 fourni en usine est legacy et pose des problèmes avec les modules modernes. Pour … — maker-sol
- Petite question sur la section materielle. Tu mentionnes que l'OTG USB ne fournit pas d'alimentation. J'ai voulu alimenter via un cable USB-C pour tester une config portable sans prise secteur, et effectivement, ca ne démarre pas. Faut imperativement le jack barrel. Concernant le module Wi-Fi 5BK a… — hobby-tweak
Opiniones y proyectos de la comunidad
- Test Manjaro on ODROID forum.manjaro.org
- Can't get linux 5.10-rcX to boot on Odroids forum.manjaro.org
- Raspberry Pi 4 vs ODROID-C4 Features Comparison www.cnx-software.com
- $50 ODROID-C4 Raspberry Pi 4 Competitor Combines Amlogic S905X3 SoC with 4GB RAM www.cnx-software.com
Contenido no disponible todavía.
- Sin Wi-Fi/Bluetooth integrados — a diferencia del Pi 4, las radios son extras opcionales (módulo mSOTA+ o dongle USB) (artículo de lanzamiento de CNX). Prevé los $9 extra y un puerto/ranura.
- Las entradas ADC admiten como máximo 1.8 V mientras el resto del conector es de 3.3 V — enviar analógico de 3.3 V a los pines SARADC puede dañar el SoC (artículo de lanzamiento de CNX: "all I/Os are 3.3V, except ADC @ 1.8V max").
- Confusión de frecuencia de CPU (1.5 vs 2.0 GHz): el marketing del lanzamiento y algunas imágenes vienen con 1.5 GHz por defecto mientras el SoC es nominal de 2.0 GHz y las OPP mainline se detienen en 1.908 GHz (CNX vs meson-sm1.dtsi, arriba). >
- El kernel del proveedor es legacy 4.9 (odroidc4-4.9.y, última modificación 2020-05-11 según la lista de ramas de GitHub) — Hardkernel lo distribuye como imágenes precompiladas; la compilación de módulos fuera de árbol y las toolchains modernas pueden morder. Mainline (Armbian, 6.6+) es la vía sensata para servidores.
- El eMMC mainline se detiene en HS200 (mmc-hs200-1_8v en meson-sm1-odroid.dtsi); >
- El puerto USB OTG no puede alimentar la placa (CNX: "not for power input") — un apaño con un cable USB-C de 5 V no funcionará; usa el conector de barril.
- Nodo de memoria de 1 GB en el DTS mainline de serie: si un gestor de arranque no corrige el nodo memory@0, Linux solo ve 1 GB de los 4 GB (meson-sm1-odroid.dtsi, consultado el 2026-10-13).
- Margen térmico: el disipador pasivo es suficiente a ~3.6 W de estrés (CNX), pero >
- Hilo de anuncio/soporte: discusión de lanzamiento con benchmarks de Hardkernel: (enlazado desde el artículo de lanzamiento de CNX). >
- Faire clignoter la LED bleue via le GPIO debutant Schéma : IMG-odroid-c4-debutant-1-odroidc4-led-gpio.svg — Vue de dessus de l'ODROID-C4 avec la LED bleue status (broche GPIOAO_11) mise en évidence à côté du connecteur 40 broches.
- Lire un bouton poussoir dans la console debutant Schéma : IMG-odroid-c4-debutant-2-odroidc4-bouton-console.svg — Broches 13 (GPIOX_4) et 14 (GND) du connecteur 40 broches reliées par un bouton poussoir, résistance de pull-up interne indiquée.
- Premier script Python : LED et informations système debutant Schéma : IMG-odroid-c4-debutant-3-odroidc4-premier-python.svg — ODROID-C4 relié à un écran HDMI affichant un terminal Python, LED status clignotant au rythme du script.
- Variation d'intensité d'une LED avec le PWM intermediaire Schéma : IMG-odroid-c4-intermediaire-1-odroidc4-pwm-led.svg — LED avec résistance de 330 Ω reliée à une broche PWM du connecteur 40 broches de l'ODROID-C4 et au GND, signal carré illustré.
- Lire un capteur I2C (Weather Board Zero) intermediaire Schéma : IMG-odroid-c4-intermediaire-2-odroidc4-i2c-capteur.svg — Weather Board Zero Hardkernel emboîtée sur le connecteur 40 broches, bus SDA/SCL (3,3 V) reliant le capteur BME-class au SoC S905X3.
- Ethernet Gigabit et accès SSH sécurisé intermediaire Schéma : IMG-odroid-c4-intermediaire-3-odroidc4-ethernet-ssh.svg — ODROID-C4 relié par câble RJ45 (Ethernet Gigabit, PHY RTL8211F) à une box routeur, un ordinateur portable se connectant en SSH, absence de Wi-Fi embarqué annotée.
- Boot sur microSD et eMMC, procédure de recouvrement avance Schéma : IMG-odroid-c4-avance-1-odroidc4-boot-emmc.svg — ODROID-C4 en coupe fonctionnelle : emplacement microSD sur le bord, connecteur eMMC avec son petit levier de sélection, flèches de priorité de boot vers le SoC S905X3.
- Surveillance thermique et fréquence CPU avance Schéma : IMG-odroid-c4-avance-2-odroidc4-thermique.svg — ODROID-C4 vu de dessus avec son dissipateur passif 40×32 mm, sondes de température (junction du S905X3) et graphique fréquence/temps de 1,0 à 1,908 GHz.
- Serveur web léger et conteneurs avance Schéma : IMG-odroid-c4-avance-3-odroidc4-serveur-web.svg — ODROID-C4 en serveur : nginx et deux conteneurs Podman sur Armbian, port Ethernet Gigabit relié au réseau local, flèches HTTPS entrantes.
Biblioteca de código — ejemplos escritos para esta placa
clignotante.pyPythonbouton-gpio.pyPythoncapteur-i2c.shBashsurveillance-temperature.shBashcapteur-dht11.pyPythonservo-pwm-sysfs.shBashserveur-web-capteur.pyPythonreseau-ethernet.shBashjournal-cron.shBashveilleur-systemd.pyPython
Ejemplos y repositorios encontrados en línea
- abandonware/meta-odroid github.com
- ztombol/odroid-tools github.com
- muehlbau/odroid-smartpower-linux github.com
- OtherCrashOverride/encoder-c4 github.com
- SamuelSchlesinger/odroid-c4-cluster github.com