BeagleBone AI-64 (TI TDA4VM / J721E)
⚡ Lo esencial en 60 segundos
- soc — Texas Instruments TDA4VM (Jacinto 7 / J721E family; SRM titles it "TI J721E DRA829/TDA4VM/AM752x processor"). Sources: CNX launch article, SRM ch.4, TI TDA4VM product page.
- cpu — 2× Arm Cortex-A72 (64-bit) @ up to 2.0 GHz (SRM comparison table; CNX).
- real_time_cores — 6× Cortex-R5F (3 dual clusters — 1 in MCU domain, 2 in main domain; "3x dual Arm Cortex-R5 co-processors" per mainline commit fae14a1cb8dd).
- dsp_accelerators — 1× C7x floating-point DSP + MMA (Matrix Multiply Accelerator, ~8 TOPS INT8), 2× C66x VLIW DSP, 12× PRU (2× PRU-ICSS), plus fixed-function vision blocks (VPAC capture/imaging pipeline, VPE/M2M, H.264 encode, H.264/H.265 decode) (CNX spec table, TI TIDL docs).
- gpu — PowerVR Series8XE GE8430 (SRM features table).
- ram — 4 GB LPDDR4 (Kingston Q3222PM1WDGTK-U, "3.2 GHz" i.e. LPDDR4-3200 class) — SRM ch.4.
- En esta placa : 9 tutoriales · 10 código
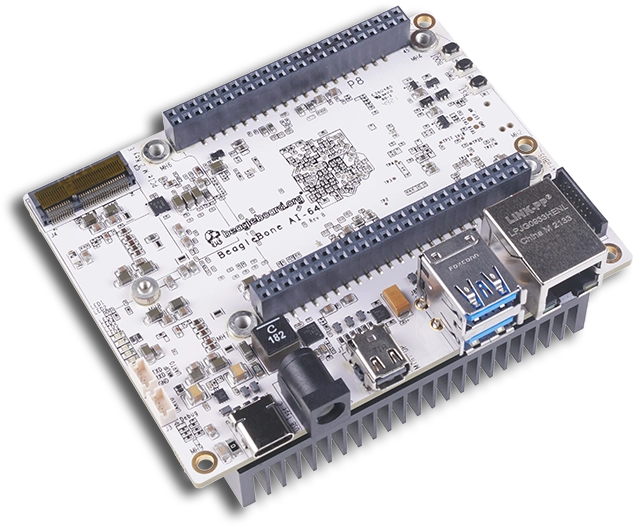
La BeagleBone AI-64 representa un hito significativo en la evolución de las placas de desarrollo de bajo consumo, posicionándose como la sucesora directa de la BeagleBone AI de 2019 y el buque insignia de la línea BeagleBone para aplicaciones de inteligencia artificial en el borde (edge AI) y robótica. Lanzada oficialmente el 14 de junio de 2022 por la Fundación BeagleBoard.org, con un diseño realizado por Seeed Studio bajo su guía, esta placa fue concebida para llevar capacidades de cómputo heterogéneo avanzadas a un factor de forma compacto de 4 por 3,1 pulgadas. Su certificación de hardware de código abierto (OSHW US002120) garantiza que los esquemas, el diseño del PCB y la documentación están disponibles públicamente, fomentando una comunidad de desarrolladores que valora la transparencia y la modificabilidad del hardware. Aunque el producto ha madurado y la página oficial ahora dirige a los nuevos compradores hacia la más reciente BeagleY-AI, la AI-64 sigue siendo una plataforma activa y robusta para proyectos que requieren un equilibrio preciso entre potencia de procesamiento, consumo energético y conectividad periférica.
El corazón de esta placa es el sistema en chip (SoC) Texas Instruments TDA4VM, perteneciente a la familia Jacinto 7 o J721E. Este procesador no es un simple microcontrolador, sino un sistema heterogéneo diseñado para manejar cargas de trabajo complejas de visión por computadora y aprendizaje automático. Su arquitectura combina dos núcleos de CPU Arm Cortex-A72 de 64 bits que operan a una frecuencia máxima de 2,0 GHz, encargados de las tareas generales del sistema operativo y las aplicaciones. Sin embargo, lo que distingue verdaderamente a esta placa es su conjunto de aceleradores especializados. Incluye seis núcleos Cortex-R5F, que son procesadores de tiempo real diseñados para ejecutar tareas críticas con latencias deterministas, esenciales en control de motores o lectura de sensores rápidos. Además, integra un potente motor de inteligencia artificial compuesto por un DSP de coma flotante C7x y un Acelerador de Multiplicación de Matrices (MMA), capaces de ofrecer un rendimiento teórico de 8 TOPS (billones de operaciones por segundo) en precisión INT8. Esto permite ejecutar modelos de redes neuronales para clasificación de imágenes o detección de objetos directamente en la placa, sin necesidad de enviar datos a la nube. Para complementar esto, cuenta con dos DSPs VLIW C66x y doce núcleos PRU (Unidades de E/S Programables), que son coprocesadores especializados en manipular señales de entrada y salida con una eficiencia y velocidad muy superiores a las de la CPU principal.
En cuanto a memoria y almacenamiento, la placa está equipada con 4 GB de RAM LPDDR4. Es crucial aclarar que, aunque algunas fuentes no oficiales mencionaron erróneamente 8 GB, la documentación técnica oficial (SRM) y el código fuente del kernel de Linux confirman inequívocamente que la capacidad es de 4 GB, utilizando módulos Kingston de clase LPDDR4-3200. Esta cantidad de memoria es suficiente para la mayoría de las aplicaciones de visión artificial embebida, permitiendo cargar modelos cuantizados y buffers de imagen simultáneamente. Para el almacenamiento persistente, dispone de 16 GB de memoria eMMC integrada, aunque debido al gran tamaño de las imágenes de sistema y los conjuntos de datos de IA, se recomienda encarecidamente utilizar una tarjeta microSD o una unidad NVMe a través del puerto M.2 para proyectos más pesados. La conectividad de red se basa en un puerto Gigabit Ethernet RJ45. Cabe destacar que la placa no incluye Wi-Fi ni Bluetooth de forma nativa; en su lugar, ofrece un zócalo M.2 E-key que permite al usuario instalar módulos de comunicación inalámbrica estándar, proporcionando flexibilidad para elegir el protocolo y la antena adecuados para su entorno de despliegue.
La versatilidad de la BeagleBone AI-64 se extiende a sus interfaces de entrada y salida. Mantiene la compatibilidad física con los conectores de expansión "cape" P8 y P9 de la legendaria BeagleBone Black, lo que significa que muchos accesorios antiguos pueden funcionar, aunque con una advertencia crítica: todos los pines de la cabecera operan a 3,3 V. Conectar dispositivos de 5 V dañará irreversiblemente la placa. Estas cabeceras exponen señales digitales y analógicas, incluyendo UART, I2C, SPI, PWM y entradas para codificadores de cuadratura, aunque algunos de estos últimos han presentado problemas de soporte en software en versiones iniciales. Para la visión artificial, la placa es particularmente potente, ofreciendo dos entradas de cámara MIPI CSI de 4 carriles, lo que permite conectar cámaras de alta resolución directamente al bus de datos del SoC. Los datos capturados pueden ser procesados por el pipeline de visión integrado (VPAC) y codificados por hardware en formatos H.264 o H.265, liberando a la CPU de esta carga intensiva. Para la salida de video, dispone de una salida miniDisplayPort y un conector MIPI DSI para pantallas, aunque la salida miniDP requiere un adaptador activo para conectar monitores HDMI estándar.
El sistema operativo oficial se basa en Debian, utilizando el kernel de Linux. La placa tiene soporte en el kernel principal de Linux (mainline) desde la versión 6.2, lo que garantiza un soporte a largo plazo y actualizaciones de seguridad, aunque el acceso completo a los aceleradores de IA y visión por computadora a menudo requiere el uso de las herramientas y el kernel modificado proporcionados por el SDK de Texas Instruments. El arranque del sistema sigue una cadena de seguridad compleja que involucra múltiples etapas de firmware, asegurando la integridad del código ejecutado. En términos de consumo energético, la placa es eficiente, consumiendo aproximadamente 1,75 W en reposo, pero requiere una fuente de alimentación robusta de 5 V y al menos 3 A, ya que el consumo puede aumentar significativamente durante picos de carga del procesador o la GPU. Es importante notar que la alimentación a través del puerto USB-C de un ordenador portátil suele ser insuficiente para un funcionamiento estable.
A pesar de sus fortalezas, los usuarios deben ser conscientes de ciertas limitaciones documentadas. El puerto M.2 tiene una restricción de velocidad PCIe debido a limitaciones de reloj interno, lo que puede afectar el rendimiento de ciertos módulos de almacenamiento o red de alta velocidad. Además, la experiencia de arranque en frío en las primeras revisiones de hardware presentaba bloqueos aleatorios relacionados con la configuración de la memoria DDR, problemas que han sido mitigados en revisiones posteriores y actualizaciones de firmware. La gestión de los núcleos de tiempo real (R5F y PRU) requiere un conocimiento específico de programación de sistemas embebidos y el uso de frameworks como remoteproc para descargar firmware en estos coprocesadores. En resumen, la BeagleBone AI-64 es una herramienta poderosa para ingenieros y desarrolladores que buscan una plataforma abierta, con soporte comunitario activo y capacidades de IA de nivel industrial en un formato accesible, siempre que se respeten sus restricciones eléctricas y se aprovechen sus recursos heterogéneos de manera adecuada.
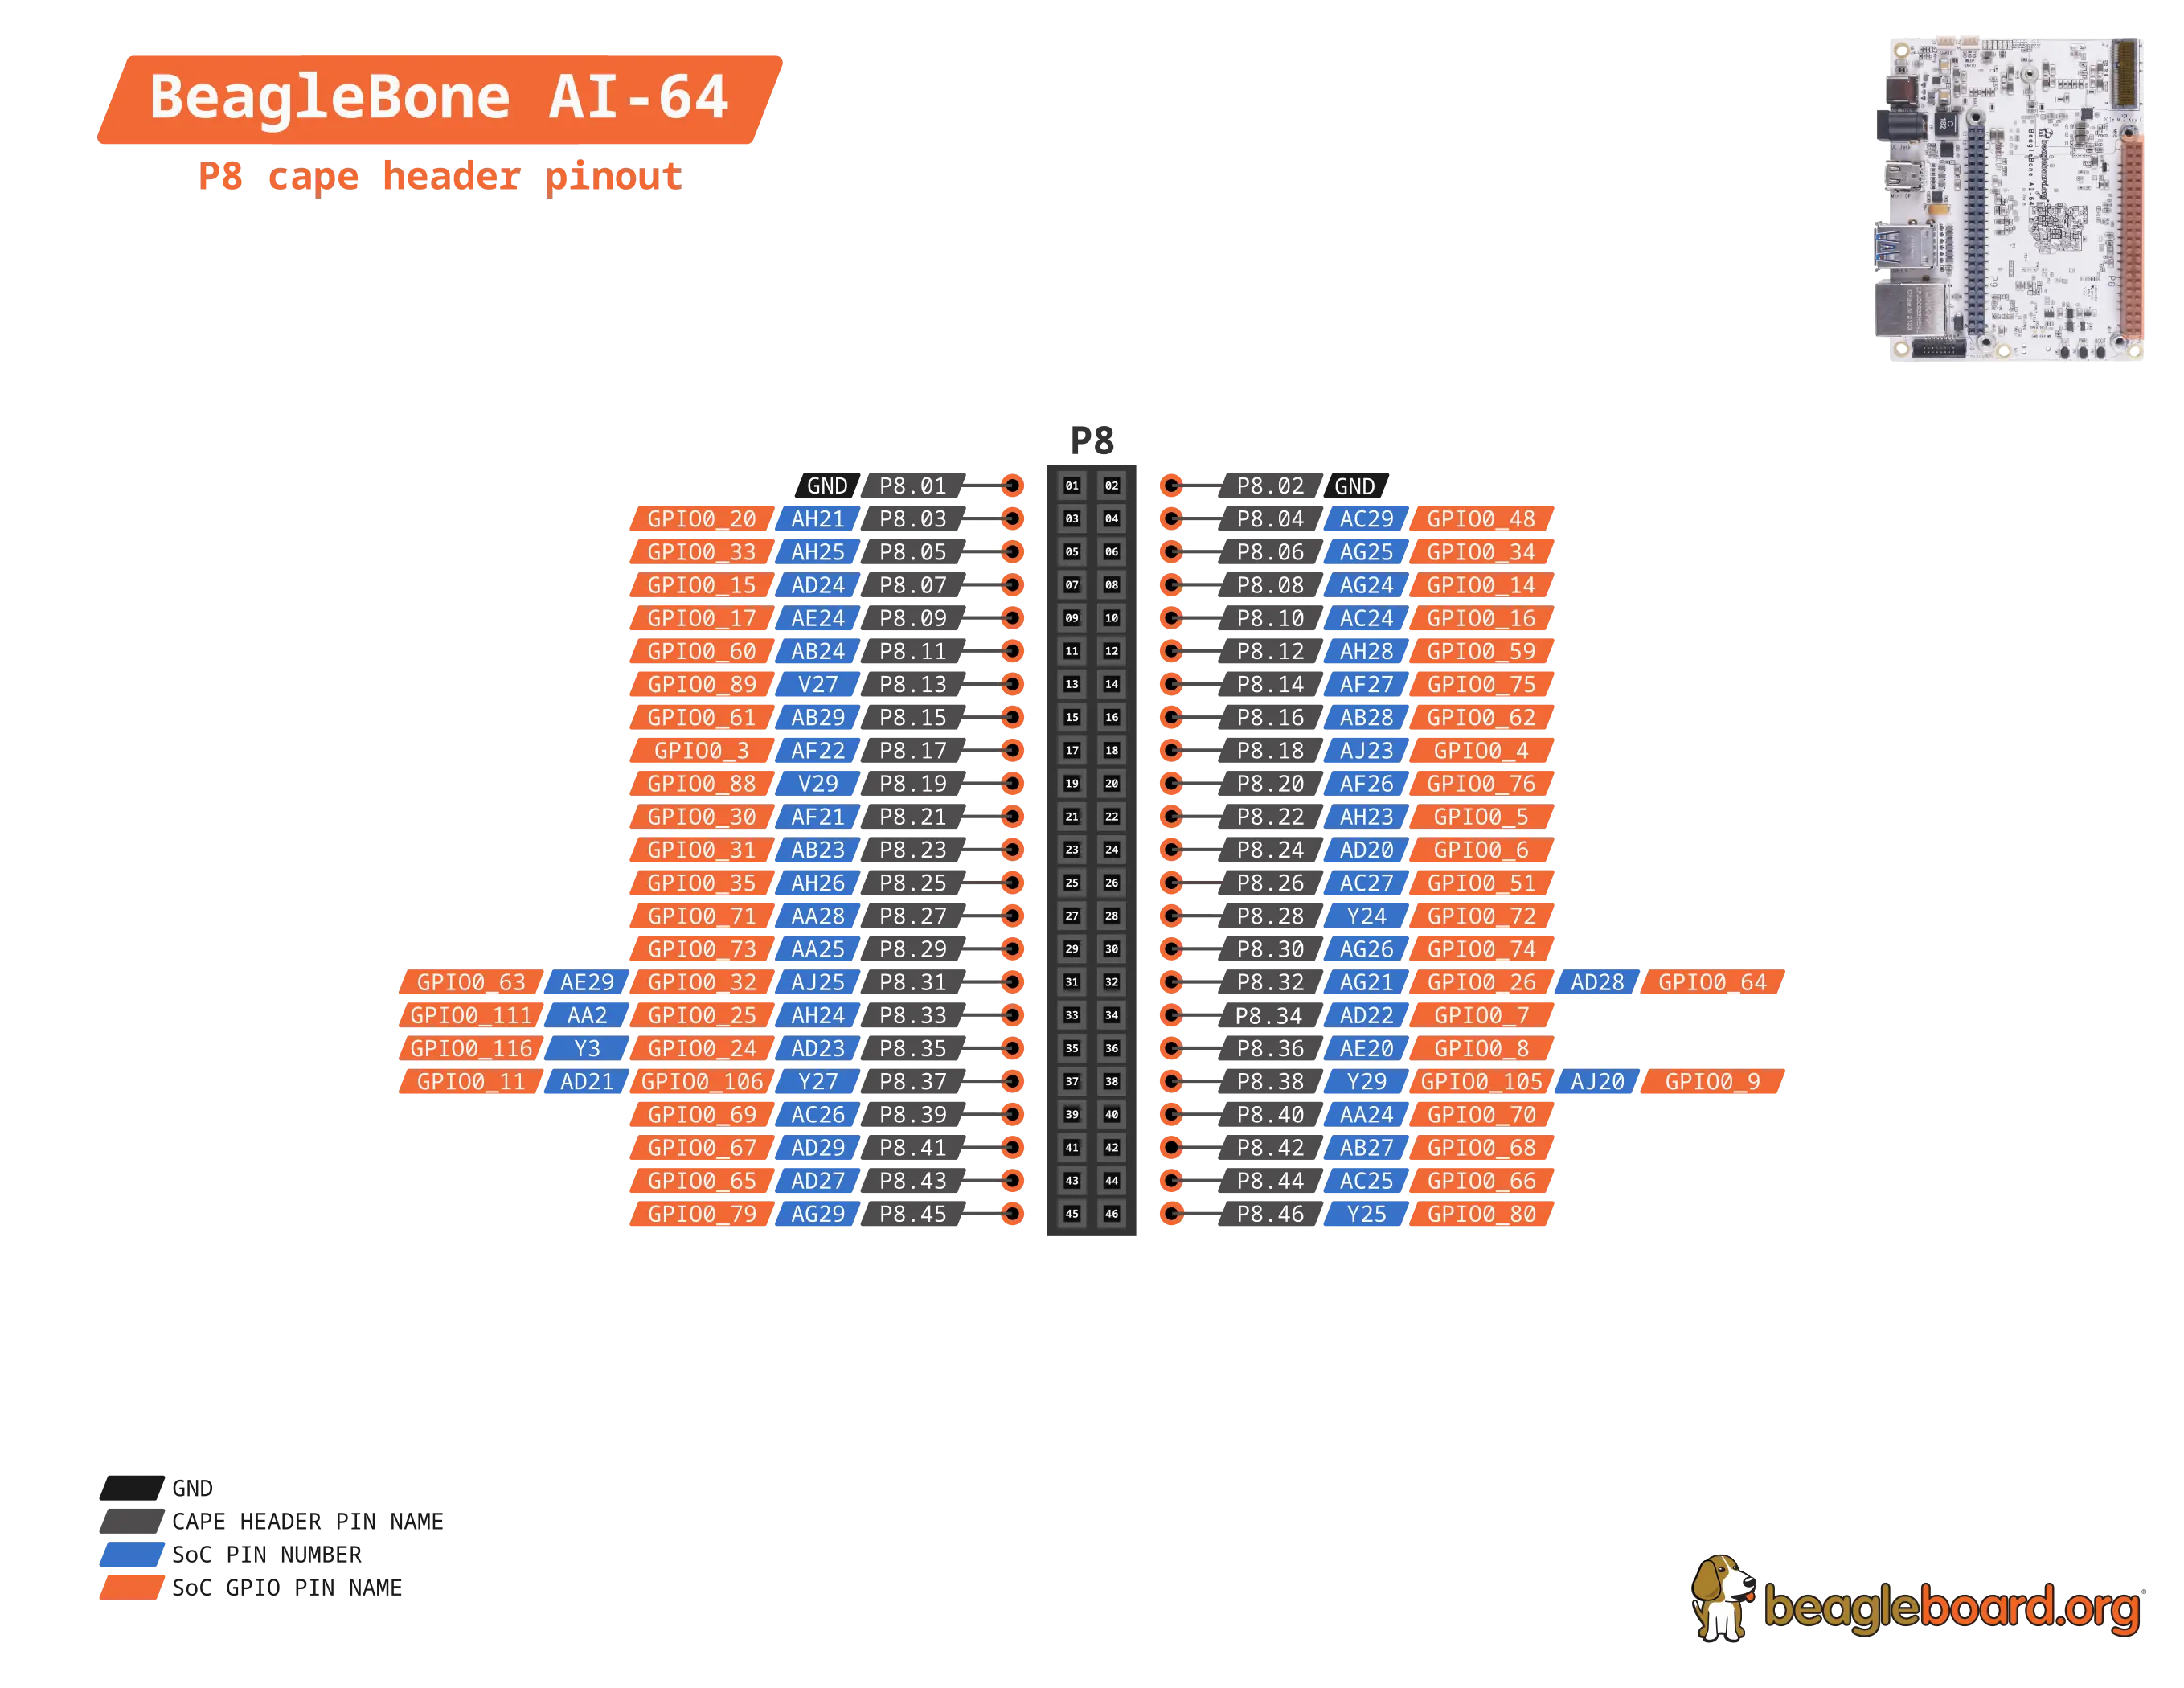
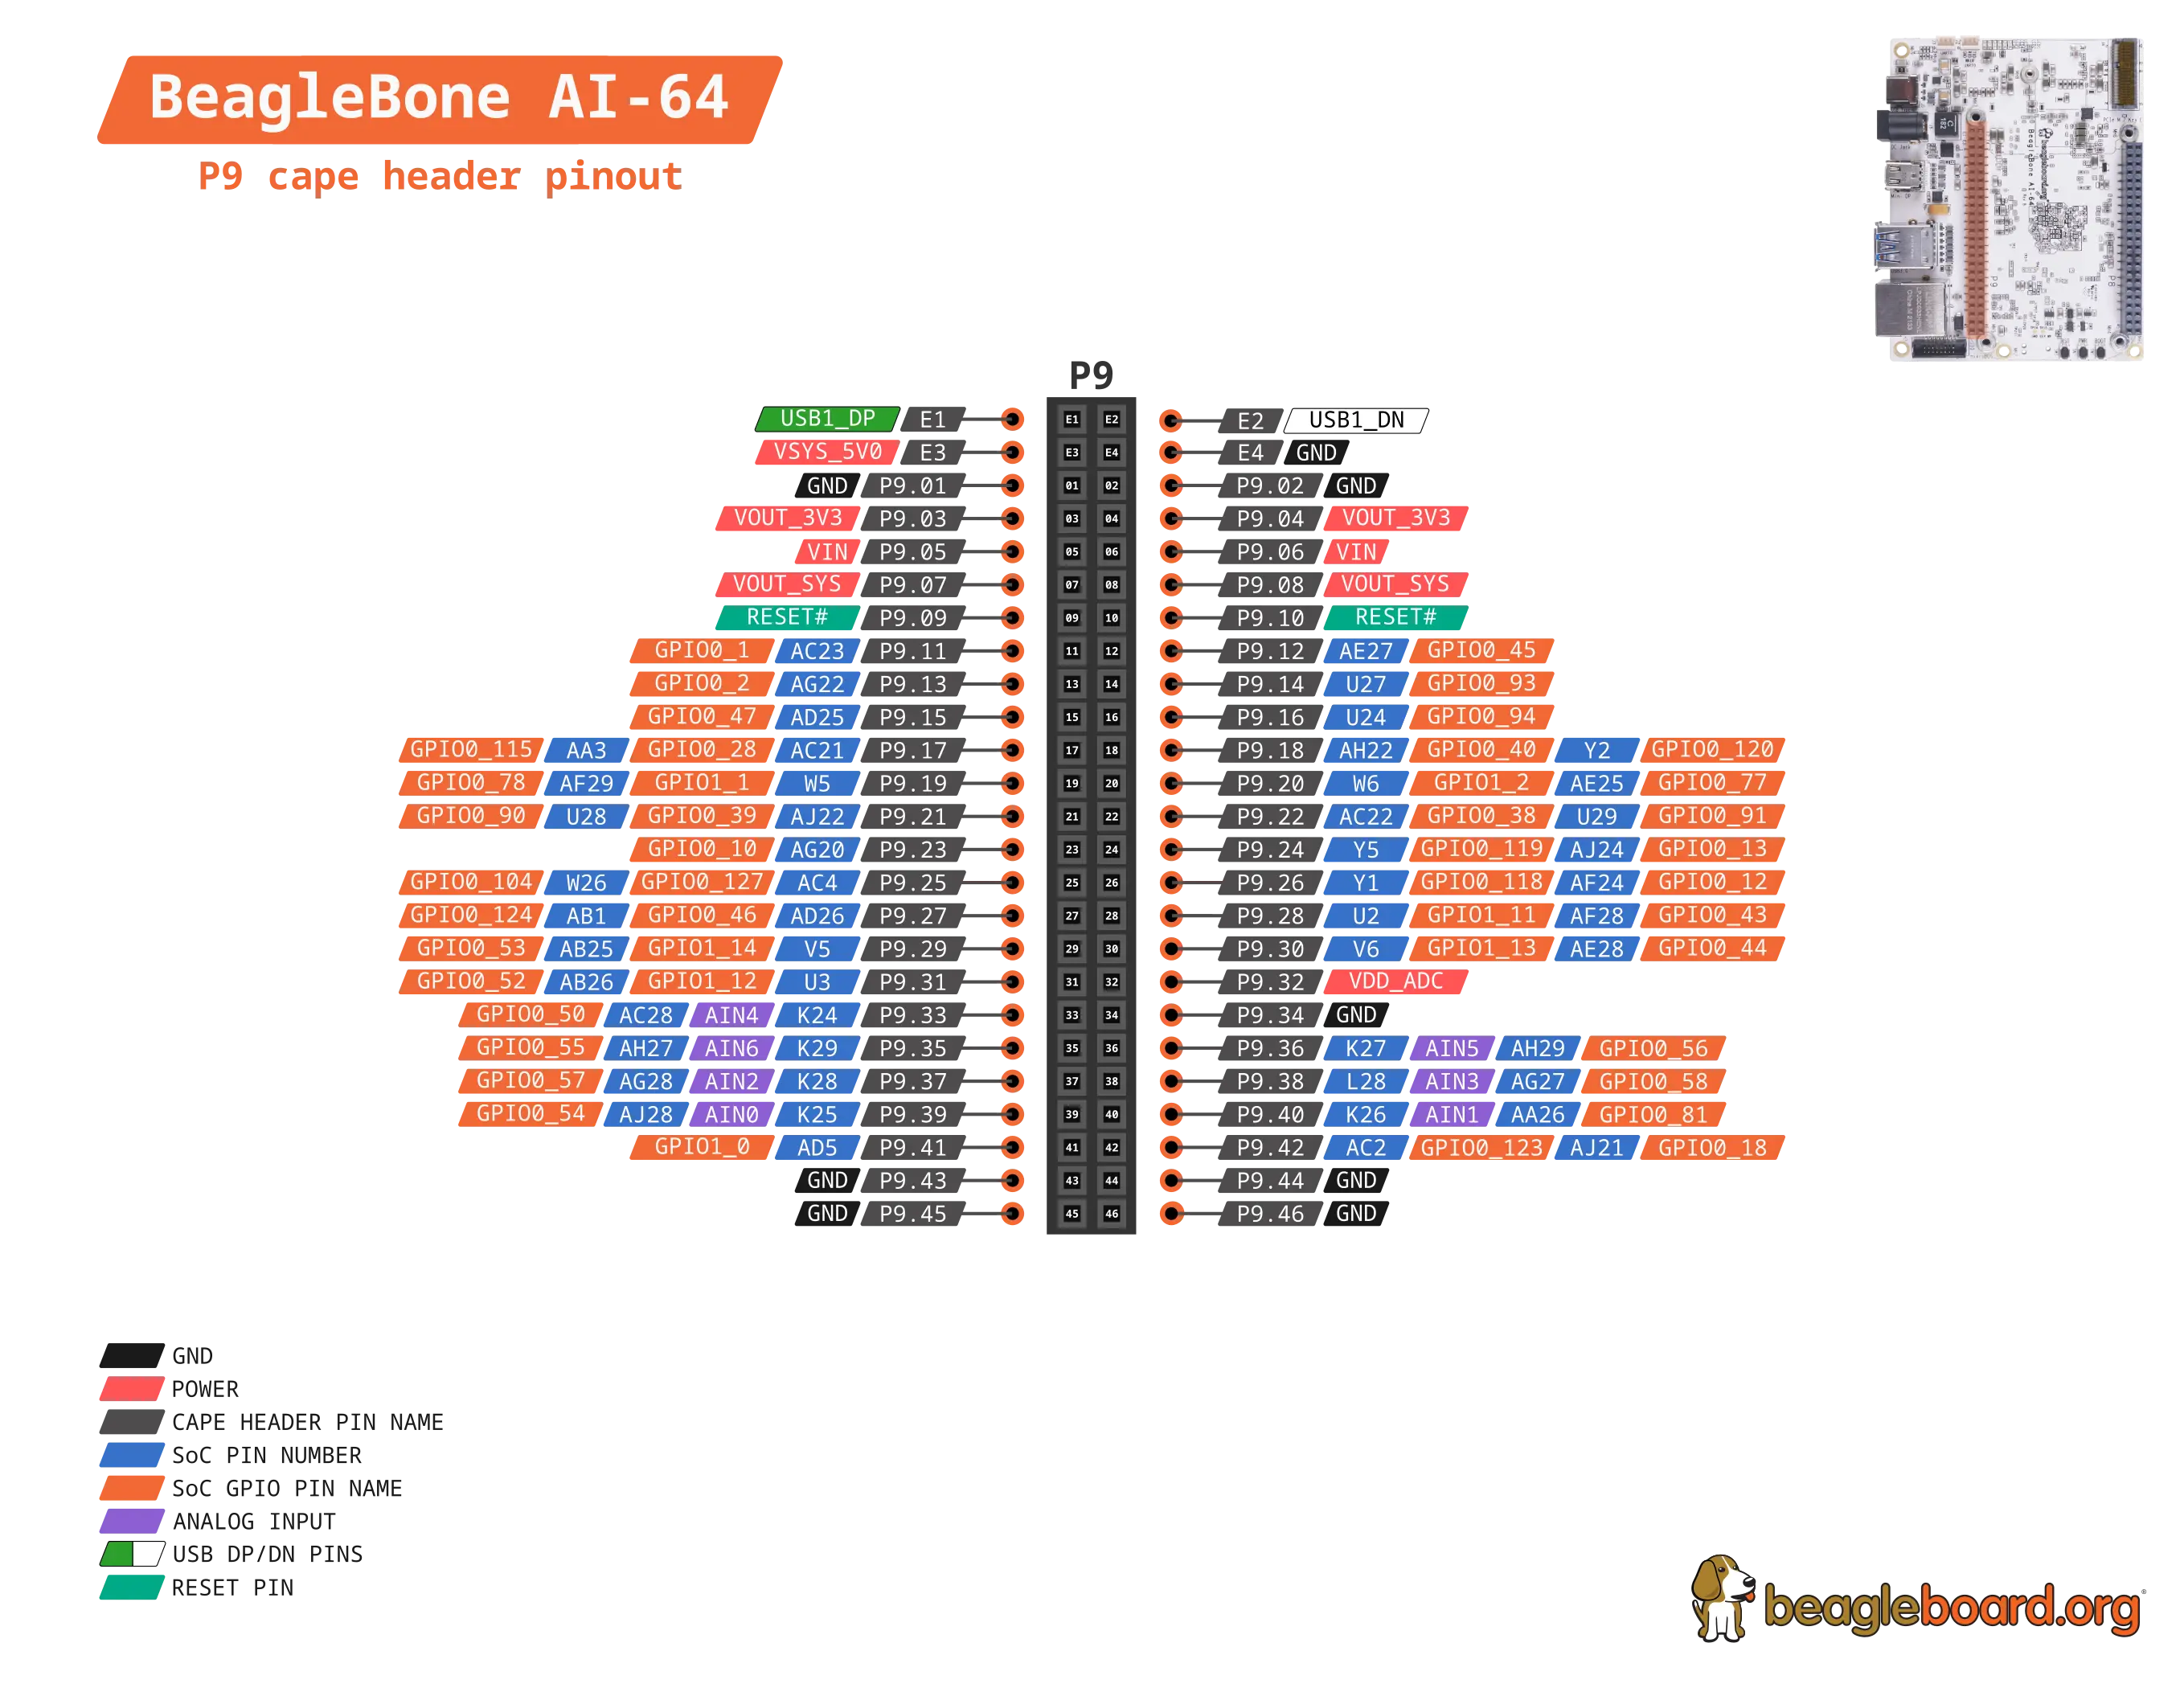
Esquema de pines (pinout)
| Attr | Especificaciones | verificado |
|---|---|---|
soc | Texas Instruments TDA4VM (Jacinto 7 / J721E family; SRM titles it "TI J721E DRA829/TDA4VM/AM752x processor"). Sources: CNX launch article, SRM ch.4, TI TDA4VM product page. | ✔ |
cpu | 2× Arm Cortex-A72 (64-bit) @ up to 2.0 GHz (SRM comparison table; CNX). | ? sin verificar |
real_time_cores | 6× Cortex-R5F (3 dual clusters — 1 in MCU domain, 2 in main domain; "3x dual Arm Cortex-R5 co-processors" per mainline commit fae14a1cb8dd). | ✔ |
dsp_accelerators | 1× C7x floating-point DSP + MMA (Matrix Multiply Accelerator, ~8 TOPS INT8), 2× C66x VLIW DSP, 12× PRU (2× PRU-ICSS), plus fixed-function vision blocks (VPAC capture/imaging pipeline, VPE/M2M, H.264 encode, H.264/H.265 decode) (CNX spec table, TI TIDL docs). | ✔ |
gpu | PowerVR Series8XE GE8430 (SRM features table). | ? sin verificar |
ram | 4 GB LPDDR4 (Kingston Q3222PM1WDGTK-U, "3.2 GHz" i.e. LPDDR4-3200 class) — SRM ch.4. | ? sin verificar |
storage | 16 GB eMMC (Kingston EMMC16G-TB29-PZ90) + microSD slot (1.8/3.3 V signalling) — SRM ch.4. | ? sin verificar |
networking | 1× Gigabit Ethernet RJ45 (MCU CPSW port, DP83867 PHY per mainline DTS). No onboard WiFi/BT — an M.2 E-key socket (PCIe + USB + SDIO) is provided for a WiFi/BT module (CNX, SRM ch.3). | ✔ |
usb | USB 3.0 Type-C dual-role (device, no power output) + 2× USB 3.0 Type-A host via a TUSB8041 4-port hub (up to ~2.8 A total for hosts, SRM ch.4). | ? sin verificar |
video | miniDP out (audio over miniDP), MIPI DSI connector, 2× 4-lane MIPI CSI camera inputs (CNX spec table). | ✔ |
gpio_expansion | two 46-pin BeagleBone cape headers P8/P9 at BeagleBone-Black-compatible spacing; all header signals 3.3 V ("do not connect 5 V logic… board will be damaged", SRM ch.7). CNX counts 72 digital pins (7 of them analog-capable, 3.3 V ADC). Header exposes up to 4× UART, 2× I²C (more via mux), 2× SPI, 8× PWM, 4× timer, CAN, pulse capture, quadrature encoder, PRU I/O (CNX table). Pin-mux table per header pin (e.g. P8_03 → GPIO0_20 at muxmode 7) is in SRM ch.7. | ✔ |
other_i_o | 3-pin 3.3 V TTL debug headers for WKUP_UART0 and UART0, JTAG tag-connect, MikroBUS Shuttle connector (CNX), buttons: Reset, Boot, Power; 1 power LED + 5 user LEDs (SRM ch.4). | ✔ |
power | 5 V ≥ 3 A via USB-C or 2.1 mm barrel jack; TPS65941213/TPS65941111 PMIC (SRM ch.3/ch.6). | ? sin verificar |
typical_consumption | (SRM ch.6, measured at 5 V): idle at U-Boot 210 mA; kernel boot peak 460 mA; kernel idle 350 mA (~1.75 W); loading a webpage 430 mA. | ? sin verificar |
size_weight | 4″ × 3.1″; 192 g with heatsink (SRM ch.4). | ? sin verificar |
temperature | on-die processor temperature sensors only (CNX table). | ? sin verificar |
- Fabricante / diseñador: BeagleBoard.org Foundation (diseño de Seeed Studio bajo la dirección de BeagleBoard.org; fabricada y vendida por los socios de BeagleBoard — Digi-Key, Element14, OKdo, Seeed). Certificada OSHW US002120 (certification.oshwa.org/us002120.html).
- Año / lanzamiento: lanzada el 14 de junio de 2022 (cronología de BeagleBoard en Wikipedia, consultada el 2026-10-13; artículo de lanzamiento de CNX Software, 2022-06-15).
- Precio de lanzamiento: unos 187 US$ en los distribuidores (CNX, 2022-06-15).
- Estado: activa pero madura; la página de producto ahora remite a los compradores a la BeagleY-AI más reciente como la «última placa con IA» (beagleboard.org/boards/beaglebone-ai-64, consultada el 2026-10-13).
- Variantes: una sola familia de revisión enviada (ID de placa BBONEAI-64-B0 en la EEPROM at24, según el mensaje del commit mainline del DTS fae14a1cb8dd); el esquema del repositorio de hardware es «Rev B1» (README de beagleboard/beaglebone-ai-64).
- Posicionamiento: sucesora de la BeagleBone AI (2019); buque insignia de IA en el edge / robótica de la línea BeagleBone (página de producto beagleboard.org).
+ Puntos fuertes
- Cómputo heterogéneo en formato SBC: A72 + 6× R5F + C7x+MMA + 2× C66x + 12× PRU + GPU + códecs de vídeo — silicio de clase «acelerador de IA de 8 TOPS» (TDA4VM) en una placa BeagleBone de 4″×3,1″ (CNX).
- Compatibilidad con capes: misma ubicación de headers P8/P9 que la BeagleBone Black, señalización de 3,3 V, con las señales PRU/IEP/QEP todavía enrutadas (SRM ch.7) — raro en una placa de IA de 64 bits a 2 GHz.
- Doble MIPI CSI de 4 carriles + pipeline de imagen VPAC + códecs H.264/265: pensada para cámaras inteligentes / robótica sin chips bridge externos (tabla de especificaciones de CNX).
- Descarga de tiempo real: los núcleos R5F y PRU ejecutan firmwares bare-metal/RTOS (remoteproc) para control de motores determinista / bucles de sensores mientras Linux gestiona la capa de aplicación (carveouts reserved-memory del DTS mainline para R5F/C66x/C7x).
- Hardware abierto: esquemas, PCB y documentación completos en git.beagleboard.org/beagleboard/beaglebone-ai-64 (espejo en GitHub aquí); certificada OSHW.
- Seguridad: arquitectura de seguridad K3 con dispositivos HS-FS/HS, OP-TEE (carveout secure_ddr en el DTS) — las funciones High-Security completas están documentadas en la guía de seguridad de TI para J721E.
- M.2 E-key con PCIe/USB/SDIO para módulos WiFi/BT o tarjetas de ampliación tipo acelerador/NVMe (CNX; vea Problems para la salvedad de la velocidad PCIe).
− Puntos débiles
- Bloqueos de arranque en frío de las primeras placas (bring-up de DDR): «Random System lockup during kernel bootup» — 35/496 y 32/1000 arranques en frío fallidos en las series de 2022 hasta cambios de configuración de la LPDDR4 (latencias SK IO, write-DBI) (issue #43).
- Cuelgue raro del device-manager TISCI en torno al encendido de la GPU (~1 arranque en frío de cada 1000, ti-sci … Mbox timedout + pvrsrvkm … adding gpu_0 device link failed) (issue #44).
- Quirks de USB: el puerto Type-A inferior se enumera aleatoriamente como USB 2.0 (#36); el USB-C de la revisión B no admite hot-plug (#35); regresión del hub USB en algunas imágenes (#40).
- Límite de velocidad PCIe del M.2: con el reloj interno del TDA4 la ranura no lograba funcionar a 5 Gbps; una solución alternativa en el DTS limita los módulos a 2,4 Gbps (#28).
- Señales de robótica no listas: codificador de cuadratura (QEP) «still not working» (#38); watchdog por software no implementado (#37); configuración de eHRPWM/SPI poco clara para los usuarios (#19, #16).
- El botón Reset no hace nada al arrancar desde la eMMC en algunas imágenes (#29).
- Disciplina de alimentación: necesita una fuente auténtica de 5 V ≥ 3 A — la conexión USB a un PC a menudo no puede alimentarla (SRM ch.3); realimentar o excitar las E/S con la alimentación apagada «dañará el procesador y anulará la garantía» (advertencias del SRM ch.7).
- La salida miniDP requiere un cable DP o un adaptador miniDP→HDMI activo (SRM ch.3).
- Sin WiFi/BT a bordo (se requiere módulo M.2 o dongle USB) y solo 2 puertos USB-A host (SRM ch.3).
- eMMC de 16 GB frente al SDK pesado: las imágenes/herramientas del stack TI Edge AI ocupan varios GB, por lo que el flash a bordo se llena rápido; use microSD/USB/NVMe (vía M.2) para los conjuntos de datos.
- Lagunas de mainline: el DTS mainline incluyó históricamente un carveout invertido del DSP C6x (corrección 1a314099b755) y necesitó correcciones de mcu_cpsw/retardos RGMII para Ethernet; el uso de DSP/CSI/códecs sigue requiriendo de hecho el stack downstream de TI.
- git.beagleboard.org está detrás de Anubis anti-bot, lo que rompía las descargas automatizadas de Yocto (espejos de GitHub solicitados/creados, #45).
- Retour d'expérience expert expert — expert-pi-like
- Grosse deception sur les peripheriques pour une carte a 187 dollars. J'ai passe trois jours a comprendre pourquoi mon dongle USB ne marchait pas : apparemment le port Type-A du bas enumere en USB 2.0 aleatoirement (issue 36), et le USB-C de la Rev B refuse le hot-plug. C'est dommage car le SoC TDA4… — expert-pi-like
- Je confirme le souci du cold-boot. J'avais des lockups aléatoires au démarrage jusqu'à ce que je mette à jour la config DDR (latences SK IO), cf issue 43. Par contre, une fois que Linux tourne, la separation des coeurs est interessante : j'utilise les PRU pour la boucle de controle moteur en temps … — maker-robot-01
- Petite question sur le stockage : le eMMC de 16 Go est vraiment trop petit pour les images Edge AI de TI ? Je debute et je ne veux pas griller la carte. Si quelqu'un a une experience avec l'OS officiel, est-ce que ca tient sur la carte SD ou faut-il imperativement un SSD via le port M.2 ? Ca m'embe… — nouveau_maker
Opiniones y proyectos de la comunidad
- AI-64 - remoteproc confusion forum.beagleboard.org
- BeagleBone AI-64 - lost in information forum.beagleboard.org
- Connecting display on BeagleBone AI-64 miniDP is not working forum.beagleboard.org
- How can I enable 4xCAN and 2xGPIO on the BeagleBone Ai64 forum.beagleboard.org
Contenido no disponible todavía.
- Product page
- doc/SRM
- System Reference Manual (official docs)
- BeagleBone_AI-64_Rev_B1_SCH_220602.pdf
- BeagleBone_AI-64_SCH.pdf
- Hardware design repo
- Hardware design repo
- SoC
- Mainline DTS
- TI Edge AI / TIDL
- TI Edge AI / TIDL
- TI Edge AI / TIDL
- Images & updates
- Images & updates
- Images & updates
- Community
- CNX Software, 2022-06-15
- Wikipedia — BeagleBoard
- Bloqueos de arranque en frío de las primeras placas (bring-up de DDR): «Random System lockup during kernel bootup» — 35/496 y 32/1000 arranques en frío fallidos en las series de 2022 hasta cambios de configuración de la LPDDR4 (latencias SK IO, write-DBI) (issue #43).
- Cuelgue raro del device-manager TISCI en torno al encendido de la GPU (~1 arranque en frío de cada 1000, ti-sci … Mbox timedout + pvrsrvkm … adding gpu_0 device link failed) (issue #44).
- Quirks de USB: el puerto Type-A inferior se enumera aleatoriamente como USB 2.0 (#36); el USB-C de la revisión B no admite hot-plug (#35); regresión del hub USB en algunas imágenes (#40).
- Límite de velocidad PCIe del M.2: con el reloj interno del TDA4 la ranura no lograba funcionar a 5 Gbps; una solución alternativa en el DTS limita los módulos a 2,4 Gbps (#28).
- Señales de robótica no listas: codificador de cuadratura (QEP) «still not working» (#38); watchdog por software no implementado (#37); configuración de eHRPWM/SPI poco clara para los usuarios (#19, #16).
- El botón Reset no hace nada al arrancar desde la eMMC en algunas imágenes (#29).
- Disciplina de alimentación: necesita una fuente auténtica de 5 V ≥ 3 A — la conexión USB a un PC a menudo no puede alimentarla (SRM ch.3); realimentar o excitar las E/S con la alimentación apagada «dañará el procesador y anulará la garantía» (advertencias del SRM ch.7).
- La salida miniDP requiere un cable DP o un adaptador miniDP→HDMI activo (SRM ch.3).
- Sin WiFi/BT a bordo (se requiere módulo M.2 o dongle USB) y solo 2 puertos USB-A host (SRM ch.3).
- eMMC de 16 GB frente al SDK pesado: las imágenes/herramientas del stack TI Edge AI ocupan varios GB, por lo que el flash a bordo se llena rápido; use microSD/USB/NVMe (vía M.2) para los conjuntos de datos.
- Lagunas de mainline: el DTS mainline incluyó históricamente un carveout invertido del DSP C6x (corrección 1a314099b755) y necesitó correcciones de mcu_cpsw/retardos RGMII para Ethernet; el uso de DSP/CSI/códecs sigue requiriendo de hecho el stack downstream de TI.
- git.beagleboard.org está detrás de Anubis anti-bot, lo que rompía las descargas automatizadas de Yocto (espejos de GitHub solicitados/creados, #45).
- Flasher l'image officielle et démarrer la BeagleBone AI-64 debutant Schéma : IMG-beaglebone-ai64-debutant-1-flasher-image-et-premier-boot.svg — BeagleBone AI-64 vue de dessus, flèches sur le bouton BOOT, le port USB-C et l'éjecteur microSD, câble 5 V branché.
- Faire clignoter une LED sur la broche P8_03 avec libgpiod debutant Schéma : IMG-beaglebone-ai64-debutant-2-clignoter-led-broche-p8-03.svg — broches P8 de la BeagleBone AI-64, zoom sur P8_03 reliée via une résistance 330 Ω à une LED puis GND, mention « 3,3 V max ».
- Surveiller la température et l'alimentation du TDA4VM debutant Schéma : IMG-beaglebone-ai64-debutant-3-surveiller-temperature-et-alimentation.svg — BeagleBone AI-64 avec son dissipateur, sonde de température et wattmètre USB annotés, courbe de température montante sous stress.
- Réseau : Ethernet Gigabit unique et module Wi-Fi en M.2 E-key intermediaire Schéma : IMG-beaglebone-ai64-intermediaire-1-reseau-gige-et-module-wifi-m2.svg — BeagleBone AI-64 avec un câble RJ45 sur son unique port Ethernet et un module Wi-Fi M.2 E-key glissé dans son connecteur, annotation « PCIe bridé à 2,4 Gbps ».
- Caméra MIPI CSI et encodage H.264 matériel via GStreamer intermediaire Schéma : IMG-beaglebone-ai64-intermediaire-2-camera-csi-encodage-h264-materiel.svg — BeagleBone AI-64 avec un module caméra relié par nappe FFC au connecteur CSI0, pipeline annoté CSI → VPAC → VPE → encodeur H.264 → fichier MP4.
- Remoteproc : inventorier et démarrer les co-processeurs R5F et C66x intermediaire Schéma : IMG-beaglebone-ai64-intermediaire-3-remoteproc-demarrer-r5f-c66x.svg — carte d'architecture du TDA4VM (2 Cortex-A72, 3 paires Cortex-R5F, 2 DSP C66x, C7x+MMA, 12 PRU) avec des flèches « start » depuis Linux vers un core C66x via /sys/class/remoteproc.
- Inférence de réseau de neurones sur le C7x+MMA avec edgeai-tidl-tools avance Schéma : IMG-beaglebone-ai64-avance-1-inference-edgeai-tidl-c7x-mma.svg — BeagleBone AI-64 avec image caméra encadrant un objet (classe et score affichés), flux annoté modèle quantisé INT8 → TIDL → accélérateur C7x+MMA 8 TOPS.
- Écrire un overlay device tree pour les nappes cape sous K3 avance Schéma : IMG-beaglebone-ai64-avance-2-overlay-device-tree-k3-cape.svg — nappes P8/P9 de l'AI-64 avec tableau de muxmodes du SRM en médaillon, flux .dtso → dtc → /sys/kernel/config/device-tree/overlays.
- Stockage : déborder des 16 Go d'eMMC (microSD, NVMe M.2, migration) avance Schéma : IMG-beaglebone-ai64-avance-3-etendre-stockage-au-dela-des-16go-emmc.svg — BeagleBone AI-64 entourée de ses trois stockages : puce eMMC 16 Go, microSD 128 Go, SSD NVMe sur adaptateur M.2, flèches de migration rsync de l'eMMC vers la microSD.
Biblioteca de código — ejemplos escritos para esta placa
clignotante.pyPythonbouton-gpio.pyPythoncapteur-i2c.shBashsurveillance-temperature.shBashcapteur-dht11.pyPythonservo-pwm-sysfs.shBashserveur-web-capteur.pyPythonwifi-station.shBashjournal-cron.shBashveilleur-systemd.pyPython
Ejemplos y repositorios encontrados en línea
- RobertCNelson/linux-dev github.com
- beagleboard/beaglebone-ai-64 github.com
- loic-fejoz/beaglebone-ai64-tutorial github.com
- Hypnotriod/bbai64 github.com
- kevinacahalan/BeagleBoneAI64_Heterogeneous_App_Example github.com