BeagleBone AI-64 (TI TDA4VM / J721E)
⚡ L’essentiel en 60 secondes
- soc — Texas Instruments TDA4VM (Jacinto 7 / J721E family; SRM titles it "TI J721E DRA829/TDA4VM/AM752x processor"). Sources: CNX launch article, SRM ch.4, TI TDA4VM product page.
- cpu — 2× Arm Cortex-A72 (64-bit) @ up to 2.0 GHz (SRM comparison table; CNX).
- real_time_cores — 6× Cortex-R5F (3 dual clusters — 1 in MCU domain, 2 in main domain; "3x dual Arm Cortex-R5 co-processors" per mainline commit fae14a1cb8dd).
- dsp_accelerators — 1× C7x floating-point DSP + MMA (Matrix Multiply Accelerator, ~8 TOPS INT8), 2× C66x VLIW DSP, 12× PRU (2× PRU-ICSS), plus fixed-function vision blocks (VPAC capture/imaging pipeline, VPE/M2M, H.264 encode, H.264/H.265 decode) (CNX spec table, TI TIDL docs).
- gpu — PowerVR Series8XE GE8430 (SRM features table).
- ram — 4 GB LPDDR4 (Kingston Q3222PM1WDGTK-U, "3.2 GHz" i.e. LPDDR4-3200 class) — SRM ch.4.
- Sur cette fiche : 9 tutoriels · 10 codes
La BeagleBone AI-64, lancée en juin 2022 par la BeagleBoard.org Foundation, se positionne comme le successeur naturel de la BeagleBone AI de 2019, incarnant le fleuron de la gamme dédié à l'intelligence artificielle en périphérie et à la robotique. Conçue par Seeed Studio sous la guidance de la fondation, cette carte est certifiée Open Source Hardware, garantissant l'accès public aux schémas et à la conception. Elle repose sur le processeur Texas Instruments TDA4VM, issu de la famille Jacinto 7 (J721E), une puce hétérogène qui marque une rupture technologique par rapport aux cartes de développement classiques. Contrairement à un microcontrôleur unique, le TDA4VM intègre une architecture complexe combinant deux cœurs Arm Cortex-A72 cadencés jusqu'à 2,0 GHz pour les tâches de calcul généraliste, six cœurs temps réel Cortex-R5F pour la gestion précise des capteurs et des moteurs, ainsi qu'un accélérateur d'intelligence artificielle dédié. Cet accélérateur, composé d'un DSP flottant C7x et d'un accélérateur de multiplication de matrices (MMA), offre une puissance théorique de 8 TOPS (Tera Opérations Par Seconde) en précision INT8, permettant d'exécuter des réseaux de neurones profonds directement sur la carte sans dépendre d'un serveur distant.
La mémoire vive est constituée de 4 Go de LPDDR4, une norme de mémoire basse consommation et haute vitesse, ce qui suffit largement pour la plupart des applications embarquées, bien que des sources non officielles aient pu évoquer 8 Go par erreur. Le stockage interne comprend 16 Go de mémoire eMMC, complétés par un port pour carte microSD. Il est important de noter que la quantité de mémoire embarquée peut être rapidement saturée par les images système lourdes fournies par Texas Instruments pour l'intelligence artificielle, incitant souvent les utilisateurs à recourir à des solutions de stockage externes via le port microSD ou les interfaces USB. La connectivité réseau est assurée par un port Ethernet Gigabit, mais la carte ne dispose pas de module Wi-Fi ou Bluetooth intégré. Pour combler ce manque, un connecteur M.2 E-key est présent, permettant d'ajouter une carte Wi-Fi/Bluetooth ou d'autres périphériques via les interfaces PCIe, USB ou SDIO. Cependant, il convient de noter une limitation matérielle documentée : la vitesse PCIe du slot M.2 est bridée à 2,4 Gbps par une configuration logicielle de contournement, empêchant l'atteinte des 5 Gbps théoriques, ce qui peut affecter les performances de certains modules de stockage ou d'accélération.
L'un des atouts majeurs de la BeagleBone AI-64 réside dans sa compatibilité avec l'écosystème historique des « capes ». La carte conserve les deux connecteurs d'extension 46 broches (P8 et P9) à l'espacement standard des BeagleBone Black, permettant de réutiliser une vaste bibliothèque d'accessoires existants. Toutefois, une attention particulière doit être portée à la tension de fonctionnement : tous les signaux des broches sont en 3,3 volts. Contrairement à d'autres cartes qui tolèrent le 5 volts, l'injection d'une logique 5 volts sur ces broches endommagera irrémédiablement la carte. Cette compatibilité matérielle est renforcée par la présence de signaux spécifiques à la robotique, tels que les entrées pour encodeurs quadrature (QEP) et les interfaces PWM avancées (eHRPWM), bien que le support logiciel de certaines de ces fonctions ait connu des retards ou des incohérences dans les premières versions du système d'exploitation. La carte offre également une richesse d'entrées-sorties vidéo, avec deux entrées caméra MIPI CSI 4 voies et une sortie mini DisplayPort, facilitant la création de systèmes de vision artificielle autonomes.
Sur le plan logiciel, la BeagleBone AI-64 est principalement supportée par des images Debian personnalisées intégrant le noyau Linux dérivé de Texas Instruments, nécessaire pour exploiter pleinement les accélérateurs matériels comme le pipeline vidéo VPAC ou les cœurs DSP. Bien que le support du noyau Linux « mainline » (officiel) ait été introduit dès la version 6.2, il offre principalement une prise en charge des fonctions de base (démarrage, réseau, USB), tandis que les fonctionnalités avancées de l'intelligence artificielle et du traitement vidéo restent dépendantes de la pile logicielle propriétaire de Texas Instruments. Le démarrage de la carte suit une chaîne complexe impliquant plusieurs étapes de sécurité et de gestion, rendant l'accès aux logs de démarrage précoce via un port série de débogage spécifique particulièrement utile pour le diagnostic. L'alimentation requiert une source stable de 5 volts fournissant au moins 3 ampères, car les ports USB standards d'un ordinateur ne suffisent souvent pas à alimenter la carte en charge, et un apport de puissance incorrect peut entraîner des dommages permanents.
Malgré sa puissance, la carte présente quelques défis connus. Des problèmes de démarrage à froid aléatoires ont été rapportés sur les premières séries, liés à la configuration de la mémoire DDR, bien que des correctifs aient été apportés. De même, la gestion de l'USB présente des irrégularités, comme des ports qui ne s'initialisent pas toujours à la vitesse USB 3.0 ou un manque de support pour le branchement à chaud sur le port USB-C. L'absence de Wi-Fi intégré et la nécessité d'utiliser des adaptateurs actifs pour la sortie vidéo mini DisplayPort sont aussi des contraintes pratiques à anticiper. Enfin, la température de fonctionnement n'est pas spécifiée par des limites industrielles claires dans la documentation de base, incitant les utilisateurs professionnels à consulter les fiches techniques du processeur TI pour les environnements critiques. En résumé, la BeagleBone AI-64 est un outil puissant pour les développeurs prêts à naviguer entre le monde ouvert de Linux et les spécificités matérielles de Texas Instruments, offrant une passerelle unique entre la robotique temps réel et l'intelligence artificielle embarquée.
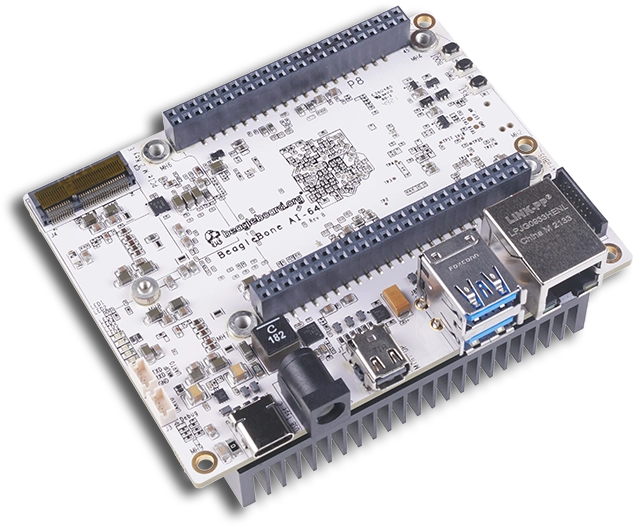
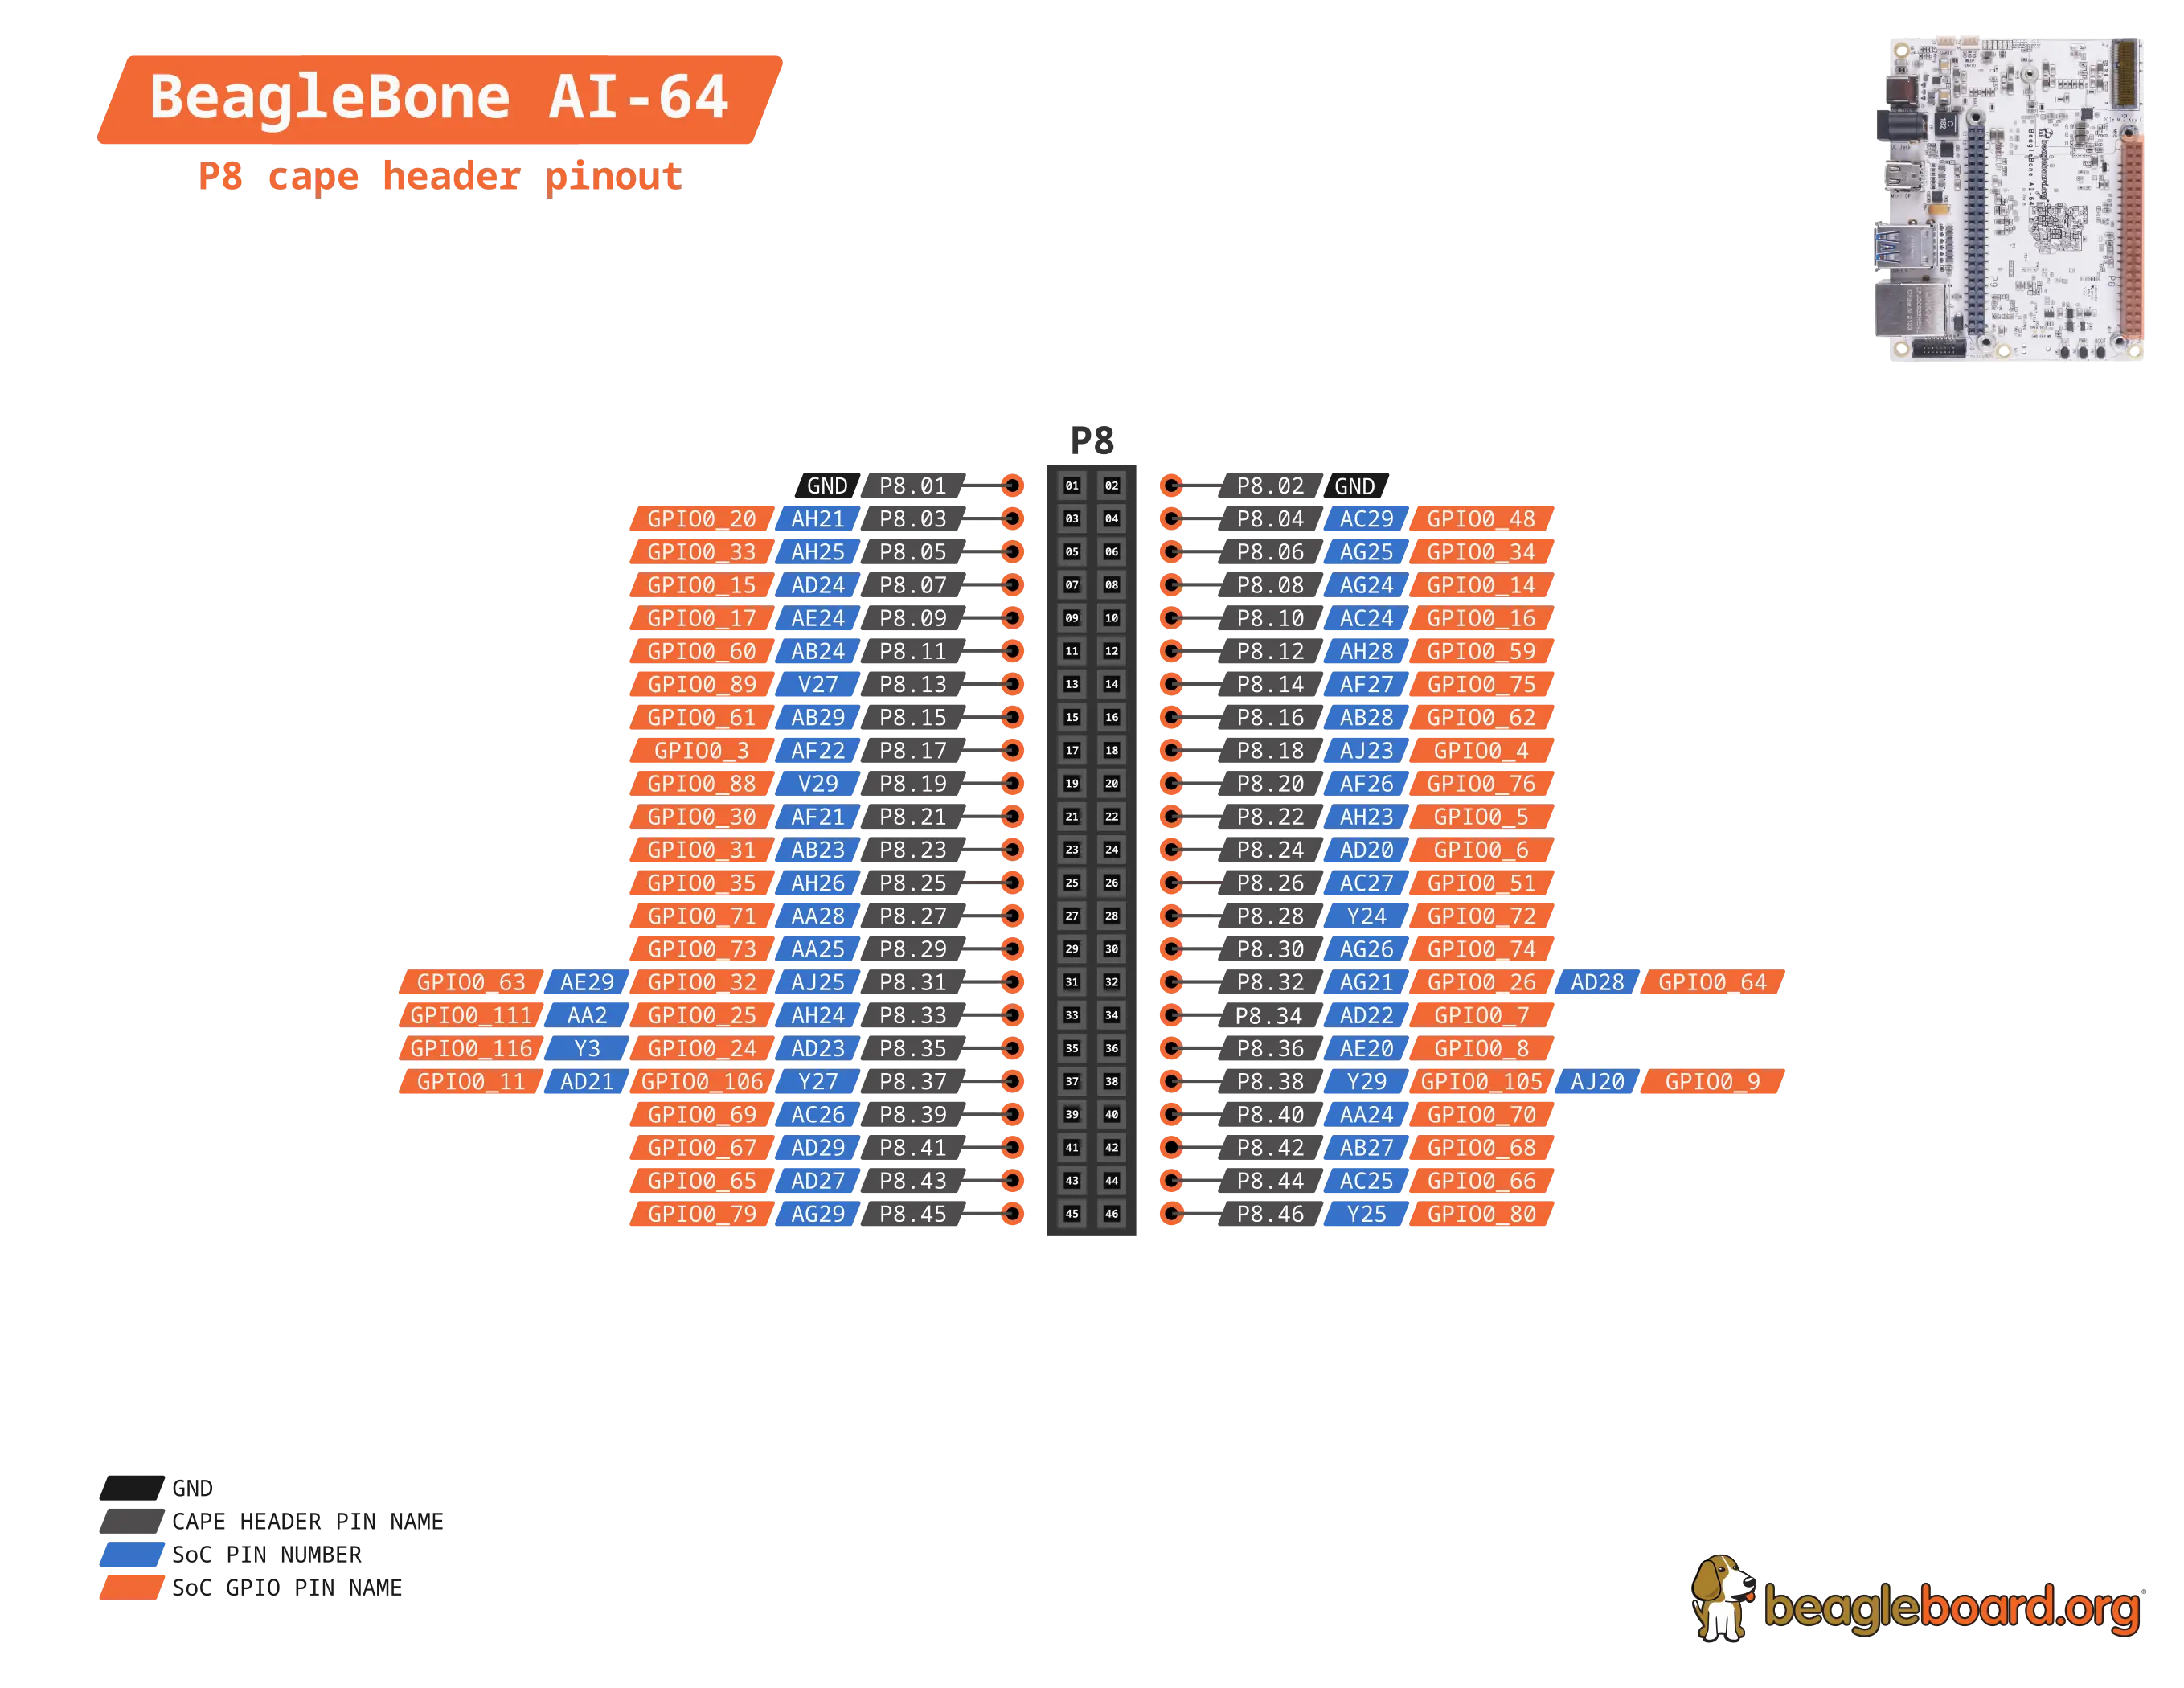
Schéma de brochage (pinout)
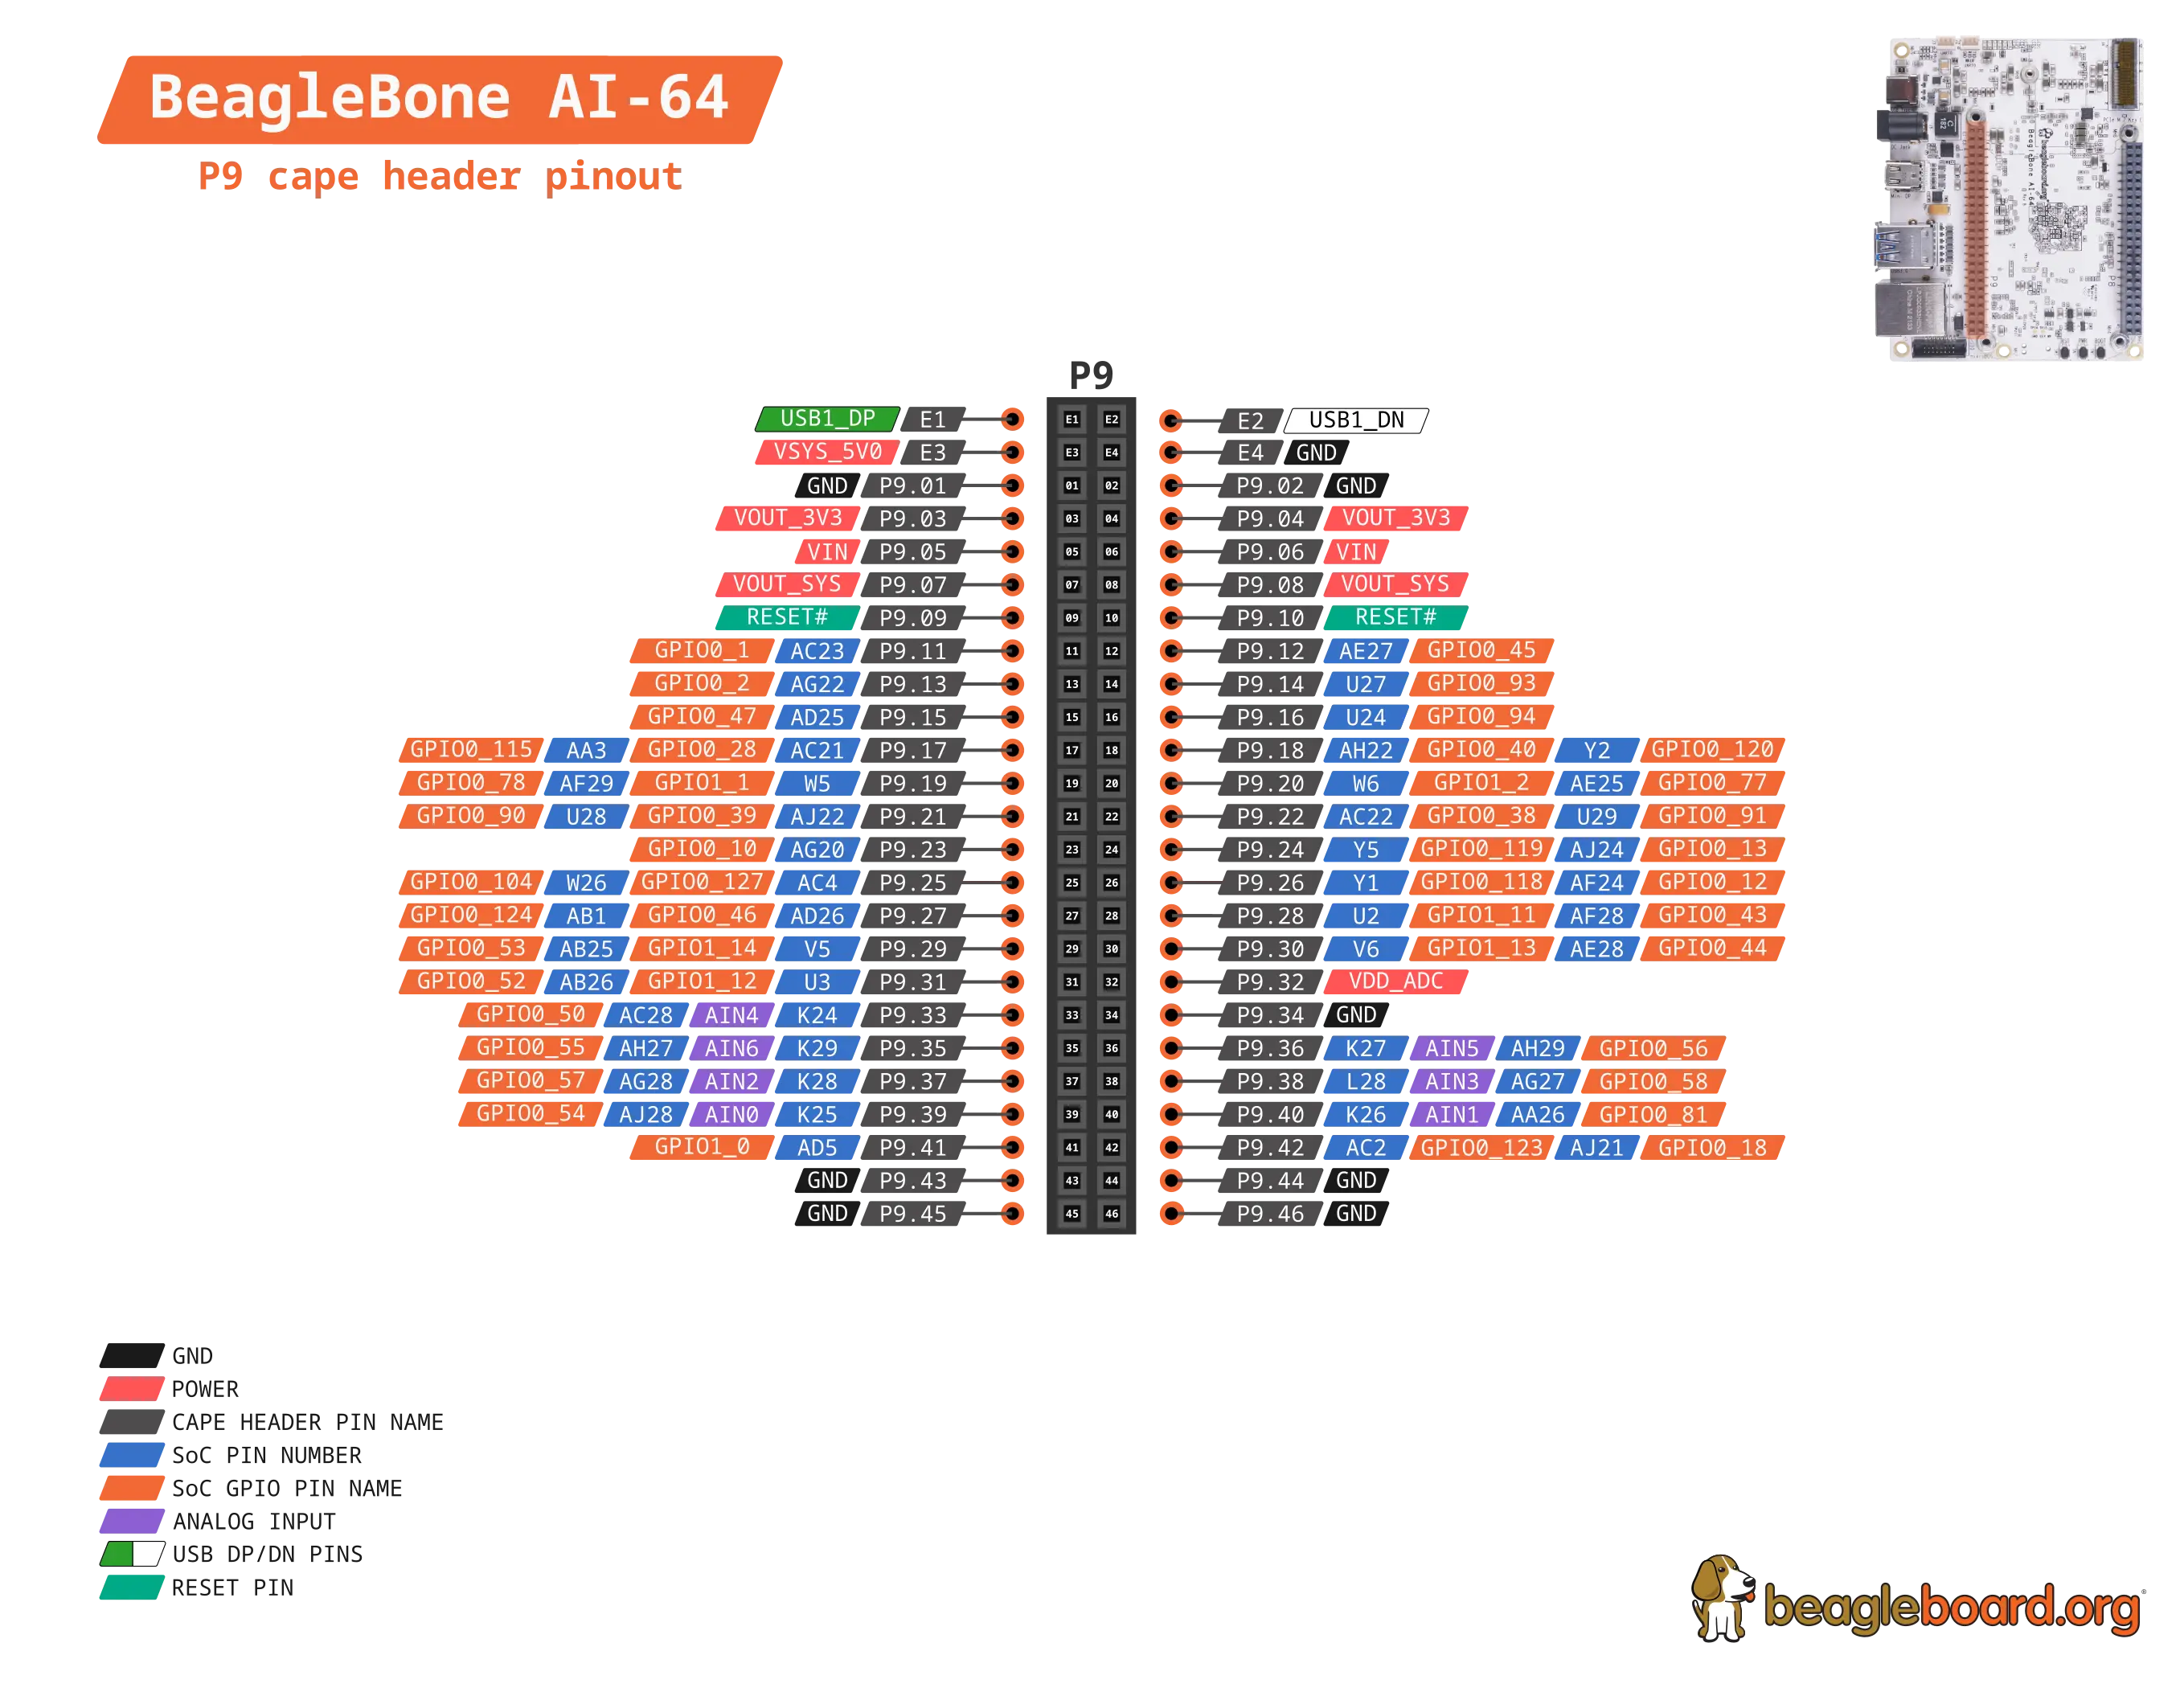
| Attr | Specs | vérifié |
|---|---|---|
soc | Texas Instruments TDA4VM (Jacinto 7 / J721E family; SRM titles it "TI J721E DRA829/TDA4VM/AM752x processor"). Sources: CNX launch article, SRM ch.4, TI TDA4VM product page. | ✔ |
cpu | 2× Arm Cortex-A72 (64-bit) @ up to 2.0 GHz (SRM comparison table; CNX). | ? non vérifié |
real_time_cores | 6× Cortex-R5F (3 dual clusters — 1 in MCU domain, 2 in main domain; "3x dual Arm Cortex-R5 co-processors" per mainline commit fae14a1cb8dd). | ✔ |
dsp_accelerators | 1× C7x floating-point DSP + MMA (Matrix Multiply Accelerator, ~8 TOPS INT8), 2× C66x VLIW DSP, 12× PRU (2× PRU-ICSS), plus fixed-function vision blocks (VPAC capture/imaging pipeline, VPE/M2M, H.264 encode, H.264/H.265 decode) (CNX spec table, TI TIDL docs). | ✔ |
gpu | PowerVR Series8XE GE8430 (SRM features table). | ? non vérifié |
ram | 4 GB LPDDR4 (Kingston Q3222PM1WDGTK-U, "3.2 GHz" i.e. LPDDR4-3200 class) — SRM ch.4. | ? non vérifié |
storage | 16 GB eMMC (Kingston EMMC16G-TB29-PZ90) + microSD slot (1.8/3.3 V signalling) — SRM ch.4. | ? non vérifié |
networking | 1× Gigabit Ethernet RJ45 (MCU CPSW port, DP83867 PHY per mainline DTS). No onboard WiFi/BT — an M.2 E-key socket (PCIe + USB + SDIO) is provided for a WiFi/BT module (CNX, SRM ch.3). | ✔ |
usb | USB 3.0 Type-C dual-role (device, no power output) + 2× USB 3.0 Type-A host via a TUSB8041 4-port hub (up to ~2.8 A total for hosts, SRM ch.4). | ? non vérifié |
video | miniDP out (audio over miniDP), MIPI DSI connector, 2× 4-lane MIPI CSI camera inputs (CNX spec table). | ✔ |
gpio_expansion | two 46-pin BeagleBone cape headers P8/P9 at BeagleBone-Black-compatible spacing; all header signals 3.3 V ("do not connect 5 V logic… board will be damaged", SRM ch.7). CNX counts 72 digital pins (7 of them analog-capable, 3.3 V ADC). Header exposes up to 4× UART, 2× I²C (more via mux), 2× SPI, 8× PWM, 4× timer, CAN, pulse capture, quadrature encoder, PRU I/O (CNX table). Pin-mux table per header pin (e.g. P8_03 → GPIO0_20 at muxmode 7) is in SRM ch.7. | ✔ |
other_i_o | 3-pin 3.3 V TTL debug headers for WKUP_UART0 and UART0, JTAG tag-connect, MikroBUS Shuttle connector (CNX), buttons: Reset, Boot, Power; 1 power LED + 5 user LEDs (SRM ch.4). | ✔ |
power | 5 V ≥ 3 A via USB-C or 2.1 mm barrel jack; TPS65941213/TPS65941111 PMIC (SRM ch.3/ch.6). | ? non vérifié |
typical_consumption | (SRM ch.6, measured at 5 V): idle at U-Boot 210 mA; kernel boot peak 460 mA; kernel idle 350 mA (~1.75 W); loading a webpage 430 mA. | ? non vérifié |
size_weight | 4″ × 3.1″; 192 g with heatsink (SRM ch.4). | ? non vérifié |
temperature | on-die processor temperature sensors only (CNX table). | ? non vérifié |
- Fabricant / concepteur : BeagleBoard.org Foundation (conception par Seeed Studio sous la direction de BeagleBoard.org ; fabriquée et vendue par les partenaires BeagleBoard — Digi-Key, Element14, OKdo, Seeed). Certifiée OSHW US002120 (certification.oshwa.org/us002120.html).
- Année / sortie : lancée le 14 juin 2022 (chronologie BeagleBoard sur Wikipédia, consultée le 2026-10-13 ; article de lancement CNX Software, 2022-06-15).
- Prix de lancement : environ 187 US$ chez les distributeurs (CNX, 2022-06-15).
- Statut : active mais mature ; la page produit oriente désormais les acheteurs vers la BeagleY-AI plus récente comme « dernière carte compatible IA » (beagleboard.org/boards/beaglebone-ai-64, consultée le 2026-10-13).
- Variantes : une seule famille de révision expédiée (ID de carte BBONEAI-64-B0 dans l'EEPROM at24, selon le message du commit mainline DTS fae14a1cb8dd) ; le schématique du dépôt matériel est « Rev B1 » (README beagleboard/beaglebone-ai-64).
- Positionnement : successeur de la BeagleBone AI (2019) ; vaisseau amiral IA embarquée / robotique de la gamme BeagleBone (page produit beagleboard.org).
+ Points forts
- Calcul hétérogène au format SBC : A72 + 6× R5F + C7x+MMA + 2× C66x + 12× PRU + GPU + codecs vidéo — une puce de classe « accélérateur IA 8 TOPS » (TDA4VM) dans une carte BeagleBone de 4″×3,1″ (CNX).
- Compatibilité cape : même implantation des headers P8/P9 que la BeagleBone Black, signalisation 3,3 V, avec les signaux PRU/IEP/QEP toujours routés (SRM ch.7) — rare sur une carte IA 64 bits à 2 GHz.
- Double MIPI CSI 4 voies + pipeline d'imagerie VPAC + codecs H.264/265 : conçue pour les caméras intelligentes / la robotique sans puces bridge externes (tableau de spécifications CNX).
- Délestage temps réel : les cœurs R5F et PRU exécutent des firmwares bare-metal/RTOS (remoteproc) pour un contrôle moteur / des boucles capteurs déterministes pendant que Linux gère la couche applicative (carveouts reserved-memory du DTS mainline pour R5F/C66x/C7x).
- Matériel libre : schématiques, PCB et documentation complets sur git.beagleboard.org/beagleboard/beaglebone-ai-64 (miroir GitHub ici) ; certifié OSHW.
- Sécurité : architecture de sécurité K3 avec périphériques HS-FS/HS, OP-TEE (carveout secure_ddr dans le DTS) — les fonctions High-Security complètes sont documentées dans le guide de sécurité TI J721E.
- M.2 E-key avec PCIe/USB/SDIO pour modules WiFi/BT ou cartes d'extension de type accélérateur/NVMe (CNX ; voir Problems pour la restriction de vitesse PCIe).
− Points faibles
- Blocages au démarrage à froid des premiers exemplaires (bring-up DDR) : « Random System lockup during kernel bootup » — 35/496 et 32/1000 démarrages à froid en échec sur les séries 2022, jusqu'à des modifications de configuration LPDDR4 (latences SK IO, write-DBI) (issue #43).
- Crash rare du device-manager TISCI autour de la mise sous tension du GPU (~ 1 démarrage à froid sur 1000, ti-sci … Mbox timedout + pvrsrvkm … adding gpu_0 device link failed) (issue #44).
- Quirks USB : le port Type-A inférieur s'énumère aléatoirement en USB 2.0 (#36) ; l'USB-C de la révision B ne gère pas le hot-plug (#35) ; régression du hub USB sur certaines images (#40).
- Limite de vitesse PCIe du M.2 : avec l'horloge interne du TDA4, le connecteur ne parvenait pas à fonctionner en 5 Gbps ; un contournement DTS bride les modules à 2,4 Gbps (#28).
- Signaux robotique non prêts : encodeur quadrature (QEP) « still not working » (#38) ; watchdog logiciel non implémenté (#37) ; configuration eHRPWM/SPI peu claire pour les utilisateurs (#19, #16).
- Le bouton Reset ne fait rien lors d'un démarrage depuis l'eMMC sur certaines images (#29).
- Discipline d'alimentation : nécessite une véritable alimentation 5 V ≥ 3 A — la liaison USB d'un PC ne peut souvent pas l'alimenter (SRM ch.3) ; ré-alimenter par les E/S ou piloter les E/S hors tension « endommagera le processeur et annulera la garantie » (avertissements SRM ch.7).
- La sortie miniDP exige un câble DP ou un adaptateur miniDP→HDMI actif (SRM ch.3).
- Pas de WiFi/BT embarqué (module M.2 ou dongle USB requis) et seulement 2 ports USB-A hôte (SRM ch.3).
- eMMC 16 GB vs SDK lourd : les images/outils de la stack TI Edge AI pèsent plusieurs GB, la mémoire embarquée se remplit donc vite ; utiliser microSD/USB/NVMe (via M.2) pour les jeux de données.
- Lacunes du mainline : le DTS mainline a historiquement fourni un carveout DSP C6x inversé (correctif 1a314099b755) et a eu besoin de correctifs mcu_cpsw/délais RGMII pour l'Ethernet ; l'usage DSP/CSI/codecs exige encore de fait le stack downstream TI.
- git.beagleboard.org est derrière Anubis anti-bot, ce qui cassait les fetchs Yocto automatisés (miroirs GitHub demandés/créés, #45).
- Retour d'expérience expert expert — expert-pi-like
- Grosse deception sur les peripheriques pour une carte a 187 dollars. J'ai passe trois jours a comprendre pourquoi mon dongle USB ne marchait pas : apparemment le port Type-A du bas enumere en USB 2.0 aleatoirement (issue 36), et le USB-C de la Rev B refuse le hot-plug. C'est dommage car le SoC TDA4… — expert-pi-like
- Je confirme le souci du cold-boot. J'avais des lockups aléatoires au démarrage jusqu'à ce que je mette à jour la config DDR (latences SK IO), cf issue 43. Par contre, une fois que Linux tourne, la separation des coeurs est interessante : j'utilise les PRU pour la boucle de controle moteur en temps … — maker-robot-01
- Petite question sur le stockage : le eMMC de 16 Go est vraiment trop petit pour les images Edge AI de TI ? Je debute et je ne veux pas griller la carte. Si quelqu'un a une experience avec l'OS officiel, est-ce que ca tient sur la carte SD ou faut-il imperativement un SSD via le port M.2 ? Ca m'embe… — nouveau_maker
Retours et projets de la communauté
- AI-64 - remoteproc confusion forum.beagleboard.org
- BeagleBone AI-64 - lost in information forum.beagleboard.org
- Connecting display on BeagleBone AI-64 miniDP is not working forum.beagleboard.org
- How can I enable 4xCAN and 2xGPIO on the BeagleBone Ai64 forum.beagleboard.org
Contenu indisponible pour le moment.
- Product page
- doc/SRM
- System Reference Manual (official docs)
- BeagleBone_AI-64_Rev_B1_SCH_220602.pdf
- BeagleBone_AI-64_SCH.pdf
- Hardware design repo
- Hardware design repo
- SoC
- Mainline DTS
- TI Edge AI / TIDL
- TI Edge AI / TIDL
- TI Edge AI / TIDL
- Images & updates
- Images & updates
- Images & updates
- Community
- CNX Software, 2022-06-15
- Wikipedia — BeagleBoard
- Blocages au démarrage à froid des premiers exemplaires (bring-up DDR) : « Random System lockup during kernel bootup » — 35/496 et 32/1000 démarrages à froid en échec sur les séries 2022, jusqu'à des modifications de configuration LPDDR4 (latences SK IO, write-DBI) (issue #43).
- Crash rare du device-manager TISCI autour de la mise sous tension du GPU (~ 1 démarrage à froid sur 1000, ti-sci … Mbox timedout + pvrsrvkm … adding gpu_0 device link failed) (issue #44).
- Quirks USB : le port Type-A inférieur s'énumère aléatoirement en USB 2.0 (#36) ; l'USB-C de la révision B ne gère pas le hot-plug (#35) ; régression du hub USB sur certaines images (#40).
- Limite de vitesse PCIe du M.2 : avec l'horloge interne du TDA4, le connecteur ne parvenait pas à fonctionner en 5 Gbps ; un contournement DTS bride les modules à 2,4 Gbps (#28).
- Signaux robotique non prêts : encodeur quadrature (QEP) « still not working » (#38) ; watchdog logiciel non implémenté (#37) ; configuration eHRPWM/SPI peu claire pour les utilisateurs (#19, #16).
- Le bouton Reset ne fait rien lors d'un démarrage depuis l'eMMC sur certaines images (#29).
- Discipline d'alimentation : nécessite une véritable alimentation 5 V ≥ 3 A — la liaison USB d'un PC ne peut souvent pas l'alimenter (SRM ch.3) ; ré-alimenter par les E/S ou piloter les E/S hors tension « endommagera le processeur et annulera la garantie » (avertissements SRM ch.7).
- La sortie miniDP exige un câble DP ou un adaptateur miniDP→HDMI actif (SRM ch.3).
- Pas de WiFi/BT embarqué (module M.2 ou dongle USB requis) et seulement 2 ports USB-A hôte (SRM ch.3).
- eMMC 16 GB vs SDK lourd : les images/outils de la stack TI Edge AI pèsent plusieurs GB, la mémoire embarquée se remplit donc vite ; utiliser microSD/USB/NVMe (via M.2) pour les jeux de données.
- Lacunes du mainline : le DTS mainline a historiquement fourni un carveout DSP C6x inversé (correctif 1a314099b755) et a eu besoin de correctifs mcu_cpsw/délais RGMII pour l'Ethernet ; l'usage DSP/CSI/codecs exige encore de fait le stack downstream TI.
- git.beagleboard.org est derrière Anubis anti-bot, ce qui cassait les fetchs Yocto automatisés (miroirs GitHub demandés/créés, #45).
- Flasher l'image officielle et démarrer la BeagleBone AI-64 debutant Schéma : IMG-beaglebone-ai64-debutant-1-flasher-image-et-premier-boot.svg — BeagleBone AI-64 vue de dessus, flèches sur le bouton BOOT, le port USB-C et l'éjecteur microSD, câble 5 V branché.
- Faire clignoter une LED sur la broche P8_03 avec libgpiod debutant Schéma : IMG-beaglebone-ai64-debutant-2-clignoter-led-broche-p8-03.svg — broches P8 de la BeagleBone AI-64, zoom sur P8_03 reliée via une résistance 330 Ω à une LED puis GND, mention « 3,3 V max ».
- Surveiller la température et l'alimentation du TDA4VM debutant Schéma : IMG-beaglebone-ai64-debutant-3-surveiller-temperature-et-alimentation.svg — BeagleBone AI-64 avec son dissipateur, sonde de température et wattmètre USB annotés, courbe de température montante sous stress.
- Réseau : Ethernet Gigabit unique et module Wi-Fi en M.2 E-key intermediaire Schéma : IMG-beaglebone-ai64-intermediaire-1-reseau-gige-et-module-wifi-m2.svg — BeagleBone AI-64 avec un câble RJ45 sur son unique port Ethernet et un module Wi-Fi M.2 E-key glissé dans son connecteur, annotation « PCIe bridé à 2,4 Gbps ».
- Caméra MIPI CSI et encodage H.264 matériel via GStreamer intermediaire Schéma : IMG-beaglebone-ai64-intermediaire-2-camera-csi-encodage-h264-materiel.svg — BeagleBone AI-64 avec un module caméra relié par nappe FFC au connecteur CSI0, pipeline annoté CSI → VPAC → VPE → encodeur H.264 → fichier MP4.
- Remoteproc : inventorier et démarrer les co-processeurs R5F et C66x intermediaire Schéma : IMG-beaglebone-ai64-intermediaire-3-remoteproc-demarrer-r5f-c66x.svg — carte d'architecture du TDA4VM (2 Cortex-A72, 3 paires Cortex-R5F, 2 DSP C66x, C7x+MMA, 12 PRU) avec des flèches « start » depuis Linux vers un core C66x via /sys/class/remoteproc.
- Inférence de réseau de neurones sur le C7x+MMA avec edgeai-tidl-tools avance Schéma : IMG-beaglebone-ai64-avance-1-inference-edgeai-tidl-c7x-mma.svg — BeagleBone AI-64 avec image caméra encadrant un objet (classe et score affichés), flux annoté modèle quantisé INT8 → TIDL → accélérateur C7x+MMA 8 TOPS.
- Écrire un overlay device tree pour les nappes cape sous K3 avance Schéma : IMG-beaglebone-ai64-avance-2-overlay-device-tree-k3-cape.svg — nappes P8/P9 de l'AI-64 avec tableau de muxmodes du SRM en médaillon, flux .dtso → dtc → /sys/kernel/config/device-tree/overlays.
- Stockage : déborder des 16 Go d'eMMC (microSD, NVMe M.2, migration) avance Schéma : IMG-beaglebone-ai64-avance-3-etendre-stockage-au-dela-des-16go-emmc.svg — BeagleBone AI-64 entourée de ses trois stockages : puce eMMC 16 Go, microSD 128 Go, SSD NVMe sur adaptateur M.2, flèches de migration rsync de l'eMMC vers la microSD.
Bibliothèque de code — exemples écrits pour cette carte
clignotante.pyPythonbouton-gpio.pyPythoncapteur-i2c.shBashsurveillance-temperature.shBashcapteur-dht11.pyPythonservo-pwm-sysfs.shBashserveur-web-capteur.pyPythonwifi-station.shBashjournal-cron.shBashveilleur-systemd.pyPython
Exemples et dépôts trouvés en ligne
- RobertCNelson/linux-dev github.com
- beagleboard/beaglebone-ai-64 github.com
- loic-fejoz/beaglebone-ai64-tutorial github.com
- Hypnotriod/bbai64 github.com
- kevinacahalan/BeagleBoneAI64_Heterogeneous_App_Example github.com