BeaglePlay (TI Sitara AM6254 / AM625)
⚡ Lo esencial en 60 segundos
- soc — Texas Instruments Sitara AM6254 (AM625 family, industrial-grade 13×13 mm ALW package) (announcement, TI AM625 product page, docs introduction).
- cpu — 4× Arm Cortex-A53 @ 1.4 GHz (64-bit), 512 KB shared L2, 32 KB L1 I-cache + 32 KB L1 D-cache per core (announcement; 1.4 GHz OPP confirmed in the mainline DTS opp-1400000000 node, k3-am625-beagleplay.dts).
- real_time_cores — 1× Cortex-M4F up to 400 MHz, 1× Cortex-R5F (K3 management core), dual-core PRUSS (PRU-ICSS) @ 333 MHz (announcement).
- gpu — Imagination PowerVR AXE-1-16M ("Rogue" branding in CNX), up to 2048×1080@60, OpenGL ES 3.1, Vulkan 1.2 (Wikipedia table, announcement).
- ram — 2 GB DDR4 (1Gbx16, 1600 MHz / 3200 Mbps) (announcement; DTS memory node / 2G RAM /).
- storage — 16 GB eMMC (HS200-capable, mmcblk0) + microSD slot (1.8/3.3 V signalling via vdd_sd_dv regulator) (docs introduction, DTS).
- En esta placa : 9 tutoriales · 10 código
La BeaglePlay es una placa de desarrollo de bajo coste, lanzada al mercado en marzo de 2023 por la BeagleBoard.org Foundation, que se posiciona no solo como un ordenador de placa única tradicional, sino como una pasarela de sensores y actuadores orientada a la conectividad industrial y el Internet de las Cosas. Diseñada bajo el programa de hardware abierto OpenBeagle y certificada como OSHW, esta tarjeta busca facilitar la creación de dispositivos que funcionen a largas distancias, utilizando tecnologías de red específicas para entornos industriales. Su precio de lanzamiento fue de 99 dólares estadounidenses, lo que la convierte en una opción accesible para prototipos y proyectos educativos que requieren capacidades avanzadas de comunicación sin el coste elevado de equipos especializados.
El corazón de la BeaglePlay es el sistema en chip Texas Instruments Sitara AM6254, un procesador de grado industrial que integra cuatro núcleos de CPU Arm Cortex-A53 funcionando a 1.4 GHz. Para quienes no estén familiarizados con la arquitectura de procesadores, los núcleos Cortex-A53 son diseñados para ofrecer un equilibrio eficiente entre rendimiento y consumo energético, permitiendo ejecutar sistemas operativos complejos como Linux. Además de estos núcleos principales, el chip incluye núcleos de tiempo real dedicados, como un Cortex-M4F y un Cortex-R5F, junto con procesadores PRU. Estos componentes permiten manejar tareas críticas y de baja latencia, como el control de motores o la lectura rápida de sensores, sin interrumpir las operaciones del sistema operativo principal. La placa cuenta con 2 GB de memoria RAM DDR4 y 16 GB de almacenamiento eMMC, además de una ranura para tarjeta microSD, lo que proporciona suficiente espacio para el sistema operativo y los datos del usuario.
Una de las características más distintivas de la BeaglePlay es su enfoque en la conectividad diversa. No se limita a la conexión Wi-Fi estándar, sino que integra tres tecnologías de red complementarias. En primer lugar, dispone de un puerto Ethernet Gigabit convencional mediante conector RJ45. En segundo lugar, incorpora una interfaz de Ethernet de par único (SPE) de 10 Mbit/s, conocida como 10BASE-T1L. Esta tecnología, basada en el estándar IEEE 802.3cg, permite transmitir datos a través de un solo par de cables, ideal para instalaciones industriales donde el cableado tradicional es costoso o difícil de instalar. Además, esta interfaz puede suministrar energía a dispositivos remotos a través de los mismos cables de datos, una función conocida como PoDL. En tercer lugar, la placa incluye un módulo de radio independiente, el TI CC1352P7, que soporta Bluetooth Low Energy y redes de área personal inalámbrica de bajo consumo (IEEE 802.15.4) tanto en la banda de 2.4 GHz como en frecuencias sub-GHz. Esta última permite comunicaciones de largo alcance, de hasta un kilómetro en condiciones ideales, utilizando el protocolo BeagleConnect, diseñado para conectar nodos de sensores remotos de forma robusta y eficiente.
La expansión de hardware en la BeaglePlay sigue una filosofía diferente a la de otras placas de la familia BeagleBone. No utiliza los tradicionales conectores de "capes" (P8/P9), sino que prioriza conectores estándar de la industria de sensores como mikroBUS, Grove y QWIIC/STEMMA QT. Estos conectores permiten conectar módulos de sensores y actuadores sin necesidad de soldar, facilitando la creación rápida de prototipos. Por ejemplo, el conector mikroBUS permite detectar automáticamente el tipo de módulo conectado gracias a la tecnología ClickID, mientras que QWIIC ofrece una solución compacta para buses I2C. Es importante destacar que, aunque la placa posee un convertidor analógico-digital de dos canales para lecturas básicas, no incluye sensores ambientales integrados como termómetros o higrómetros; estos deben añadirse mediante los módulos externos mencionados.
En cuanto a la interfaz de usuario y multimedia, la BeaglePlay ofrece una salida HDMI de tamaño completo capaz de mostrar resoluciones de hasta 1080p, así como una interfaz OLDI para pantallas táctiles de alta resolución. También dispone de un conector para cámara MIPI CSI, compatible con módulos de cámara comunes en el mercado. La gestión de energía se realiza exclusivamente a través de un puerto USB-C, que proporciona 5 voltios y 3 amperios. Cabe señalar que este puerto USB-C no soporta la negociación de potencia Power Delivery ni actúa como host, sirviendo únicamente para la alimentación y la transferencia de datos en modo dispositivo. El consumo típico de la placa es de aproximadamente 2 vatios, lo que refleja su eficiencia energética.
El software oficial para la BeaglePlay es una imagen personalizada de Debian Linux, que viene preconfigurada con un escritorio XFCE y herramientas de desarrollo como un servidor VSCode. El sistema incluye soporte nativo para las funciones de pasarela BeagleConnect, permitiendo gestionar redes de sensores desde el inicio. La placa cuenta con soporte en el kernel de Linux principal desde la versión 6.5, aunque algunas funciones, como el soporte completo de HDMI y audio, se mejoraron en versiones posteriores del kernel. Los desarrolladores pueden utilizar herramientas estándar como Buildroot o Yocto para crear sus propias imágenes de sistema operativo, y existe un ecosistema creciente de tutoriales y proyectos comunitarios, incluyendo cursos gratuitos de desarrollo de sistemas embebidos.
A pesar de sus fortalezas, existen algunas limitaciones y consideraciones técnicas. El puerto USB-C no permite alimentar la placa desde una fuente externa que no sea USB estándar, y la interfaz de par único Ethernet solo puede actuar como fuente de alimentación, no como receptor. Además, debido a un error de fabricación (errata) en el controlador MDIO del chip AM62x, el sistema operativo utiliza una solución de software alternativa para gestionar las conexiones de red, lo que puede afectar ligeramente al rendimiento en escenarios muy específicos. También se han reportado problemas menores en foros de usuarios relacionados con la configuración de arranque desde tarjeta SD y la gestión de la suspensión de energía, por lo que se recomienda consultar la documentación oficial actualizada antes de desplegar proyectos críticos. En resumen, la BeaglePlay es una plataforma versátil y abierta, ideal para quienes desean explorar la convergencia entre computación de borde, redes industriales de largo alcance y desarrollo de software de código abierto.
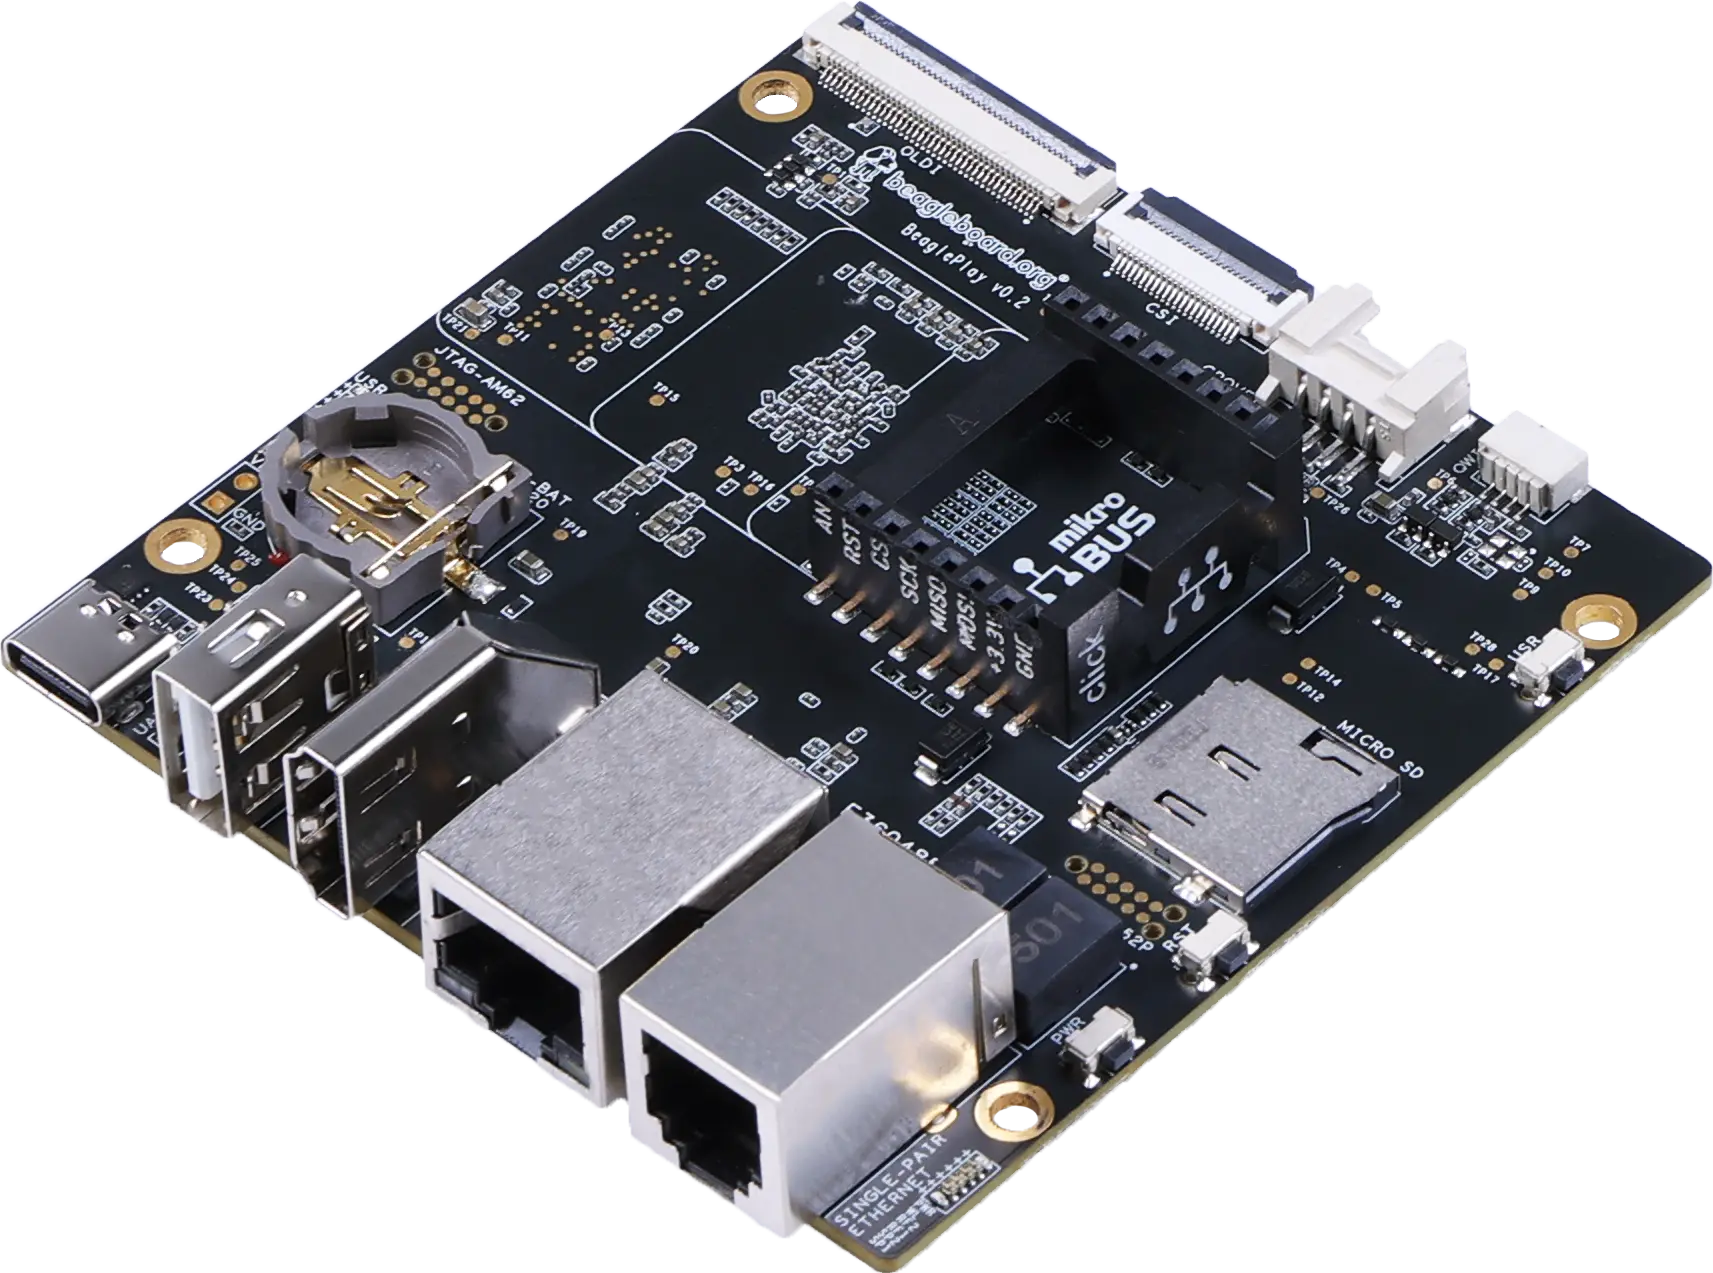
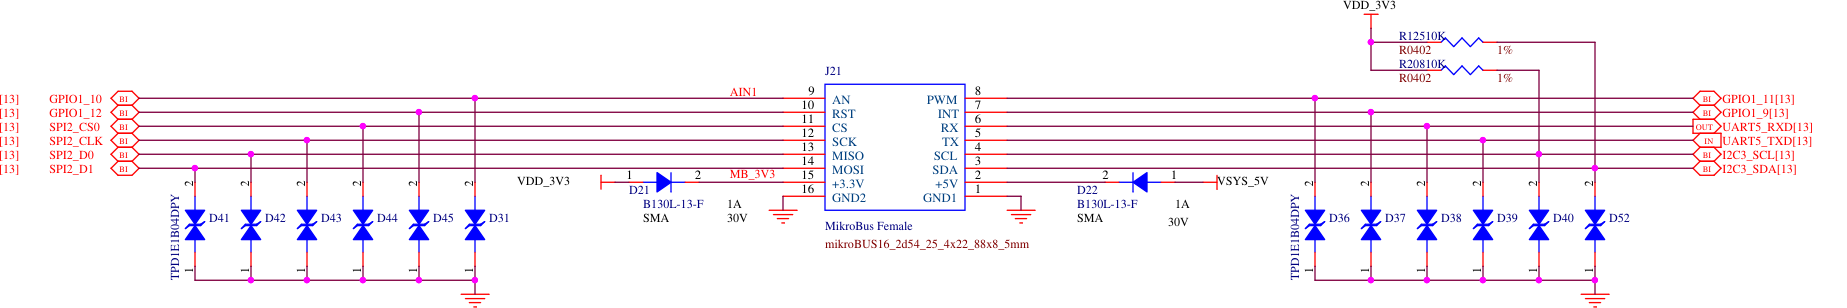
Esquema de pines (pinout)
| Attr | Especificaciones | verificado |
|---|---|---|
soc | Texas Instruments Sitara AM6254 (AM625 family, industrial-grade 13×13 mm ALW package) (announcement, TI AM625 product page, docs introduction). | ✔ |
cpu | 4× Arm Cortex-A53 @ 1.4 GHz (64-bit), 512 KB shared L2, 32 KB L1 I-cache + 32 KB L1 D-cache per core (announcement; 1.4 GHz OPP confirmed in the mainline DTS opp-1400000000 node, k3-am625-beagleplay.dts). | ✔ |
real_time_cores | 1× Cortex-M4F up to 400 MHz, 1× Cortex-R5F (K3 management core), dual-core PRUSS (PRU-ICSS) @ 333 MHz (announcement). | ✔ |
gpu | Imagination PowerVR AXE-1-16M ("Rogue" branding in CNX), up to 2048×1080@60, OpenGL ES 3.1, Vulkan 1.2 (Wikipedia table, announcement). | ✔ |
ram | 2 GB DDR4 (1Gbx16, 1600 MHz / 3200 Mbps) (announcement; DTS memory node / 2G RAM /). | ✔ |
storage | 16 GB eMMC (HS200-capable, mmcblk0) + microSD slot (1.8/3.3 V signalling via vdd_sd_dv regulator) (docs introduction, DTS). | ✔ |
wired_networking_dual_ethernet | - 1× Gigabit Ethernet RJ45 — Realtek RTL8211F PHY, integrated magnetics, on CPSW3G port 1 (RGMII) (docs introduction, DTS). - 1× Single-Pair Ethernet RJ11 — TI DP83TD510E 10BASE-T1L PHY (IEEE 802.3cg), 10 Mbit/s only (not 10/100 — the brief's "10/100 mode" is imprecise), long-reach SPE with PoDL output 5 V @ 250 mA (board supplies power over the pair; its PoDL input is protection-only to 12 V) (docs introduction, announcement). - SoC-side: 3-port CPSW Gigabit switch with TSN support (1 internal + 2 external ports) (docs introduction). | ✔ |
wireless | dual-band Wi-Fi 4 (2.4 + 5 GHz) via TI WiLink8 WL1807MOD (SDIO, 2× U.FL); BLE + sub-GHz IEEE 802.15.4 via dedicated TI SimpleLink CC1352P7 wireless MCU (M4F+M0) running open BeagleConnect firmware (1× 2.4 GHz + 1× sub-GHz U.FL); 4× U.FL connectors total (announcement, docs introduction). BeagleConnect reaches "up to 1 km" to a BeagleConnect Freedom (product page). | ✔ |
usb | 1× USB-C (5 V power input + HS device/data role; no PD, no DRP/host on USB-C) + 1× USB 2.0 Type-A host (docs introduction). | ✔ |
display_camera | full-size HDMI Type-A up to 1080p via IT66121 DPI-to-HDMI transmitter (with I2S audio, simple-audio-card in DTS); 40-pin OLDI (dual-link LVDS) FPC (pin-compatible with 10.1″ 1920×1200 capacitive touch panels); 22-pin 4-lane MIPI CSI camera FPC, connector-compatible with BeagleBone AI-64 / Raspberry Pi Zero / CM4 cameras (docs introduction, docs expansion, DTS). | ✔ |
gpio_expansion | mikroBUS socket (SPI, I2C, UART, PWM/eCAP, analog input, 3.3 V/5 V, ClickID auto-detect), Grove (I2C-1 + UART5 + analog + GPIO), QWIIC/STEMMA QT (I2C-5 = mcu_i2c0); SoC GPIO banks are mixed 3.3 V and 1.8 V (separate schematic sheets "SoC GPIO 3.3V" and "SoC GPIO 1.8V & Bootstrap", hardware repo); AM62 also exposes CAN-FD, GPMC, OSPI, up to 6× MCU_SPI on the SoC (TI AM62x TRM) — not all routed to connectors. | ✔ |
misc | RTC BQ32002 with CR1220 coin-cell backup, 5 user LEDs + power LED + CC1352-RF + SPE link LEDs, USER button (also SD-card boot selector), Reset and Power buttons, 2× 10-pin TAG-CONNECT JTAG (AM62 and CC1352), 24C32 system EEPROM (docs introduction, DTS). | ✔ |
power | 5 V / 3 A via USB-C only (no barrel jack); PMIC TPS6521903 (TPS65219 family; the "03" sequencing variant is used for the DDR4 system) (docs design). | ✔ |
typical_consumption | "a board typically consuming 400 mA at 5 V (2 W)" — official hardware-design rationale text (docs design). | ✔ |
size_weight | 82.5 × 80 × 20 mm bare board, 55.3 g (docs support). | ✔ |
temperature | AM6254 is an industrial-grade SoC and the WL18x7MOD module is "industrial temperature grade" (docs design). | ✔ |
- Fabricante / diseñador: BeagleBoard.org Foundation (asociación 501(c)(3), Rochester, Míchigan); diseñada bajo el programa de hardware abierto OpenBeagle, producida y vendida como «BeagleBoard by Seeed Studio» en distribuidores (anuncio, 2023-03-08, ficha de Digi-Key vía CNX). Hardware abierto certificado OSHW, cert. US002174 (README del repositorio de hardware).
- Año / lanzamiento: anunciada y disponible mundialmente el 8 de marzo de 2023 (anuncio de BeagleBoard.org, CNX, 2023-03-09, tabla de especificaciones de BeagleBoard en Wikipedia, todos consultados el 2026-10-13).
- Precio de lanzamiento: 99 US$ (título y cuerpo del artículo de CNX).
- Estado: activo; página de producto en línea en y , vendida a través de Digi-Key, Mouser, Element14 (CNX).
- Variantes: una sola familia de revisión de producción — Rev A2 es la «initial production version» según el historial oficial de cambios de la placa (docs 06-support); el mensaje del commit DTS mainline muestra la cadena de identificación de la EEPROM BEAGLEPLAY-A0- (commit d3fe4b4e2e44 de torvalds/linux). SKU único (2 GB / 16 GB).
- Posicionamiento: SBC «pasarela de sensores/actuadores» centrado en la conectividad: la lista oficial de aplicaciones incluye pasarelas de automatización de edificios e industrial, IHM, señalización digital y pasarelas de sensores BeagleConnect (docs introducción) — es decir, una plataforma nodo/borde (node/edge) abierta y económica para redes industriales de sensores de largo alcance (LR-WPAN sub-GHz + SPE 10BASE-T1L), como lo afirma el propio commit DTS del kernel («create connected devices that work even at long distances using IEEE 802.15.4g LR-WPAN and IEEE 802.3cg 10Base-T1L», commit d3fe4b4e2e44).
+ Puntos fuertes
- Tres radios/puertos de red industrial complementarios en una placa de 99 $: RJ45 GbE, Ethernet de par único 10BASE-T1L (cableado de campo de kilómetro, salida PoDL 5 V/250 mA hacia un nodo remoto) e IEEE 802.15.4 sub-1 GHz + 2,4 GHz (LR-WPAN / BeagleConnect, «hasta 1 km») (anuncio, página de producto, commit DTS).
- Segundo MCU de radio, totalmente abierto: el CC1352P7 no es un módem de caja negra — ejecuta firmware BeagleConnect de código abierto basado en Zephyr (puente 6LoWPAN WPANUSB sobre HDLC/UART hacia Linux, controlador bcfserial, interfaces de red wpan0/lowpan0) y es reprogramable por el usuario (Zephyr, MicroPython) con los propios recursos de la placa (docs tutorial Zephyr).
- E/S orientadas al ecosistema de sensores: los conectores mikroBUS (autodetección ClickID), Grove y QWIIC/STEMMA QT dan acceso sin soldadura a miles de módulos comerciales — la idea central del diseño de la placa (docs diseño, página de producto).
- Cadena de vídeo lista para IHM: OLDI LVDS de doble enlace hasta paneles táctiles WUXGA + HDMI IT66121 con audio + conector de cámara CSI, además de botón de alimentación del PMIC y RTC con pila para productos tipo electrodoméstico (docs expansión, docs introducción).
- Descarga de tiempo real: PRU de doble núcleo @333 MHz + Cortex-M4F + R5F junto a Linux, con conmutador CPSW compatible con TSN — E/S industriales y pilas de protocolos en tiempo real blando (CAN-FD en el SoC) (docs introducción).
- Demostraciones de bajo consumo: el tutorial oficial de suspend-to-RAM + videoportero CSI muestra flujos de trabajo de bajo consumo utilizables en AM62 (índice de demos de los docs).
- Diseño 100 % abierto: fuentes Altium, esquemas exportados de Altium, BOM, archivos mecánicos y diagramas de bloques en el repositorio de diseño (openbeagle.org/beagleplay/beagleplay, espejo de GitHub); certificación OSHW US002174.
- Demo de host Greybus: BeaglePlay puede actuar como host Greybus (Project Ara) sobre UniPro (docs demo).
− Puntos débiles
- Errata de silicio i2329 (MDIO AM62x): el DTS mainline lleva una solución de contorno explícita — el controlador MDIO de hardware está deshabilitado y se usa en su lugar un bus MDIO bit-banged por GPIO («Workaround for errata i2329 - just use mdio bitbang», &cpsw3g_mdio { status = "disabled"; }) (DTS v6.5).
- HDMI solo mediante puente, y solo en kernels recientes: no hay HDMI/DSI nativo; el vídeo pasa por el puente DPI IT66121, cuyo soporte DT (más el audio I2S MCASP) falta en el DTS v6.5 original y aparece en kernels posteriores (diff DTS v6.5 vs master). Espere no tener HDMI en kernels ≤ 6.5.
- Sin ISP de cámara: el AM62 no tiene ISP; los sensores CSI raw-Bayer deben des-Bayerizarse en los núcleos A53 — los docs oficiales recomiendan módulos con ISP (OV5640 admitido de serie) (docs expansión).
- Limitaciones de USB-C: sin Power Delivery ni DRP — el puerto es entrada de alimentación + datos en rol device únicamente; las placas/cables que esperen negociación PD o modo host en USB-C no funcionarán (docs introducción).
- Holgura de montaje justa: la guía de inicio rápido oficial advierte de que el espacio entre el orificio de montaje y la eMMC «is a little tight» — riesgo de aplastar la eMMC al instalar los soportes (docs quick start).
- La confusión de arranque SD/eMMC es el tema n.º 1 del foro: hilos recurrentes sobre imágenes SD que no arrancan / caen a la eMMC, borrado de la eMMC e instalación de kernels personalizados (foro #37397, #35820, #36932, #36501).
- No se apaga por completo al apagarse con la imagen flasher Debian 12.9 XFCE (los rieles de alimentación permanecen activos) (foro #41398).
- Congelación tras suspend-to-RAM reportada (foro #37334); el trabajo de bajo consumo está a nivel de demo, no es una función endurecida.
- Quejas del layout térmico: hilo «hot chips are not placed correctly» (SoC/PMU se calientan bajo carga; sin disipador oficial especificado) (foro #38119).
- Reflashear el CC1352P7 tiene trampa: el controlador del kernel bcfserial reclama el UART hacia la radio; hay que arrancar con el overlay k3-am625-beagleplay-bcfserial-no-firmware.dtbo antes de ejecutar cc2538-bsl.py, y volver a activarlo después (docs tutorial Zephyr); existen hilos «Cannot write to on board CC1352P7» (foro #40305).
- Rarezas de SPE: el PoDL es solo de salida en el RJ11 (no se puede alimentar BeaglePlay desde un PSE SPE), y la compatibilidad con compañeros de enlace SPE sin alimentación requiere precauciones (docs introducción, foro #38459, #37747).
- Confusión BLE: Bluetooth LE termina en el CC1352P7, no en el módulo Wi-Fi; los usuarios que esperan BT clásico o BT desde wl1807 acaban en hilos del foro (foro #40871).
- Retour d'expérience expert expert — expert-pi-like
- Un retour d'expérience complet sur la BeaglePlay. Le concept de gateway connectée avec 10BASE-T1L et LR-WPAN est unique à ce prix, mais la mise en œuvre cache des pièges. D'abord, ne comptez pas sur un HDMI fonctionnel avec un kernel ≤ 6.5, le support du bridge IT66121 a été ajouté plus tard. Ensui… — expert-pi-like
- Merci pour ce résumé précieux. Le point sur l'absence de compatibilité avec les capes BeagleBone m'a échappé au début, j'ai cru que les headers étaient juste ailleurs. C'est vrai que c'est du mikroBUS et du Grove uniquement. Concernant le reflash du CC1352P7, je confirme le souci : j'ai perdu un ap… — maker-grove
- @maker-grove pour la caméra, évite les capteurs raw-Bayer si tu as besoin de temps réel. La doc officielle recommande fortement de rester sur des modules avec ISP intégré comme l'OV5640, car le CPU va galérer. Pour l'histoire du boot SD/eMMC, c'est effectivement le sujet n°1 sur le forum. J'ai fail… — linux-hacker-01
Opiniones y proyectos de la comunidad
- BeaglePlay frozen after suspending to ram forum.beagleboard.org
- BeaglePlay disable Mikrobus to free GPIO pin forum.beagleboard.org
- Enhanced HDMI & Splash Support for BeaglePlay in U-Boot forum.beagleboard.org
- BeaglePlay: Ubuntu 22.04: Failed to start File System Check on Root Device. forum.beagleboard.org
- BeaglePlay - A $99 Texas Instruments AM625 industrial SBC with plenty of communication and expansion options www.cnx-software.com
- BeaglePlay_bom.csv other
- zephyr-beagle-cc1352-0.2.2.zip other
- Product page
- Product page
- Official docs (intro/quick-start/design/expansion/demos/support)
- Launch announcement (2023-03-08)
- CNX Software launch coverage (2023-03-09, $99)
- BeaglePlay_bom.csv
- BeaglePlay_sch.pdf
- Hardware design (schematics PDF, BOM CSV, Altium/OrCAD sources, mechanicals)
- Hardware design (schematics PDF, BOM CSV, Altium/OrCAD sources, mechanicals)
- OSHW certification
- SoC datasheet/TRM
- Radio MCUs
- Radio MCUs
- SPE PHY
- v6.5
- d3fe4b4e2e44
- Mainline Linux support
- Images
- Images
- Images
- Software repos
- Software repos
- Software repos
- Community
- Community
- BeagleConnect Freedom (companion sensor node)
- Errata de silicio i2329 (MDIO AM62x): el DTS mainline lleva una solución de contorno explícita — el controlador MDIO de hardware está deshabilitado y se usa en su lugar un bus MDIO bit-banged por GPIO («Workaround for errata i2329 - just use mdio bitbang», &cpsw3g_mdio { status = "disabled"; }) (DTS v6.5).
- HDMI solo mediante puente, y solo en kernels recientes: no hay HDMI/DSI nativo; el vídeo pasa por el puente DPI IT66121, cuyo soporte DT (más el audio I2S MCASP) falta en el DTS v6.5 original y aparece en kernels posteriores (diff DTS v6.5 vs master). Espere no tener HDMI en kernels ≤ 6.5.
- Sin ISP de cámara: el AM62 no tiene ISP; los sensores CSI raw-Bayer deben des-Bayerizarse en los núcleos A53 — los docs oficiales recomiendan módulos con ISP (OV5640 admitido de serie) (docs expansión).
- Limitaciones de USB-C: sin Power Delivery ni DRP — el puerto es entrada de alimentación + datos en rol device únicamente; las placas/cables que esperen negociación PD o modo host en USB-C no funcionarán (docs introducción).
- Holgura de montaje justa: la guía de inicio rápido oficial advierte de que el espacio entre el orificio de montaje y la eMMC «is a little tight» — riesgo de aplastar la eMMC al instalar los soportes (docs quick start).
- La confusión de arranque SD/eMMC es el tema n.º 1 del foro: hilos recurrentes sobre imágenes SD que no arrancan / caen a la eMMC, borrado de la eMMC e instalación de kernels personalizados (foro #37397, #35820, #36932, #36501).
- No se apaga por completo al apagarse con la imagen flasher Debian 12.9 XFCE (los rieles de alimentación permanecen activos) (foro #41398).
- Congelación tras suspend-to-RAM reportada (foro #37334); el trabajo de bajo consumo está a nivel de demo, no es una función endurecida.
- Quejas del layout térmico: hilo «hot chips are not placed correctly» (SoC/PMU se calientan bajo carga; sin disipador oficial especificado) (foro #38119).
- Reflashear el CC1352P7 tiene trampa: el controlador del kernel bcfserial reclama el UART hacia la radio; hay que arrancar con el overlay k3-am625-beagleplay-bcfserial-no-firmware.dtbo antes de ejecutar cc2538-bsl.py, y volver a activarlo después (docs tutorial Zephyr); existen hilos «Cannot write to on board CC1352P7» (foro #40305).
- Rarezas de SPE: el PoDL es solo de salida en el RJ11 (no se puede alimentar BeaglePlay desde un PSE SPE), y la compatibilidad con compañeros de enlace SPE sin alimentación requiere precauciones (docs introducción, foro #38459, #37747).
- Confusión BLE: Bluetooth LE termina en el CC1352P7, no en el módulo Wi-Fi; los usuarios que esperan BT clásico o BT desde wl1807 acaban en hilos del foro (foro #40871).
- Flasher l'image Debian sur la microSD puis l'eMMC 16 Go debutant Schéma : IMG-beagleplay-debutant-1-flasher-image-debian-usb-c.svg — Un PC grave une image Debian sur microSD, la copie est transférée vers la puce eMMC 16 Go du BeaglePlay, câble USB-C reliant la carte au PC
- LED et bouton USER : triggers kernel et gpio-keys debutant Schéma : IMG-beagleplay-debutant-2-led-et-bouton-user.svg — Les 5 LED gpio-leds du BeaglePlay reliées au système de triggers du noyau et le bouton USER connecté à la ligne GPIO0_18 via gpio-keys
- OLED Qwiic sur le bus I2C 5 (mcu_i2c0) debutant Schéma : IMG-beagleplay-debutant-3-oled-qwiic-i2c5.svg — Un écran OLED I2C adresse 0x3C relié par câble Qwiic au connecteur du bus I2C 5 (mcu_i2c0) du BeaglePlay, avec le lien /dev/play/qwiic
- Capteurs Grove sur le bus I2C 1 et inventaire du bus intermediaire Schéma : IMG-beagleplay-intermediaire-1-grove-i2cdetect-i2c1.svg — Un capteur Grove I2C branché sur le connecteur Grove du bus I2C 1 du BeaglePlay, avec la grille i2cdetect affichant les adresses détectées
- Double Ethernet : GbE RTL8211F et 10BASE-T1L sur RJ11 intermediaire Schéma : IMG-beagleplay-intermediaire-2-double-ethernet-gbe-spe.svg — Les deux ports Ethernet du BeaglePlay : le port RJ45 gigabit (PHY RTL8211F) et le port RJ11 10BASE-T1L (PHY DP83TD510E, 10 Mbit/s) avec l'alimentation PoDL en sortie seule 5V 250mA
- Caméra CSI OV5640 via fdtoverlays dans extlinux.conf intermediaire Schéma : IMG-beagleplay-intermediaire-3-camera-csi-ov5640.svg — Un module caméra OV5640 relié par nappe au connecteur CSI 22 broches du BeaglePlay, le chemin du fichier extlinux.conf et sa ligne fdtoverlays annotés
- Reflasher le CC1352P7 en BSL depuis le processeur hôte avance Schéma : IMG-beagleplay-avance-1-reflash-cc1352p7-bsl.svg — Le coprocesseur sans fil CC1352P7 du BeaglePlay, son bootloader série BSL, et les scripts cc2538-bsl.py et wpanusb du dépôt build/play reliés par des flèches
- Passerelle 6LoWPAN : wpan0, lowpan0 et BLE du CC1352P7 avance Schéma : IMG-beagleplay-avance-2-passerelle-6lowpan.svg — Le BeaglePlay en routeur 6LoWPAN : interface wpan0 (mtu 123) encapsulée dans lowpan0, reliée aux modules kernel bcfserial, wpanusb et mac802154, avec le BLE du CC1352P7 en périphérie
- Développement noyau : extlinux sur FAT32 et contournement de l'erratum i2329 avance Schéma : IMG-beagleplay-avance-3-dev-noyau-extlinux-i2329.svg — La partition boot FAT32 mmcblk0p1 contenant extlinux.conf et un noyau Image non compressé, avec à côté le contrôleur MDIO remplacé par un bit-bang GPIO à cause de l'erratum i2329
Biblioteca de código — ejemplos escritos para esta placa
clignotante.pyPythonbouton-gpio.pyPythoncapteur-i2c.shBashsurveillance-temperature.shBashcapteur-dht11.pyPythonservo-pwm-sysfs.shBashserveur-web-capteur.pyPythonwifi-station.shBashjournal-cron.shBashveilleur-systemd.pyPython
Ejemplos y repositorios encontrados en línea
- zephyrproject-rtos/zephyr github.com
- beagleboard/u-boot-beagleplay github.com
- jadonk/beagleplay-balena-configfs-dtbo github.com