BeaglePlay (TI Sitara AM6254 / AM625)
⚡ L’essentiel en 60 secondes
- soc — Texas Instruments Sitara AM6254 (AM625 family, industrial-grade 13×13 mm ALW package) (announcement, TI AM625 product page, docs introduction).
- cpu — 4× Arm Cortex-A53 @ 1.4 GHz (64-bit), 512 KB shared L2, 32 KB L1 I-cache + 32 KB L1 D-cache per core (announcement; 1.4 GHz OPP confirmed in the mainline DTS opp-1400000000 node, k3-am625-beagleplay.dts).
- real_time_cores — 1× Cortex-M4F up to 400 MHz, 1× Cortex-R5F (K3 management core), dual-core PRUSS (PRU-ICSS) @ 333 MHz (announcement).
- gpu — Imagination PowerVR AXE-1-16M ("Rogue" branding in CNX), up to 2048×1080@60, OpenGL ES 3.1, Vulkan 1.2 (Wikipedia table, announcement).
- ram — 2 GB DDR4 (1Gbx16, 1600 MHz / 3200 Mbps) (announcement; DTS memory node / 2G RAM /).
- storage — 16 GB eMMC (HS200-capable, mmcblk0) + microSD slot (1.8/3.3 V signalling via vdd_sd_dv regulator) (docs introduction, DTS).
- Sur cette fiche : 9 tutoriels · 10 codes
La BeaglePlay est une carte de développement électronique qui se distingue par sa vocation hybride, servant à la fois de passerelle de communication industrielle et de plateforme d'apprentissage ouverte. Annoncée en mars 2023 par la BeagleBoard.org Foundation et produite en partenariat avec Seeed Studio, elle s'inscrit dans la lignée des projets open hardware, certifiée par l'organisation OSHW. Son positionnement est clair : il ne s'agit pas d'un simple ordinateur monocarte généraliste, mais d'un nœud de réseau conçu pour connecter des capteurs et des actionneurs, y compris sur de longues distances. Cette orientation se traduit par une intégration native de technologies de communication spécialisées, telles que le réseau sans fil longue portée IEEE 802.15.4g (LR-WPAN) et l'Ethernet à paire unique (10BASE-T1L), permettant de créer des infrastructures IoT robustes sans nécessiter de composants externes complexes.
Le cœur de la carte repose sur le processeur Texas Instruments Sitara AM6254, un système sur puce de qualité industrielle. Ce processeur intègre quatre cœurs Arm Cortex-A53 cadencés à 1,4 GHz, offrant une puissance de calcul suffisante pour faire tourner un système d'exploitation Linux complet tout en gérant des tâches de traitement de données. Pour les applications nécessitant une réactivité temps réel, la puce dispose également de coprocesseurs dédiés, notamment un cœur Cortex-M4F et des unités PRU (Programmable Real-Time Units) cadencées à 333 MHz. Ces unités permettent de gérer des protocoles industriels ou des entrées/sorties critiques sans solliciter le processeur principal, garantissant ainsi une stabilité accrue. La carte est équipée de 2 Go de mémoire vive DDR4 et de 16 Go de stockage eMMC, complétés par un emplacement pour carte microSD, offrant une flexibilité appréciable pour le déploiement de systèmes d'exploitation variés.
L'aspect le plus novateur de la BeaglePlay réside dans sa connectivité réseau. Elle embarque trois interfaces de communication distinctes. La première est un port Ethernet Gigabit classique via un connecteur RJ45, standard pour la connexion à un réseau local. La seconde est un port Ethernet à paire unique (SPE) via un connecteur RJ11, utilisant la norme IEEE 802.3cg. Cette technologie, souvent appelée 10BASE-T1L, permet de transmettre des données sur de très longues distances (jusqu'à un kilomètre) avec un seul câble, tout en pouvant fournir une alimentation électrique (PoDL) à un nœud distant. La troisième interface est une radio sans fil dédiée, le module TI CC1352P7, qui gère le Bluetooth Low Energy et les réseaux IEEE 802.15.4 sur les bandes 2,4 GHz et sub-GHz. Ce module fonctionne avec un firmware open source basé sur Zephyr, permettant aux utilisateurs de reprogrammer la radio pour des usages spécifiques, comme la création de passerelles BeagleConnect. Il est important de noter que le Bluetooth LE est géré par ce module radio et non par le module Wi-Fi, une distinction technique qui peut prêter à confusion mais qui offre une meilleure isolation des fonctions de communication.
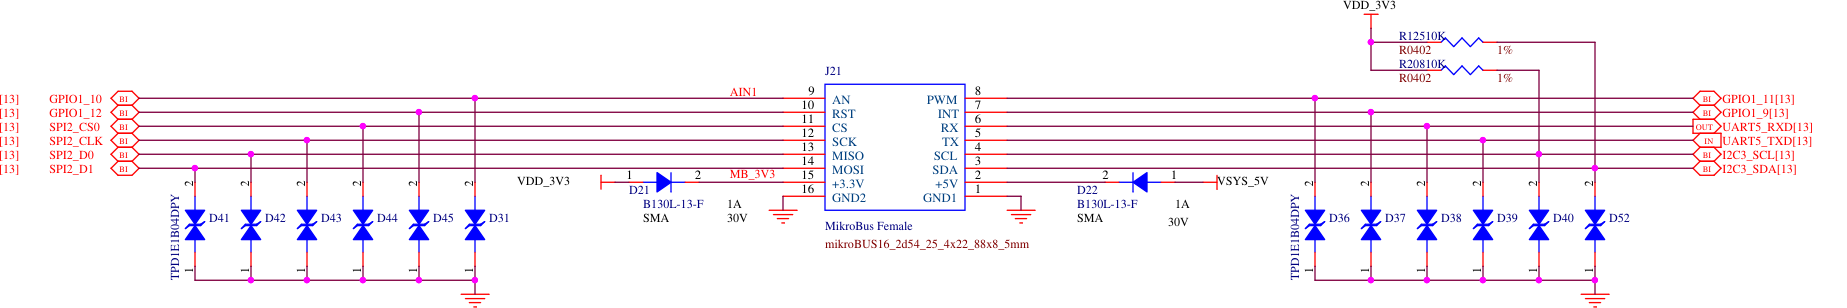
En matière d'entrées/sorties et d'extension, la BeaglePlay privilégie la simplicité d'intégration des capteurs modernes. Elle ne propose pas les connecteurs « capes » hérités des anciennes BeagleBone Black, mais adopte des standards universels et sans soudure. On trouve ainsi un connecteur mikroBUS, compatible avec les modules « Click » qui permettent d'ajouter des fonctions (capteurs, actionneurs) via une détection automatique, ainsi que des connecteurs Grove et QWIIC/STEMMA QT, très populaires dans l'écosystème éducatif et de prototypage rapide pour les liaisons I2C. Pour l'affichage et l'acquisition d'images, la carte dispose d'une sortie HDMI via un pont numérique, d'une interface OLDI LVDS pour des écrans tactiles industriels, et d'un connecteur caméra MIPI CSI. Il faut toutefois garder à l'esprit que le processeur AM6254 ne possède pas de processeur de signal d'image (ISP) dédié, ce qui signifie que le traitement des images brutes des caméras est effectué par le processeur principal, limitant légèrement les performances vidéo par rapport à des puces équipées d'un ISP.
Le système d'exploitation officiellement supporté est une distribution Debian personnalisée, préconfigurée pour faciliter la prise en main. Elle inclut un environnement de bureau léger et des outils de développement prêts à l'emploi, ainsi qu'une fonctionnalité de point d'accès Wi-Fi pour une configuration initiale sans écran. La carte est entièrement supportée par le noyau Linux principal (mainline) depuis la version 6.5, bien que certaines fonctionnalités, comme le support complet du HDMI et de l'audio, aient été ajoutées dans des versions ultérieures. Des alternatives comme Buildroot, Yocto et Armbian sont également disponibles, offrant une grande flexibilité aux développeurs avancés. La documentation officielle est riche, incluant des tutoriels pour la programmation du module radio CC1352P7 en Zephyr ou MicroPython, ainsi que des exemples de projets industriels comme la passerelle vidéo basse consommation.
Malgré ses atouts, la BeaglePlay présente quelques contraintes à connaître. L'alimentation se fait exclusivement via un port USB-C de 5 V, sans support de la norme Power Delivery, ce qui nécessite une source d'alimentation stable capable de fournir 3 A. La consommation typique est d'environ 2 W, mais la gestion de l'alimentation et de la mise en veille profonde peut encore présenter des défis selon les versions du noyau utilisé. De plus, l'absence de capteurs environnementaux embarqués (température, humidité, pression) signifie que l'utilisateur doit ajouter ces modules via les connecteurs d'extension si nécessaire. Enfin, la conception thermique de la carte a fait l'objet de discussions dans la communauté, le processeur pouvant chauffer sous charge intense, ce qui peut nécessiter une ventilation adaptée dans les boîtiers fermés. En résumé, la BeaglePlay est une plateforme puissante et ouverte, idéale pour les projets IoT industriels ou éducatifs nécessitant une connectivité longue portée et une grande flexibilité logicielle, à condition de bien comprendre ses spécificités matérielles et ses limites d'intégration.
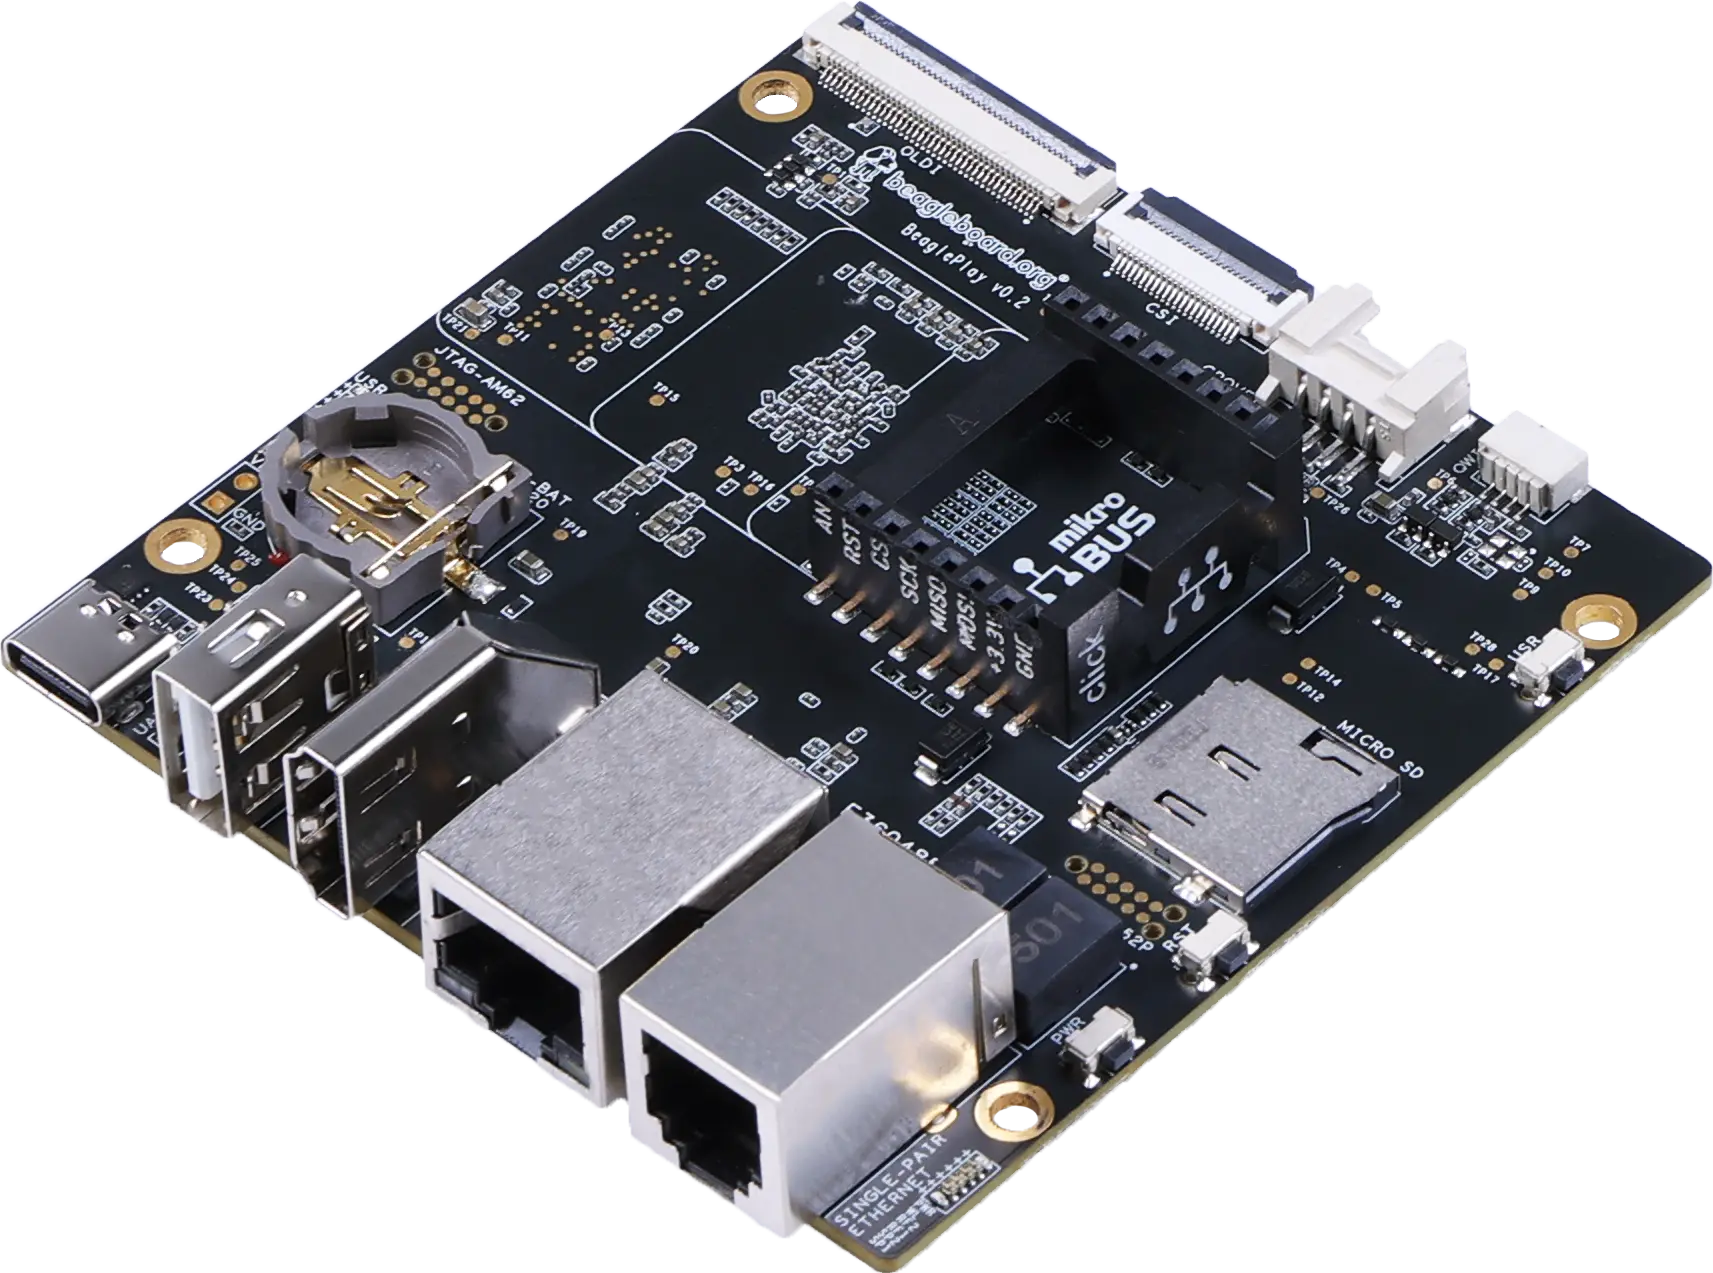
Schéma de brochage (pinout)
| Attr | Specs | vérifié |
|---|---|---|
soc | Texas Instruments Sitara AM6254 (AM625 family, industrial-grade 13×13 mm ALW package) (announcement, TI AM625 product page, docs introduction). | ✔ |
cpu | 4× Arm Cortex-A53 @ 1.4 GHz (64-bit), 512 KB shared L2, 32 KB L1 I-cache + 32 KB L1 D-cache per core (announcement; 1.4 GHz OPP confirmed in the mainline DTS opp-1400000000 node, k3-am625-beagleplay.dts). | ✔ |
real_time_cores | 1× Cortex-M4F up to 400 MHz, 1× Cortex-R5F (K3 management core), dual-core PRUSS (PRU-ICSS) @ 333 MHz (announcement). | ✔ |
gpu | Imagination PowerVR AXE-1-16M ("Rogue" branding in CNX), up to 2048×1080@60, OpenGL ES 3.1, Vulkan 1.2 (Wikipedia table, announcement). | ✔ |
ram | 2 GB DDR4 (1Gbx16, 1600 MHz / 3200 Mbps) (announcement; DTS memory node / 2G RAM /). | ✔ |
storage | 16 GB eMMC (HS200-capable, mmcblk0) + microSD slot (1.8/3.3 V signalling via vdd_sd_dv regulator) (docs introduction, DTS). | ✔ |
wired_networking_dual_ethernet | - 1× Gigabit Ethernet RJ45 — Realtek RTL8211F PHY, integrated magnetics, on CPSW3G port 1 (RGMII) (docs introduction, DTS). - 1× Single-Pair Ethernet RJ11 — TI DP83TD510E 10BASE-T1L PHY (IEEE 802.3cg), 10 Mbit/s only (not 10/100 — the brief's "10/100 mode" is imprecise), long-reach SPE with PoDL output 5 V @ 250 mA (board supplies power over the pair; its PoDL input is protection-only to 12 V) (docs introduction, announcement). - SoC-side: 3-port CPSW Gigabit switch with TSN support (1 internal + 2 external ports) (docs introduction). | ✔ |
wireless | dual-band Wi-Fi 4 (2.4 + 5 GHz) via TI WiLink8 WL1807MOD (SDIO, 2× U.FL); BLE + sub-GHz IEEE 802.15.4 via dedicated TI SimpleLink CC1352P7 wireless MCU (M4F+M0) running open BeagleConnect firmware (1× 2.4 GHz + 1× sub-GHz U.FL); 4× U.FL connectors total (announcement, docs introduction). BeagleConnect reaches "up to 1 km" to a BeagleConnect Freedom (product page). | ✔ |
usb | 1× USB-C (5 V power input + HS device/data role; no PD, no DRP/host on USB-C) + 1× USB 2.0 Type-A host (docs introduction). | ✔ |
display_camera | full-size HDMI Type-A up to 1080p via IT66121 DPI-to-HDMI transmitter (with I2S audio, simple-audio-card in DTS); 40-pin OLDI (dual-link LVDS) FPC (pin-compatible with 10.1″ 1920×1200 capacitive touch panels); 22-pin 4-lane MIPI CSI camera FPC, connector-compatible with BeagleBone AI-64 / Raspberry Pi Zero / CM4 cameras (docs introduction, docs expansion, DTS). | ✔ |
gpio_expansion | mikroBUS socket (SPI, I2C, UART, PWM/eCAP, analog input, 3.3 V/5 V, ClickID auto-detect), Grove (I2C-1 + UART5 + analog + GPIO), QWIIC/STEMMA QT (I2C-5 = mcu_i2c0); SoC GPIO banks are mixed 3.3 V and 1.8 V (separate schematic sheets "SoC GPIO 3.3V" and "SoC GPIO 1.8V & Bootstrap", hardware repo); AM62 also exposes CAN-FD, GPMC, OSPI, up to 6× MCU_SPI on the SoC (TI AM62x TRM) — not all routed to connectors. | ✔ |
misc | RTC BQ32002 with CR1220 coin-cell backup, 5 user LEDs + power LED + CC1352-RF + SPE link LEDs, USER button (also SD-card boot selector), Reset and Power buttons, 2× 10-pin TAG-CONNECT JTAG (AM62 and CC1352), 24C32 system EEPROM (docs introduction, DTS). | ✔ |
power | 5 V / 3 A via USB-C only (no barrel jack); PMIC TPS6521903 (TPS65219 family; the "03" sequencing variant is used for the DDR4 system) (docs design). | ✔ |
typical_consumption | "a board typically consuming 400 mA at 5 V (2 W)" — official hardware-design rationale text (docs design). | ✔ |
size_weight | 82.5 × 80 × 20 mm bare board, 55.3 g (docs support). | ✔ |
temperature | AM6254 is an industrial-grade SoC and the WL18x7MOD module is "industrial temperature grade" (docs design). | ✔ |
- Fabricant / concepteur : BeagleBoard.org Foundation (association 501(c)(3), Rochester, Michigan) ; conçue dans le cadre du programme matériel libre OpenBeagle, produite et vendue sous l'appellation « BeagleBoard by Seeed Studio » chez les distributeurs (annonce, 2023-03-08, fiche Digi-Key via CNX). Matériel libre certifié OSHW, cert. US002174 (README du dépôt matériel).
- Année / sortie : annoncée et rendue mondialement disponible le 8 mars 2023 (annonce BeagleBoard.org, CNX, 2023-03-09, tableau des spécifications BeagleBoard sur Wikipédia, tous consultés le 2026-10-13).
- Prix de lancement : 99 $ US (titre et corps de l'article CNX).
- Statut : actif ; page produit en ligne sur et , vendue via Digi-Key, Mouser, Element14 (CNX).
- Variantes : une seule famille de révision de production — Rev A2 est la « initial production version » selon l'historique officiel des révisions de la carte (docs 06-support) ; le message du commit DTS mainline montre la chaîne d'identification de l'EEPROM BEAGLEPLAY-A0- (commit torvalds/linux d3fe4b4e2e44). SKU unique (2 Go / 16 Go).
- Positionnement : SBC « passerelle de capteurs/actionneurs » axé sur la connectivité : la liste officielle des applications comprend les passerelles d'automatisation du bâtiment et industrielles, l'IHM, l'affichage numérique et les passerelles de capteurs BeagleConnect (docs introduction) — autrement dit une plateforme nœud/bord (node/edge) ouverte et à faible coût pour les réseaux industriels de capteurs longue portée (LR-WPAN sub-GHz + SPE 10BASE-T1L), comme l'énonce le commit DTS du kernel lui-même (« create connected devices that work even at long distances using IEEE 802.15.4g LR-WPAN and IEEE 802.3cg 10Base-T1L », commit d3fe4b4e2e44).
+ Points forts
- Trois radios/ports réseau industriels complémentaires sur une carte à 99 $ : RJ45 GbE, Ethernet paire unique 10BASE-T1L (câblage terrain kilométrique, sortie PoDL 5 V/250 mA vers un nœud distant) et IEEE 802.15.4 sub-1 GHz + 2,4 GHz (LR-WPAN / BeagleConnect, « jusqu'à 1 km ») (annonce, page produit, commit DTS).
- Second MCU radio, entièrement ouvert : le CC1352P7 n'est pas un modem boîte noire — il exécute un firmware BeagleConnect open source à base de Zephyr (pont 6LoWPAN WPANUSB sur HDLC/UART vers Linux, pilote bcfserial, interfaces réseau wpan0/lowpan0) et il est reprogrammable par l'utilisateur (Zephyr, MicroPython) avec les ressources de la carte elle-même (docs tutoriel Zephyr).
- E/S pensées pour l'écosystème de capteurs : les connecteurs mikroBUS (auto-détection ClickID), Grove et QWIIC/STEMMA QT donnent un accès sans soudure à des milliers de modules du commerce — l'idée directrice du design de la carte (docs design, page produit).
- Chaîne vidéo prête pour l'IHM : OLDI LVDS double jusqu'aux dalles tactiles WUXGA + HDMI IT66121 avec audio + connecteur caméra CSI, auxquels s'ajoutent le bouton d'alimentation du PMIC et un RTC sur pile pour des produits de type électroménager (docs expansion, docs introduction).
- Délestage temps réel : PRU double cœur @333 MHz + Cortex-M4F + R5F aux côtés de Linux, avec commutateur CPSW compatible TSN — E/S industrielles et piles de protocoles en temps réel souple (CAN-FD sur le SoC) (docs introduction).
- Démos basse consommation : le tutoriel officiel suspend-to-RAM + vidéophone CSI démontre des flux de travail basse consommation exploitables sur AM62 (index des démos docs).
- Design 100 % ouvert : sources Altium, schémas exportés depuis Altium, BOM, fichiers mécaniques, schémas-blocs dans le dépôt de conception (openbeagle.org/beagleplay/beagleplay, miroir GitHub) ; certification OSHW US002174.
- Démo hôte Greybus : BeaglePlay peut agir comme hôte Greybus (Project Ara) sur UniPro (docs démo).
− Points faibles
- Erratum silicium i2329 (MDIO AM62x) : le DTS mainline contient une contournement explicite — le contrôleur MDIO matériel est désactivé et un bus MDIO bit-bangé par GPIO est utilisé à la place (« Workaround for errata i2329 - just use mdio bitbang », &cpsw3g_mdio { status = "disabled" ; }) (DTS v6.5).
- HDMI uniquement via pont, et seulement sur les kernels récents : pas de HDMI/DSI natif ; la vidéo passe par le pont DPI IT66121, dont le support DT (plus l'audio I2S MCASP) est absent du DTS v6.5 d'origine et apparaît dans les kernels ultérieurs (diff DTS v6.5 vs master). Pas d'HDMI attendu sur les kernels ≤ 6.5.
- Pas d'ISP caméra : l'AM62 n'a pas d'ISP ; les capteurs CSI raw-Bayer doivent être dé-Bayerisés sur les cœurs A53 — la doc officielle recommande des modules avec ISP (OV5640 pris en charge d'origine) (docs expansion).
- Limitations USB-C : pas de Power Delivery ni de DRP — le port est entrée d'alimentation + données en rôle device uniquement ; les cartes/câbles attendant une négociation PD ou un mode hôte sur l'USB-C ne fonctionneront pas (docs introduction).
- Espace de montage réduit : le quick-start officiel avertit que le dégagement entre le trou de fixation et l'eMMC « is a little tight » — risque d'écraser l'eMMC lors de la pose des entretoises (docs quick start).
- La confusion boot SD/eMMC est le sujet n°1 du forum : fils récurrents sur les images SD qui ne démarrent pas / retombent sur l'eMMC, le reformatage de l'eMMC et l'installation de kernels personnalisés (forum #37397, #35820, #36932, #36501).
- Extinction électrique incomplète à l'arrêt avec l'image flasher Debian 12.9 XFCE (les rails d'alimentation restent actifs) (forum #41398).
- Gel après suspend-to-RAM signalé (forum #37334) ; les travaux basse consommation restent au niveau démo, pas une fonction durcie.
- Plaintes sur le layout thermique : fil « hot chips are not placed correctly » (SoC/PMU chauffent en charge ; pas de dissipateur spécifié officiellement) (forum #38119).
- Piège lors du re-flash du CC1352P7 : le pilote kernel bcfserial revendique l'UART vers la radio ; il faut démarrer avec l'overlay k3-am625-beagleplay-bcfserial-no-firmware.dtbo avant de lancer cc2538-bsl.py, puis le réactiver (docs tutoriel Zephyr) ; des fils « Cannot write to on board CC1352P7 » existent (forum #40305).
- Particularités SPE : le PoDL est uniquement en sortie sur le RJ11 (impossible d'alimenter BeaglePlay depuis un PSE SPE), et la compatibilité avec des partenaires de lien SPE non alimentés demande des précautions (docs introduction, forum #38459, #37747).
- Confusion BLE : le Bluetooth LE se termine sur le CC1352P7, pas sur le module Wi-Fi ; les utilisateurs attendant du BT classique ou du BT depuis wl1807 finissent sur le forum (forum #40871).
- Retour d'expérience expert expert — expert-pi-like
- Un retour d'expérience complet sur la BeaglePlay. Le concept de gateway connectée avec 10BASE-T1L et LR-WPAN est unique à ce prix, mais la mise en œuvre cache des pièges. D'abord, ne comptez pas sur un HDMI fonctionnel avec un kernel ≤ 6.5, le support du bridge IT66121 a été ajouté plus tard. Ensui… — expert-pi-like
- Merci pour ce résumé précieux. Le point sur l'absence de compatibilité avec les capes BeagleBone m'a échappé au début, j'ai cru que les headers étaient juste ailleurs. C'est vrai que c'est du mikroBUS et du Grove uniquement. Concernant le reflash du CC1352P7, je confirme le souci : j'ai perdu un ap… — maker-grove
- @maker-grove pour la caméra, évite les capteurs raw-Bayer si tu as besoin de temps réel. La doc officielle recommande fortement de rester sur des modules avec ISP intégré comme l'OV5640, car le CPU va galérer. Pour l'histoire du boot SD/eMMC, c'est effectivement le sujet n°1 sur le forum. J'ai fail… — linux-hacker-01
Retours et projets de la communauté
- BeaglePlay frozen after suspending to ram forum.beagleboard.org
- BeaglePlay disable Mikrobus to free GPIO pin forum.beagleboard.org
- Enhanced HDMI & Splash Support for BeaglePlay in U-Boot forum.beagleboard.org
- BeaglePlay: Ubuntu 22.04: Failed to start File System Check on Root Device. forum.beagleboard.org
- BeaglePlay - A $99 Texas Instruments AM625 industrial SBC with plenty of communication and expansion options www.cnx-software.com
- BeaglePlay_bom.csv other
- zephyr-beagle-cc1352-0.2.2.zip other
- Product page
- Product page
- Official docs (intro/quick-start/design/expansion/demos/support)
- Launch announcement (2023-03-08)
- CNX Software launch coverage (2023-03-09, $99)
- BeaglePlay_bom.csv
- BeaglePlay_sch.pdf
- Hardware design (schematics PDF, BOM CSV, Altium/OrCAD sources, mechanicals)
- Hardware design (schematics PDF, BOM CSV, Altium/OrCAD sources, mechanicals)
- OSHW certification
- SoC datasheet/TRM
- Radio MCUs
- Radio MCUs
- SPE PHY
- v6.5
- d3fe4b4e2e44
- Mainline Linux support
- Images
- Images
- Images
- Software repos
- Software repos
- Software repos
- Community
- Community
- BeagleConnect Freedom (companion sensor node)
- Erratum silicium i2329 (MDIO AM62x) : le DTS mainline contient une contournement explicite — le contrôleur MDIO matériel est désactivé et un bus MDIO bit-bangé par GPIO est utilisé à la place (« Workaround for errata i2329 - just use mdio bitbang », &cpsw3g_mdio { status = "disabled" ; }) (DTS v6.5).
- HDMI uniquement via pont, et seulement sur les kernels récents : pas de HDMI/DSI natif ; la vidéo passe par le pont DPI IT66121, dont le support DT (plus l'audio I2S MCASP) est absent du DTS v6.5 d'origine et apparaît dans les kernels ultérieurs (diff DTS v6.5 vs master). Pas d'HDMI attendu sur les kernels ≤ 6.5.
- Pas d'ISP caméra : l'AM62 n'a pas d'ISP ; les capteurs CSI raw-Bayer doivent être dé-Bayerisés sur les cœurs A53 — la doc officielle recommande des modules avec ISP (OV5640 pris en charge d'origine) (docs expansion).
- Limitations USB-C : pas de Power Delivery ni de DRP — le port est entrée d'alimentation + données en rôle device uniquement ; les cartes/câbles attendant une négociation PD ou un mode hôte sur l'USB-C ne fonctionneront pas (docs introduction).
- Espace de montage réduit : le quick-start officiel avertit que le dégagement entre le trou de fixation et l'eMMC « is a little tight » — risque d'écraser l'eMMC lors de la pose des entretoises (docs quick start).
- La confusion boot SD/eMMC est le sujet n°1 du forum : fils récurrents sur les images SD qui ne démarrent pas / retombent sur l'eMMC, le reformatage de l'eMMC et l'installation de kernels personnalisés (forum #37397, #35820, #36932, #36501).
- Extinction électrique incomplète à l'arrêt avec l'image flasher Debian 12.9 XFCE (les rails d'alimentation restent actifs) (forum #41398).
- Gel après suspend-to-RAM signalé (forum #37334) ; les travaux basse consommation restent au niveau démo, pas une fonction durcie.
- Plaintes sur le layout thermique : fil « hot chips are not placed correctly » (SoC/PMU chauffent en charge ; pas de dissipateur spécifié officiellement) (forum #38119).
- Piège lors du re-flash du CC1352P7 : le pilote kernel bcfserial revendique l'UART vers la radio ; il faut démarrer avec l'overlay k3-am625-beagleplay-bcfserial-no-firmware.dtbo avant de lancer cc2538-bsl.py, puis le réactiver (docs tutoriel Zephyr) ; des fils « Cannot write to on board CC1352P7 » existent (forum #40305).
- Particularités SPE : le PoDL est uniquement en sortie sur le RJ11 (impossible d'alimenter BeaglePlay depuis un PSE SPE), et la compatibilité avec des partenaires de lien SPE non alimentés demande des précautions (docs introduction, forum #38459, #37747).
- Confusion BLE : le Bluetooth LE se termine sur le CC1352P7, pas sur le module Wi-Fi ; les utilisateurs attendant du BT classique ou du BT depuis wl1807 finissent sur le forum (forum #40871).
- Flasher l'image Debian sur la microSD puis l'eMMC 16 Go debutant Schéma : IMG-beagleplay-debutant-1-flasher-image-debian-usb-c.svg — Un PC grave une image Debian sur microSD, la copie est transférée vers la puce eMMC 16 Go du BeaglePlay, câble USB-C reliant la carte au PC
- LED et bouton USER : triggers kernel et gpio-keys debutant Schéma : IMG-beagleplay-debutant-2-led-et-bouton-user.svg — Les 5 LED gpio-leds du BeaglePlay reliées au système de triggers du noyau et le bouton USER connecté à la ligne GPIO0_18 via gpio-keys
- OLED Qwiic sur le bus I2C 5 (mcu_i2c0) debutant Schéma : IMG-beagleplay-debutant-3-oled-qwiic-i2c5.svg — Un écran OLED I2C adresse 0x3C relié par câble Qwiic au connecteur du bus I2C 5 (mcu_i2c0) du BeaglePlay, avec le lien /dev/play/qwiic
- Capteurs Grove sur le bus I2C 1 et inventaire du bus intermediaire Schéma : IMG-beagleplay-intermediaire-1-grove-i2cdetect-i2c1.svg — Un capteur Grove I2C branché sur le connecteur Grove du bus I2C 1 du BeaglePlay, avec la grille i2cdetect affichant les adresses détectées
- Double Ethernet : GbE RTL8211F et 10BASE-T1L sur RJ11 intermediaire Schéma : IMG-beagleplay-intermediaire-2-double-ethernet-gbe-spe.svg — Les deux ports Ethernet du BeaglePlay : le port RJ45 gigabit (PHY RTL8211F) et le port RJ11 10BASE-T1L (PHY DP83TD510E, 10 Mbit/s) avec l'alimentation PoDL en sortie seule 5V 250mA
- Caméra CSI OV5640 via fdtoverlays dans extlinux.conf intermediaire Schéma : IMG-beagleplay-intermediaire-3-camera-csi-ov5640.svg — Un module caméra OV5640 relié par nappe au connecteur CSI 22 broches du BeaglePlay, le chemin du fichier extlinux.conf et sa ligne fdtoverlays annotés
- Reflasher le CC1352P7 en BSL depuis le processeur hôte avance Schéma : IMG-beagleplay-avance-1-reflash-cc1352p7-bsl.svg — Le coprocesseur sans fil CC1352P7 du BeaglePlay, son bootloader série BSL, et les scripts cc2538-bsl.py et wpanusb du dépôt build/play reliés par des flèches
- Passerelle 6LoWPAN : wpan0, lowpan0 et BLE du CC1352P7 avance Schéma : IMG-beagleplay-avance-2-passerelle-6lowpan.svg — Le BeaglePlay en routeur 6LoWPAN : interface wpan0 (mtu 123) encapsulée dans lowpan0, reliée aux modules kernel bcfserial, wpanusb et mac802154, avec le BLE du CC1352P7 en périphérie
- Développement noyau : extlinux sur FAT32 et contournement de l'erratum i2329 avance Schéma : IMG-beagleplay-avance-3-dev-noyau-extlinux-i2329.svg — La partition boot FAT32 mmcblk0p1 contenant extlinux.conf et un noyau Image non compressé, avec à côté le contrôleur MDIO remplacé par un bit-bang GPIO à cause de l'erratum i2329
Bibliothèque de code — exemples écrits pour cette carte
clignotante.pyPythonbouton-gpio.pyPythoncapteur-i2c.shBashsurveillance-temperature.shBashcapteur-dht11.pyPythonservo-pwm-sysfs.shBashserveur-web-capteur.pyPythonwifi-station.shBashjournal-cron.shBashveilleur-systemd.pyPython
Exemples et dépôts trouvés en ligne
- zephyrproject-rtos/zephyr github.com
- beagleboard/u-boot-beagleplay github.com
- jadonk/beagleplay-balena-configfs-dtbo github.com