LattePanda 3 Delta (id: lattepanda-3)
⚡ Lo esencial en 60 segundos
- soc_cpu — Intel Celeron N5105 (Jasper Lake, 10 nm), 4 cores / 4 threads, 2.00 GHz base – 2.90 GHz burst, 10 W TDP (docs + CNX; lattepanda.com product page calls it "Intel 11th Gen mobile quad-core quad-thread").
- gpu — Intel UHD Graphics (UHD 605 per CNX), 450 MHz – 800 MHz.
- npu — none.
- ram — 8 GB LPDDR4 @ 2933 MHz (soldered; only configuration).
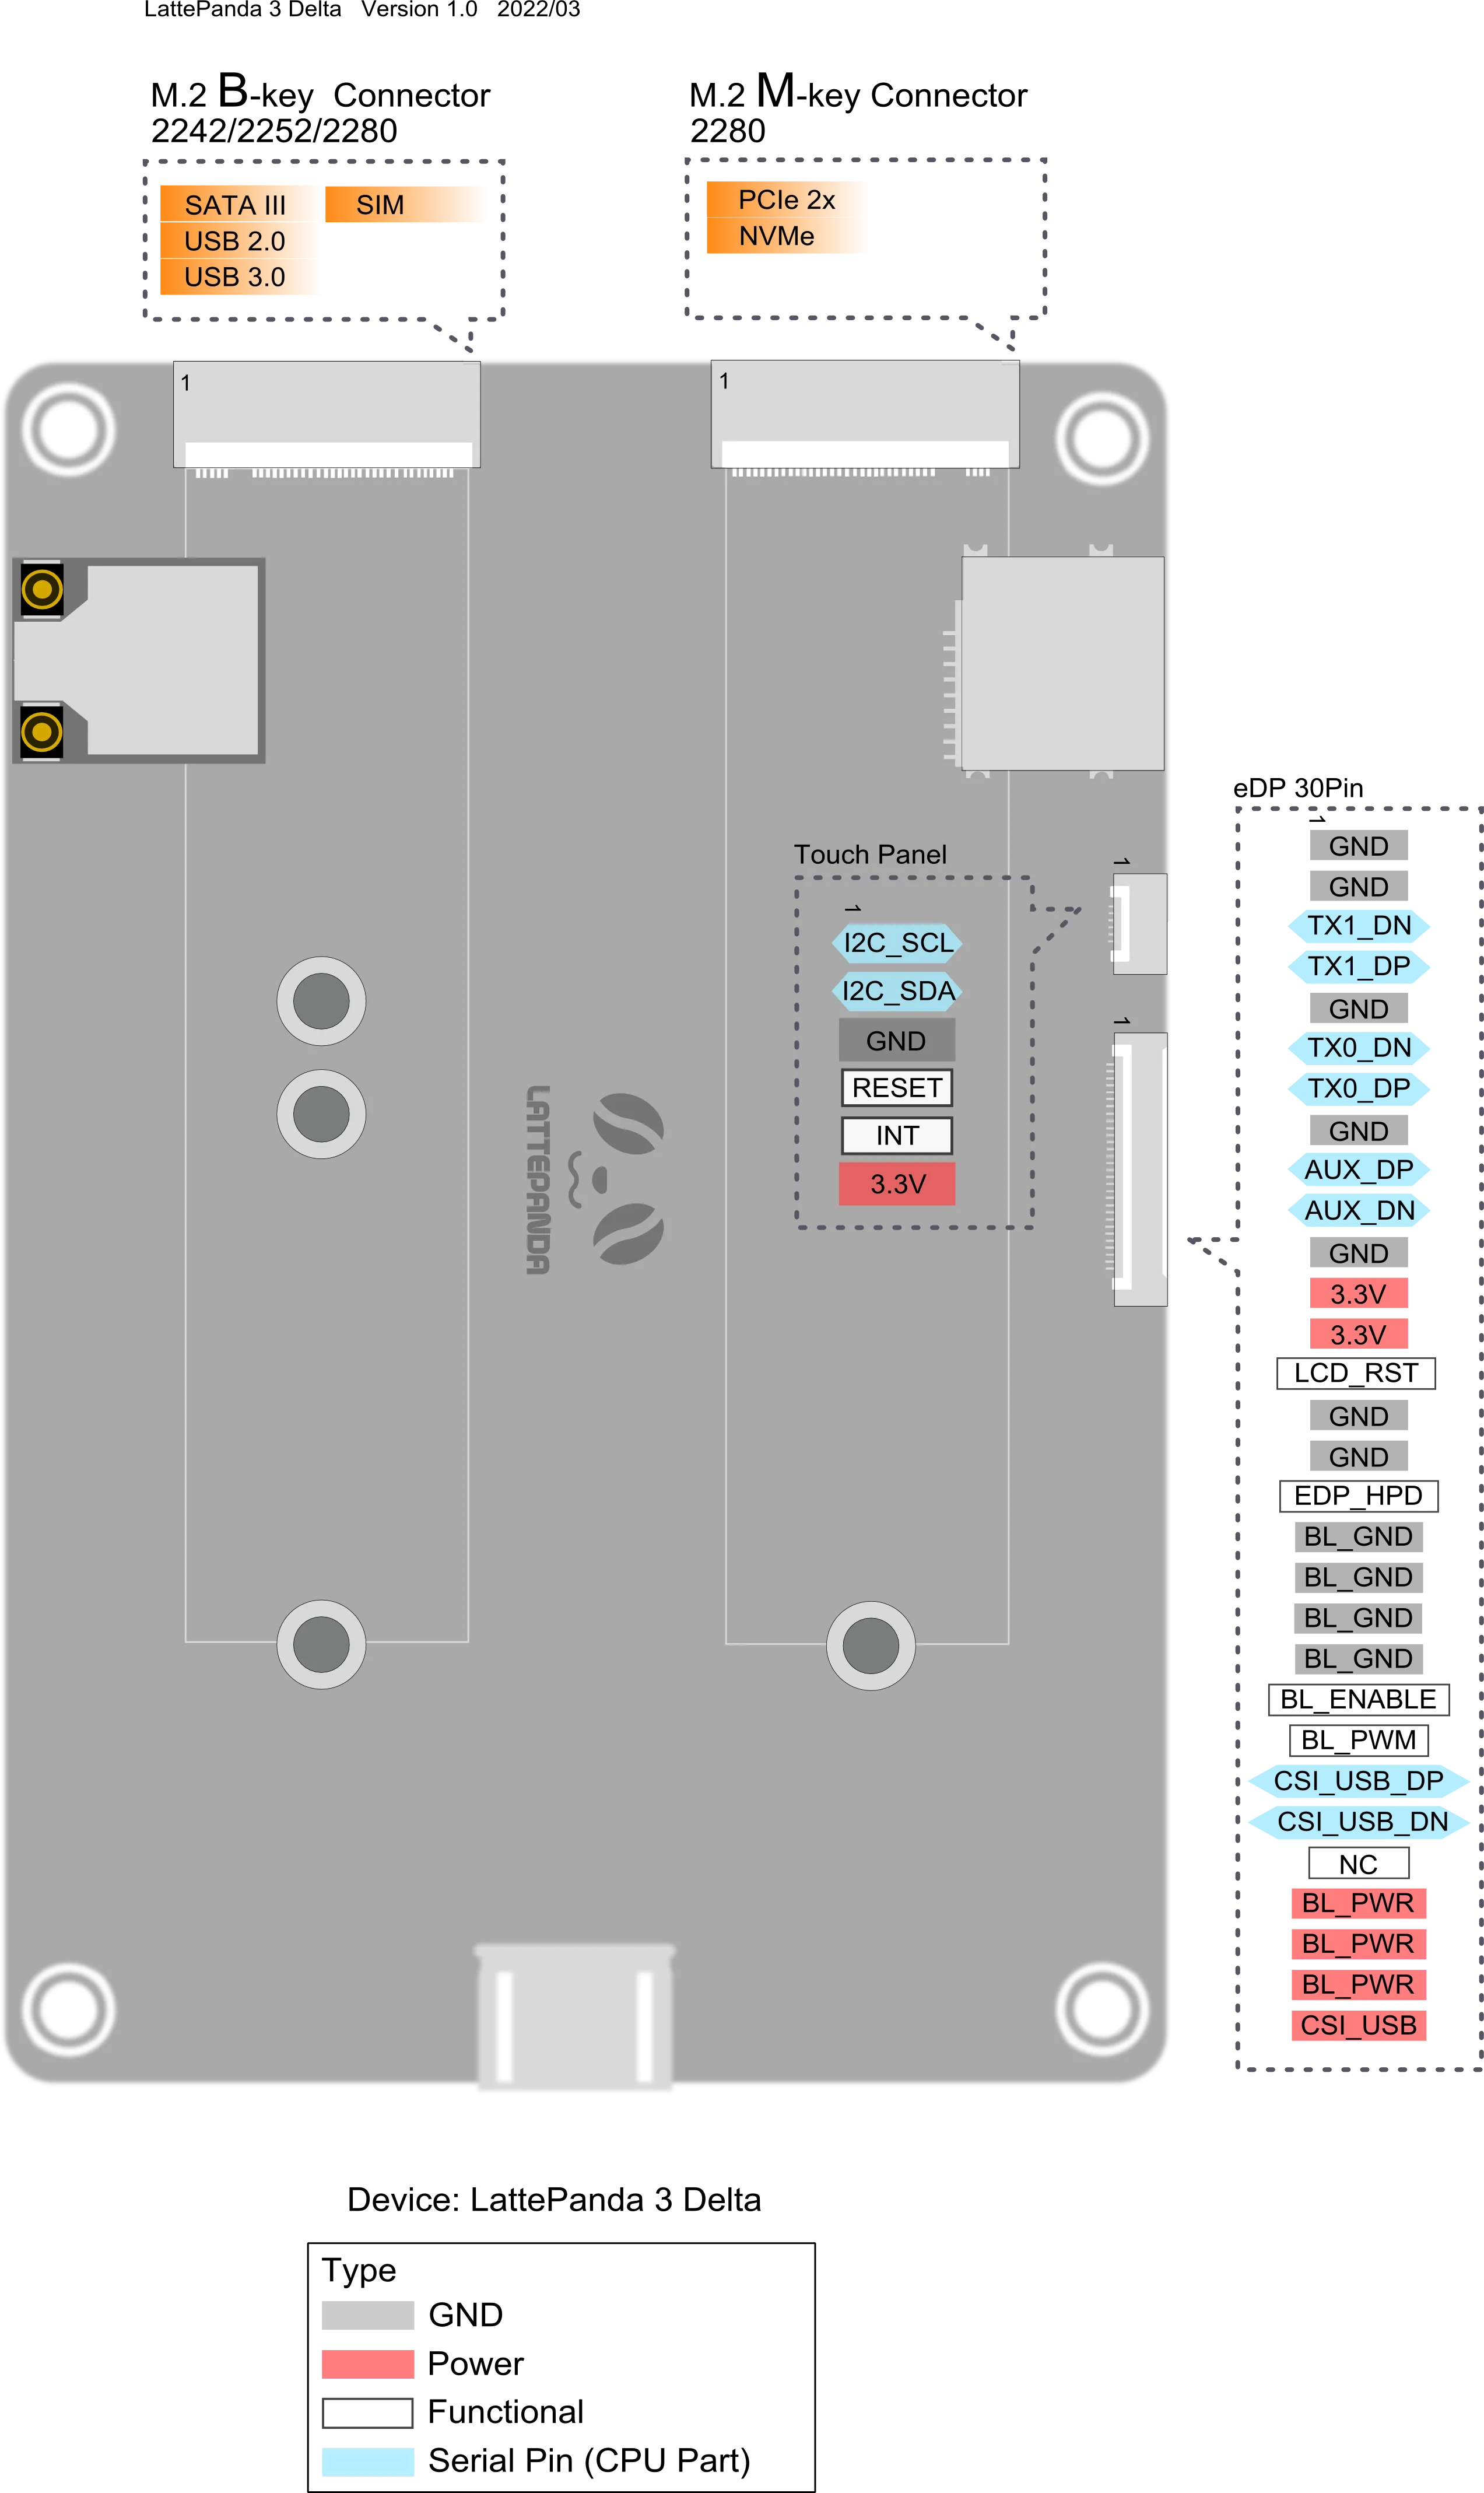
- storage — - 64 GB eMMC V5.1 (onboard) - M.2 Key M 2280 — PCIe 3.0 x2 (NVMe SSD) - M.2 Key B 2242/2252/2280 — SATA III (optional PCIe 3.0 x1 via BIOS update), USB 2.0, USB 3.0, SIM (4G/5G modem option) - Micro-SD + Micro-SIM combo card connector
- video_out — HDMI 2.0b; DisplayPort 1.4 via USB Type-C (Alt Mode); eDP 30-pin (two lanes) + touch-panel connector. Up to dual 4K / 3-way simultaneous output (product page).
- En esta placa : 9 tutoriales · 10 código
La LattePanda 3 Delta representa un hito en el mundo de la computación de placa única, al ofrecer la potencia de un ordenador personal x86 completo en un formato de bolsillo, complementado con un coprocesador de microcontrolador integrado. Fabricada por DFRobot, una empresa con sede en Shanghái, esta placa fue anunciada en noviembre de 2021 y se posiciona como una evolución de la línea LattePanda, manteniendo la esencia de ser un dispositivo versátil para desarrolladores y entusiastas de la electrónica. Su lanzamiento inicial se realizó a través de una campaña de Kickstarter, con precios de entrada alrededor de los 229 dólares, aunque su disponibilidad global en tiendas minoristas llegó posteriormente en agosto de 2022 a partir de los 279 dólares. Es fundamental aclarar una confusión frecuente en la literatura técnica: esta placa no utiliza un procesador Intel Lakefield, sino que está equipada con un Intel Celeron N5105 de la arquitectura Jasper Lake. Este procesador de 10 nanómetros cuenta con cuatro núcleos y cuatro hilos, operando a una frecuencia base de 2,00 GHz que puede alcanzar picos de 2,90 GHz, todo ello con un consumo térmico de diseño de 10 vatios. Esta configuración permite ejecutar sistemas operativos de escritorio completos como Windows 10 o 11, así como distribuciones de Linux, específicamente Ubuntu 22.04 LTS, que cuenta con una guía oficial de instalación paso a paso.
El corazón del sistema no es solo el procesador principal, sino la integración única de un microcontrolador ATmega32U4 de Microchip. Este componente es compatible con el Arduino Leonardo y permite a la placa interactuar directamente con el mundo físico mediante sensores y actuadores, algo que una placa de Raspberry Pi o un portátil convencional no pueden hacer nativamente sin periféricos adicionales. A diferencia de otras soluciones que usan chips GPIO simples, el ATmega32U4 es un microcontrolador completo que puede ser programado desde el entorno de desarrollo de Arduino IDE y que se comunica con el procesador principal a través de un puerto serie virtual. Para facilitar esta interacción desde el lado del sistema operativo principal, DFRobot ofrece la biblioteca pinpong, que permite controlar los pines del Arduino utilizando Python con una sintaxis sencilla, similar a la de MicroPython. Esto significa que un usuario puede escribir un script en Python para encender un LED o leer un sensor, y el código se transmite al microcontrolador para que este gestione las señales eléctricas en tiempo real.
En cuanto a la conectividad y expansión, la LattePanda 3 Delta no escatima en recursos. Dispone de 8 GB de memoria RAM LPDDR4 soldada a la placa, lo que limita la capacidad de actualización pero garantiza estabilidad. El almacenamiento interno es de 64 GB eMMC, pero la placa incluye ranuras M.2 para unidades de estado sólido NVMe y módulos SATA, así como un conector para tarjetas Micro-SD y una ranura para tarjeta SIM. Esto último es clave para aplicaciones móviles o de Internet de las Cosas, ya que permite conectar un módem 4G o 5G para garantizar la conectividad celular. Además, incorpora una tarjeta de red inalámbrica Intel AX201 que soporta Wi-Fi 6 y Bluetooth 5.2, estándares avanzados que aseguran velocidades de transferencia rápidas y una conexión estable. Para la salida de vídeo, ofrece múltiples opciones: un puerto HDMI 2.0b, una salida DisplayPort 1.4 a través del puerto USB Tipo-C y un conector eDP para pantallas internas táctiles, permitiendo configuraciones de triple pantalla simultánea.
La alimentación de energía es un aspecto crítico en este tipo de dispositivos compactos. La placa requiere un suministro de entre 11 y 15 voltios con una potencia mínima de 24 vatios. Ofrece la flexibilidad de alimentarse mediante un puerto USB Tipo-C con soporte para Power Delivery o a través de un conector JST de 4 pines. Una característica destacada es la capacidad de conmutación automática entre ambas fuentes de alimentación sin interrumpir el funcionamiento del sistema, lo que es ideal para entornos industriales o kioscos donde la continuidad del servicio es vital. Además, existe un accesorio oficial llamado UPS Hat que actúa como una batería de respaldo, protegiendo al sistema contra cortes de luz. El sistema de refrigeración es activo, utilizando un ventilador diseñado para gestionar el calor generado por el procesador de 10 vatios, aunque es importante notar que el ventilador no gira constantemente, sino que se activa según umbrales de temperatura configurables en la BIOS, lo que a veces genera confusión entre los usuarios que creen que el ventilador está averiado cuando en realidad está en modo pasivo.
A pesar de sus muchas virtudes, la placa presenta algunos desafíos documentados. Por ejemplo, algunas unidades pueden arrancar en una consola EFI en lugar del sistema operativo si la BIOS no está actualizada a la última versión. También se ha reportado que la función de encendido automático puede fallar si la batería de reloj en tiempo real (RTC) está agotada, aunque la comunidad ha encontrado soluciones utilizando los pines del Arduino para mantener esta función activa. Asimismo, la instalación de Ubuntu en dual boot con Windows puede requerir ajustes manuales en la configuración de arranque UEFI para que ambos sistemas sean reconocidos correctamente. En cuanto al rendimiento gráfico, aunque es suficiente para tareas de escritorio y multimedia básica, los primeros informes señalaron dificultades con la reproducción de vídeo en 4K en YouTube, un problema atribuido a la madurez del software de la plataforma en el momento de su lanzamiento. La placa también incluye un módulo TPM 2.0 para seguridad de hardware y un reloj en tiempo real con batería CR927. Sus dimensiones compactas de 125 x 78 x 16 mm la hacen ideal para proyectos donde el espacio es limitado, y su certificación CE, FCC y RoHS asegura su cumplimiento con normativas internacionales. En resumen, la LattePanda 3 Delta es una herramienta poderosa para quienes necesitan la potencia de un PC x86 junto con la capacidad de control de hardware de un Arduino, ideal para robótica, automatización industrial y desarrollo de prototipos IoT avanzados.
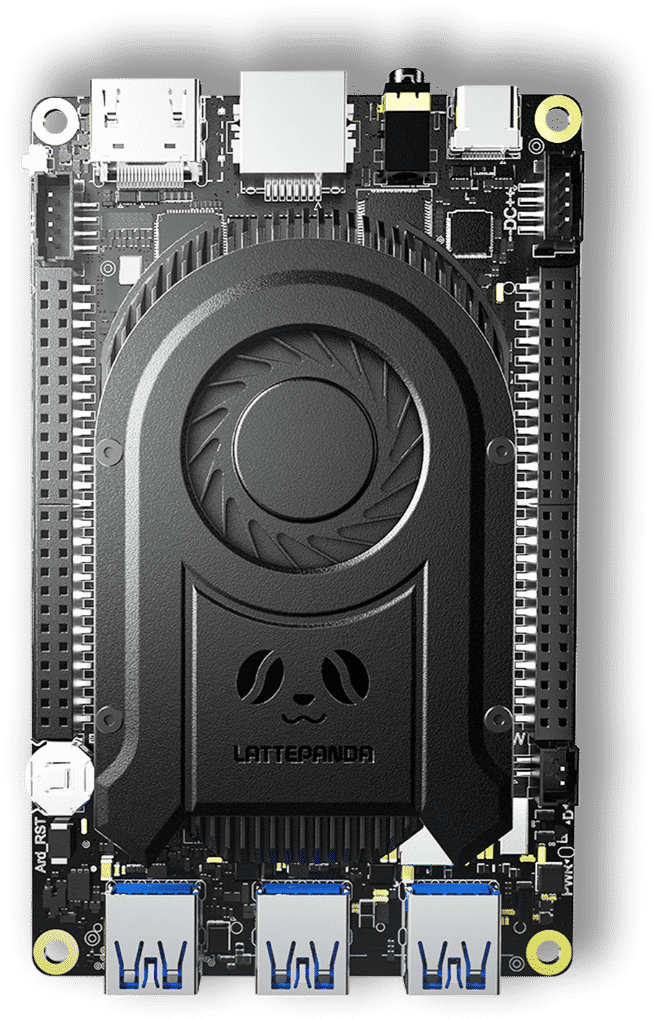
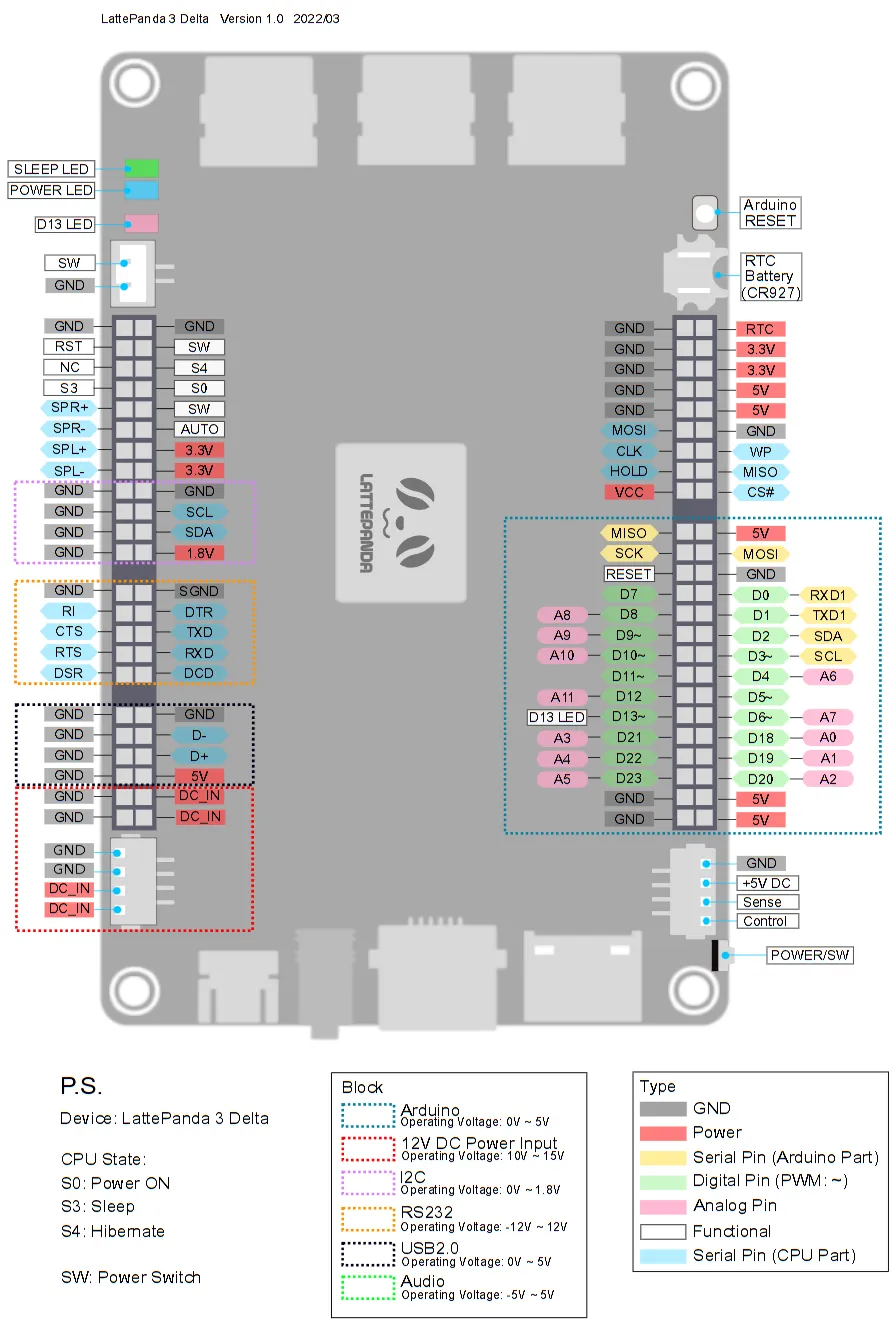
Esquema de pines (pinout)
| Attr | Especificaciones | verificado |
|---|---|---|
soc_cpu | Intel Celeron N5105 (Jasper Lake, 10 nm), 4 cores / 4 threads, 2.00 GHz base – 2.90 GHz burst, 10 W TDP (docs + CNX; lattepanda.com product page calls it "Intel 11th Gen mobile quad-core quad-thread"). | ? sin verificar |
gpu | Intel UHD Graphics (UHD 605 per CNX), 450 MHz – 800 MHz. | ? sin verificar |
npu | none. | ? sin verificar |
ram | 8 GB LPDDR4 @ 2933 MHz (soldered; only configuration). | ? sin verificar |
storage | - 64 GB eMMC V5.1 (onboard) - M.2 Key M 2280 — PCIe 3.0 x2 (NVMe SSD) - M.2 Key B 2242/2252/2280 — SATA III (optional PCIe 3.0 x1 via BIOS update), USB 2.0, USB 3.0, SIM (4G/5G modem option) - Micro-SD + Micro-SIM combo card connector | ? sin verificar |
video_out | HDMI 2.0b; DisplayPort 1.4 via USB Type-C (Alt Mode); eDP 30-pin (two lanes) + touch-panel connector. Up to dual 4K / 3-way simultaneous output (product page). | ? sin verificar |
audio | 3.5 mm headphone+mic combo jack; 2-channel audio output with 2 W amplifier on pin header (product page). | ? sin verificar |
wireless | Intel AX201 — Wi-Fi 6 (802.11ax, 2.4 GHz + 5 GHz, 160 MHz), Bluetooth 5.2; two IPEX4 antenna sockets (one per radio chain set). | ? sin verificar |
ethernet | Intel I211-AT / I225-V PCIe Gigabit LAN, Wake-on-LAN supported. | ? sin verificar |
usb | 1× USB 3.2 Gen 2 Type-A (10 Gbps), 2× USB 3.2 Gen 1 Type-A (5 Gbps), 1× USB 2.0 Type-C (power PD input + 480 Mbps data + DP Alt Mode), 1× USB 2.0 header. | ? sin verificar |
gpio_expansion_headers_female_two_50_pin_blocks_per_cnx | - ATmega32U4 Arduino pinout: 24 digital I/O (D0–D23); 7 PWM pins marked ~: D3, D5, D6, D9, D10, D11, D13 (official PWM tutorial); ADC and I2C tutorials exist (docs IO_Playability/ADC, IO_Playability/I2C). - RS232 COM port, USB 2.0 header, audio header, system status control & indication, BIOS-flash pinout, 5 V & 3.3 V outputs, 12 V DC input pins. | ? sin verificar |
co_processor | Microchip ATmega32U4-MU (8-bit AVR, Arduino Leonardo compatible), with dedicated Arduino reset button. | ? sin verificar |
security | built-in TPM 2.0. | ? sin verificar |
misc | RTC with CR927 3 V battery; hardware watchdog (IT8613E Super I/O); auto power-on; active fan cooling (50 % larger cooling area vs. previous Delta). | ? sin verificar |
power | input range 11–15 V, ≥24 W: - USB Type-C PD input: 15 V/3 A or 12 V/3 A (recommended) - JST PH2.0-4Pin DC input: 12 V ≥2 A (boot peak ≈ 12 V 1.5A); board marking -- DC ++ - Dual-input automatic failover between Type-C and JST without interruption - UPS Hat accessory (DFR0682, 3× 18650, HID-UPS protocol) - Source: | ✔ |
typical_consumption | SoC TDP 10 W; ≥24 W supply required. | ? sin verificar |
dimensions | 125 × 78 × 16 mm (official docs; CNX lists 125 × 76 × 16 mm). | ? sin verificar |
environment | operating 0–60 °C, 0–80 % RH. Certifications: CE, FCC, KC, RoHS. | ? sin verificar |
- Fabricante: DFRobot (Shanghái, China; marca LattePanda — la línea LattePanda es desarrollada por DFRobot / Zhiwei Robotics Corp.) —
- Placa: LattePanda 3 Delta, un SBC x86 Windows/Linux de bolsillo con un co-procesador compatible con Arduino integrado.
- Anunciada: noviembre de 2021, mediante una campaña de Kickstarter ("LattePanda 3 Delta — Faster than Ever, Still Pocket-sized"), recompensas desde 229 USD + ~16 USD de envío, envío previsto en marzo de 2022 —
- Disponibilidad minorista global: anunciada en agosto de 2022 en DFRobot desde 279 USD —
- Estado: producto activo (listado en la visión general actual de la documentación sin etiqueta "Discontinued", a diferencia de LattePanda V1 y LattePanda Delta) — (obtenido 2026-10-13)
- Variantes / SKUs (de la visión general de - DFR0981 — 8 GB de RAM, 64 GB de eMMC - DFR0982 — 8 GB de RAM, 64 GB de eMMC, licencia de Windows 10 IoT Enterprise 2021 LTSC - CNX también menciona una designación "LattePanda 3 Delta 864" en su artículo de 2022 sobre la disponibilidad.
+ Puntos fuertes
- PC x86 + Arduino auténtico en una placa: el ATmega32U4-MU es un MCU completo compatible con Arduino Leonardo (flasheable desde el Arduino IDE, con botón de reset propio, enumerado como puerto COM ante el CPU anfitrión), no un chip GPIO de falso puerto serie. El control desde Python en el lado anfitrión es oficial mediante la librería pinpong de DFRobot (basada en Firmata, sintaxis estilo MicroPython) —
- Funciones de fiabilidad industrial: temporizador watchdog implementado por hardware en el Super I/O IT8613E (resetea el sistema vía PWRGD si no se alimenta — documentación completa a nivel de registros + demo/código fuente WinDog en C#), encendido automático, redirección de puerto serie —
- Doble entrada de alimentación con conmutación sin interrupción (USB-C PD + JST 12 V), más un UPS Hat oficial (HID-UPS, aparece como dispositivo de batería) — página de documentación de alimentación.
- Wi-Fi 6 + BT 5.2 (Intel AX201) — inusual en esta clase/precio en 2021.
- Preparada para celular: zócalo M.2 B-Key + ranura SIM para módem 4G/5G.
- Tres rutas de visualización simultáneas: HDMI 2.0b + DP 1.4 (USB-C) + eDP (panel interno, con soporte táctil).
- Conector COM RS232 y conector de amplificador de audio de 2 W — orientado a quioscos industriales/retail.
- TPM 2.0 integrado.
- Refrigeración activa con ventilador rediseñado (área de refrigeración 50 % mayor) para sostener los 10 W de TDP.
− Puntos débiles
- Arranca en la shell EFI en lugar de Windows/Linux en algunas unidades — solución oficial: actualizar la BIOS a la última (LP-BS-7-S70JR120-CN51G-E). (FAQ Q1)
- Auto Power-On deja de funcionar en silencio cuando la pila del RTC (CR927) está agotada; la solución comunitaria usa los pines Arduino de a bordo para mantener el encendido automático funcionando: (FAQ Q2)
- Arranque del SO muy lento cuando el voltaje de la pila del RTC es bajo o ausente (tabla de la FAQ).
- BIOS antiguas (≤ LP-BS-7-S70JR120-CN51G-D): bug del orden de arranque en dual-boot con Ubuntu — tras instalar Ubuntu junto a Windows, la máquina puede arrancar directamente a Windows o no listar Ubuntu; se requiere la corrección manual "UEFI Hard Disk Drive BBS Priorities" —
- El ventilador no arranca en frío: por diseño solo arranca al alcanzar un umbral de temperatura configurado en la BIOS — a menudo se confunde con un ventilador muerto (FAQ).
- Fuentes USB-C PD débiles causan funcionamiento anómalo: adaptadores <24 W o sin PD son un modo de fallo documentado (página de alimentación).
- Watchdog vs. Windows Update: la aplicación que alimenta el watchdog debe detenerse antes de Windows Update o la placa puede reiniciarse a mitad de la actualización (nota de la página del watchdog).
- El LED azul queda encendido tras apagarse mientras el SO se actualiza o si Auto Power-On está habilitado en la BIOS (FAQ).
- Nota de época de la plataforma (2021): CNX observó una reproducción imperfecta de YouTube en 4K en los primeros sistemas Jasper Lake (Windows 11 / Ubuntu 20.04) — un problema de madurez del software de la plataforma en el lanzamiento, no un defecto de la placa —
- Sin esquema público completo (solo diagramas de pinout, planos 2D y modelos 3D).
- Retour d'expérience expert expert — expert-pi-like
- Après quelques semaines sur la LattePanda 3 Delta, je confirme l'atout majeur : c'est un vrai x86 avec un Arduino Leonardo integre, pas un simple GPIO. La bibliotheque pinpong pour Python marche bien. Par contre, attention a l'énergie. J'ai perdu du temps car ma carte bootait en EFI shell. La solut… — expert-pi-like
- Merci pour le retour sur l'alim, je pensais que l'USB-C PD standard suffisait. Question sur la partie Arduino : je vois que tu utilises Python via pinpong, mais est-ce que tu as essaye le mode natif avec Arduino IDE ? Je demande car je lis que le chip est un ATmega32U4-MU. Est-ce que tu as rencontr… — maker_flou
- Pour repondre a ta question niveau logique, c'est l'une des zones d'ombre. Les tutos officiels font clignoter une LED via 5V, mais la fiche technique ne certifie pas explicitement le niveau par pin. J'ai prefere jouer la sécurité avec des convertisseurs de niveau. Sinon, si tu fais du kiosk industr… — kiosque_dev
Opiniones y proyectos de la comunidad
- Unfortunate Experience with Delta 3 - LattePanda Forum lattepanda.com
- Lattepanda delta 3 auto power on doesn't work sometimes - DFRobot Forum dfrobot.com
- LattePanda 3 Delta Review: Does Price/Performance Physical Computing Get Better Than This? electromaker.io
- I Turned The New LattePanda 3 Delta Into A Rugged Cyberdeck the-diy-life.com
Contenido no disponible todavía.
- Arranca en la shell EFI en lugar de Windows/Linux en algunas unidades — solución oficial: actualizar la BIOS a la última (LP-BS-7-S70JR120-CN51G-E). (FAQ Q1)
- Auto Power-On deja de funcionar en silencio cuando la pila del RTC (CR927) está agotada; la solución comunitaria usa los pines Arduino de a bordo para mantener el encendido automático funcionando: (FAQ Q2)
- Arranque del SO muy lento cuando el voltaje de la pila del RTC es bajo o ausente (tabla de la FAQ).
- BIOS antiguas (≤ LP-BS-7-S70JR120-CN51G-D): bug del orden de arranque en dual-boot con Ubuntu — tras instalar Ubuntu junto a Windows, la máquina puede arrancar directamente a Windows o no listar Ubuntu; se requiere la corrección manual "UEFI Hard Disk Drive BBS Priorities" —
- El ventilador no arranca en frío: por diseño solo arranca al alcanzar un umbral de temperatura configurado en la BIOS — a menudo se confunde con un ventilador muerto (FAQ).
- Fuentes USB-C PD débiles causan funcionamiento anómalo: adaptadores <24 W o sin PD son un modo de fallo documentado (página de alimentación).
- Watchdog vs. Windows Update: la aplicación que alimenta el watchdog debe detenerse antes de Windows Update o la placa puede reiniciarse a mitad de la actualización (nota de la página del watchdog).
- El LED azul queda encendido tras apagarse mientras el SO se actualiza o si Auto Power-On está habilitado en la BIOS (FAQ).
- Nota de época de la plataforma (2021): CNX observó una reproducción imperfecta de YouTube en 4K en los primeros sistemas Jasper Lake (Windows 11 / Ubuntu 20.04) — un problema de madurez del software de la plataforma en el lanzamiento, no un defecto de la placa —
- Sin esquema público completo (solo diagramas de pinout, planos 2D y modelos 3D).
- Faire clignoter une LED via le MCU Arduino embarqué debutant Schéma : IMG-lattepanda-3-debutant-1-led-mcu.svg — Schéma de câblage : LED sur broche D13 via résistance 220 Ω, alimentation 5 V et GND sur l'en-tête Arduino de la LattePanda 3 Delta.
- Lire un bouton poussoir et afficher dans la console debutant Schéma : IMG-lattepanda-3-debutant-2-bouton-console.svg — Bouton poussoir entre la broche D2 et le GND avec résistance de pull-up 10 kΩ vers 3,3 V, lecture de l'état dans la console.
- Premier script Python sur le Linux embarqué debutant Schéma : IMG-lattepanda-3-debutant-3-premier-script-python.svg — La LattePanda 3 Delta sous Ubuntu 22.04 avec un terminal affichant les informations du processeur Celeron N5105 et un éditeur de texte ouvrant un script Python.
- Pont série entre le MCU Arduino et le SoC x86 intermediaire Schéma : IMG-lattepanda-3-intermediaire-1-pont-serie.svg — Diagramme du port série interne : l'ATmega32U4 envoie des trames vers le port COM virtuel lu par un script Python sur le Celeron N5105.
- Scanner le bus I2C depuis le microcontrôleur intermediaire Schéma : IMG-lattepanda-3-intermediaire-2-scanner-i2c.svg — Un capteur I2C connecté aux broches SDA/SCL de l'en-tête Arduino avec résistances de pull-up, l'ATmega32U4 balayant les adresses de 0x08 à 0x77.
- Wi-Fi 6 et Bluetooth 5.2 sous Ubuntu (Intel AX201) intermediaire Schéma : IMG-lattepanda-3-intermediaire-3-wifi-bluetooth.svg — La LattePanda 3 Delta avec ses deux antennes IPEX4, le module AX201 relié au réseau Wi-Fi 6 et à un haut-parleur Bluetooth, commandes nmcli et bluetoothctl à l'écran.
- Conteneuriser avec Docker sur le PC x86 embarqué avance Schéma : IMG-lattepanda-3-avance-1-docker.svg — La LattePanda 3 Delta sous Ubuntu exécutant plusieurs conteneurs Docker (web, base de données, MQTT) au-dessus du moteur Docker et du noyau Linux, image eMMC en dessous.
- Accélération GPU et streaming vidéo (Intel UHD, VAAPI) avance Schéma : IMG-lattepanda-3-avance-2-acceleration-video.svg — Flux vidéo entrant transcodé par le GPU Intel UHD via VAAPI puis diffusé en HLS, avec sortie HDMI 2.0b et sortie réseau vers des clients.
- Installer Ubuntu en dual-boot et maîtriser le BIOS UEFI avance Schéma : IMG-lattepanda-3-avance-3-install-ubuntu-bios.svg — Étape par étape : clé USB gravée avec Rufus, touche F7 au démarrage pour le menu de boot, touche DEL pour le BIOS AMI, puis priorité de démarrage UEFI pour le dual-boot Windows/Ubuntu sur l'eMMC.
Biblioteca de código — ejemplos escritos para esta placa
clignotante.pyPythonbouton.pyPythonservo.pyPythonanalogique.pyPythonrespiration.pyPythonneopixel.pyPythonpont_serie.pyPythonjournal_systeme.pyPythontableau_bord.pyPythonclavier_media.inoArduino
Ejemplos y repositorios encontrados en línea
- ambrogio-galbusera/panda_acrobat github.com
- AntoineMeheut/Rokc-Mk3 github.com